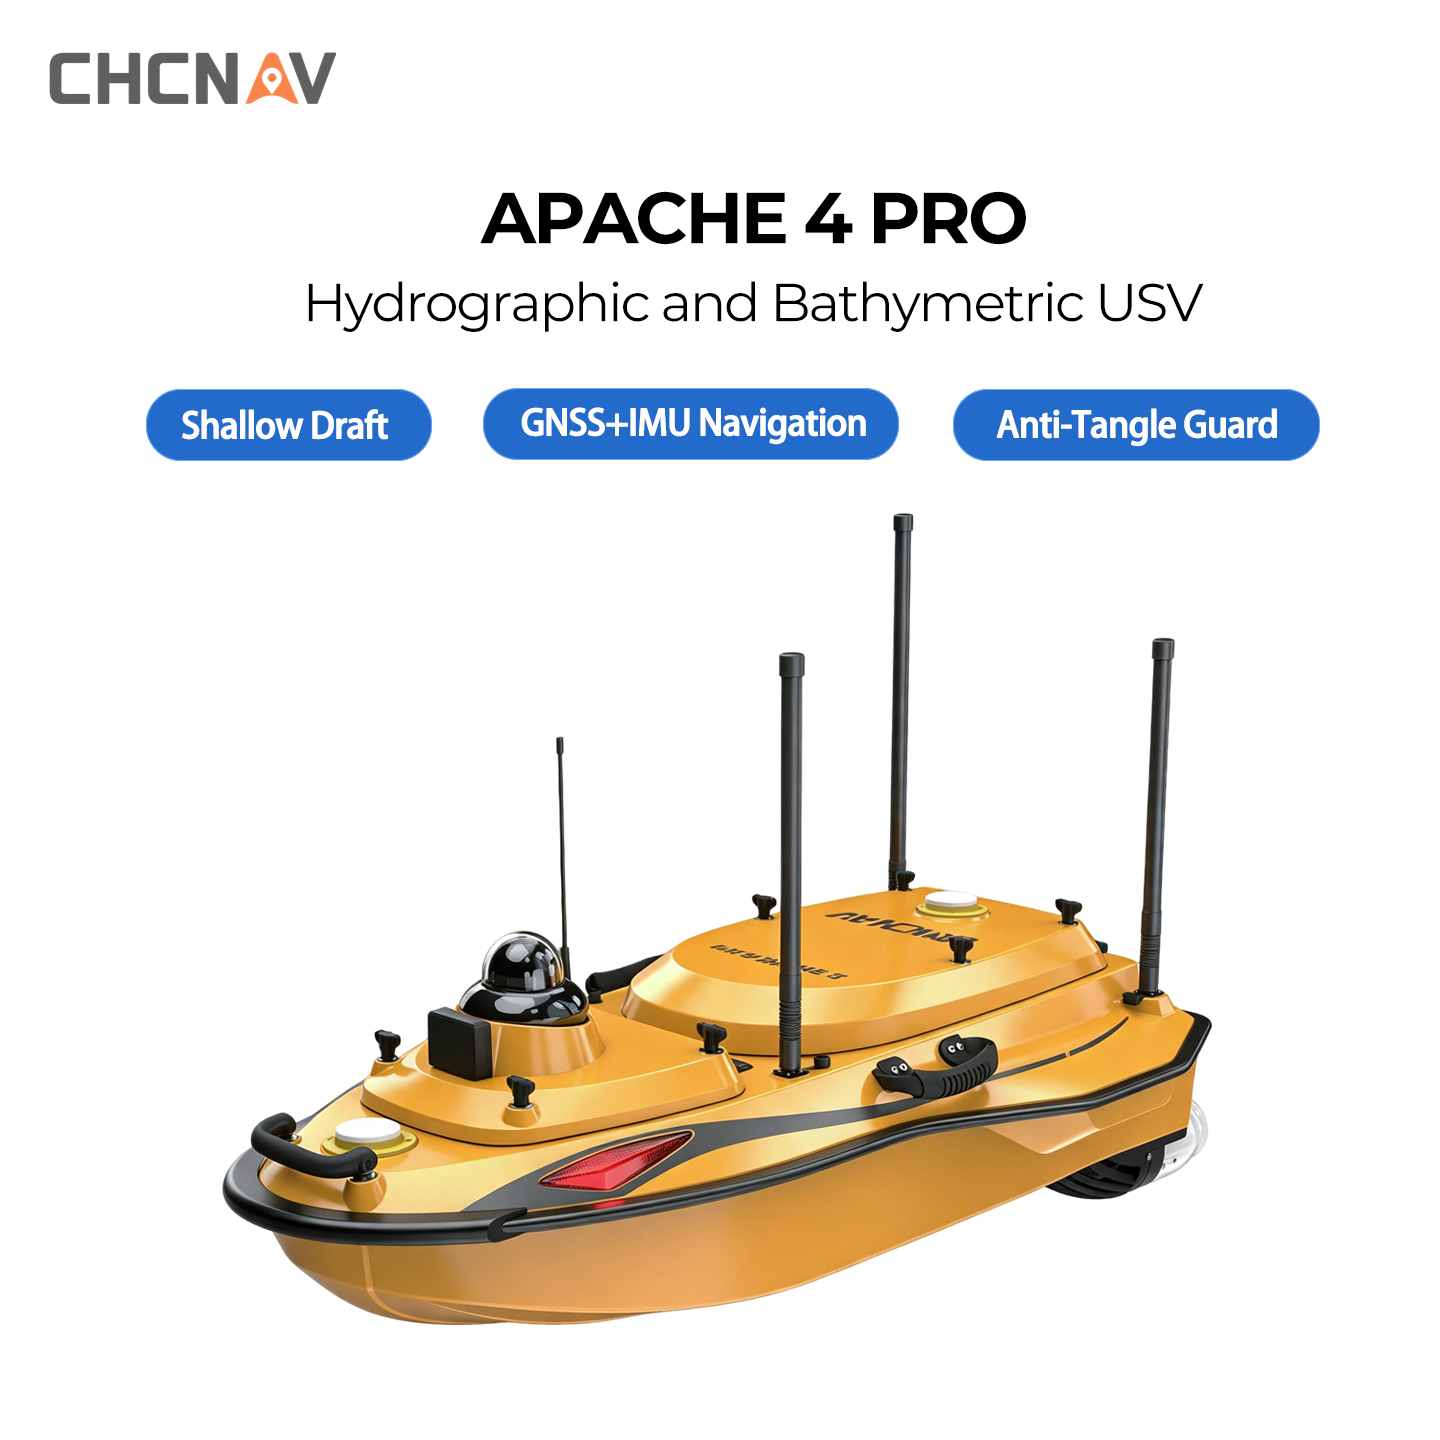
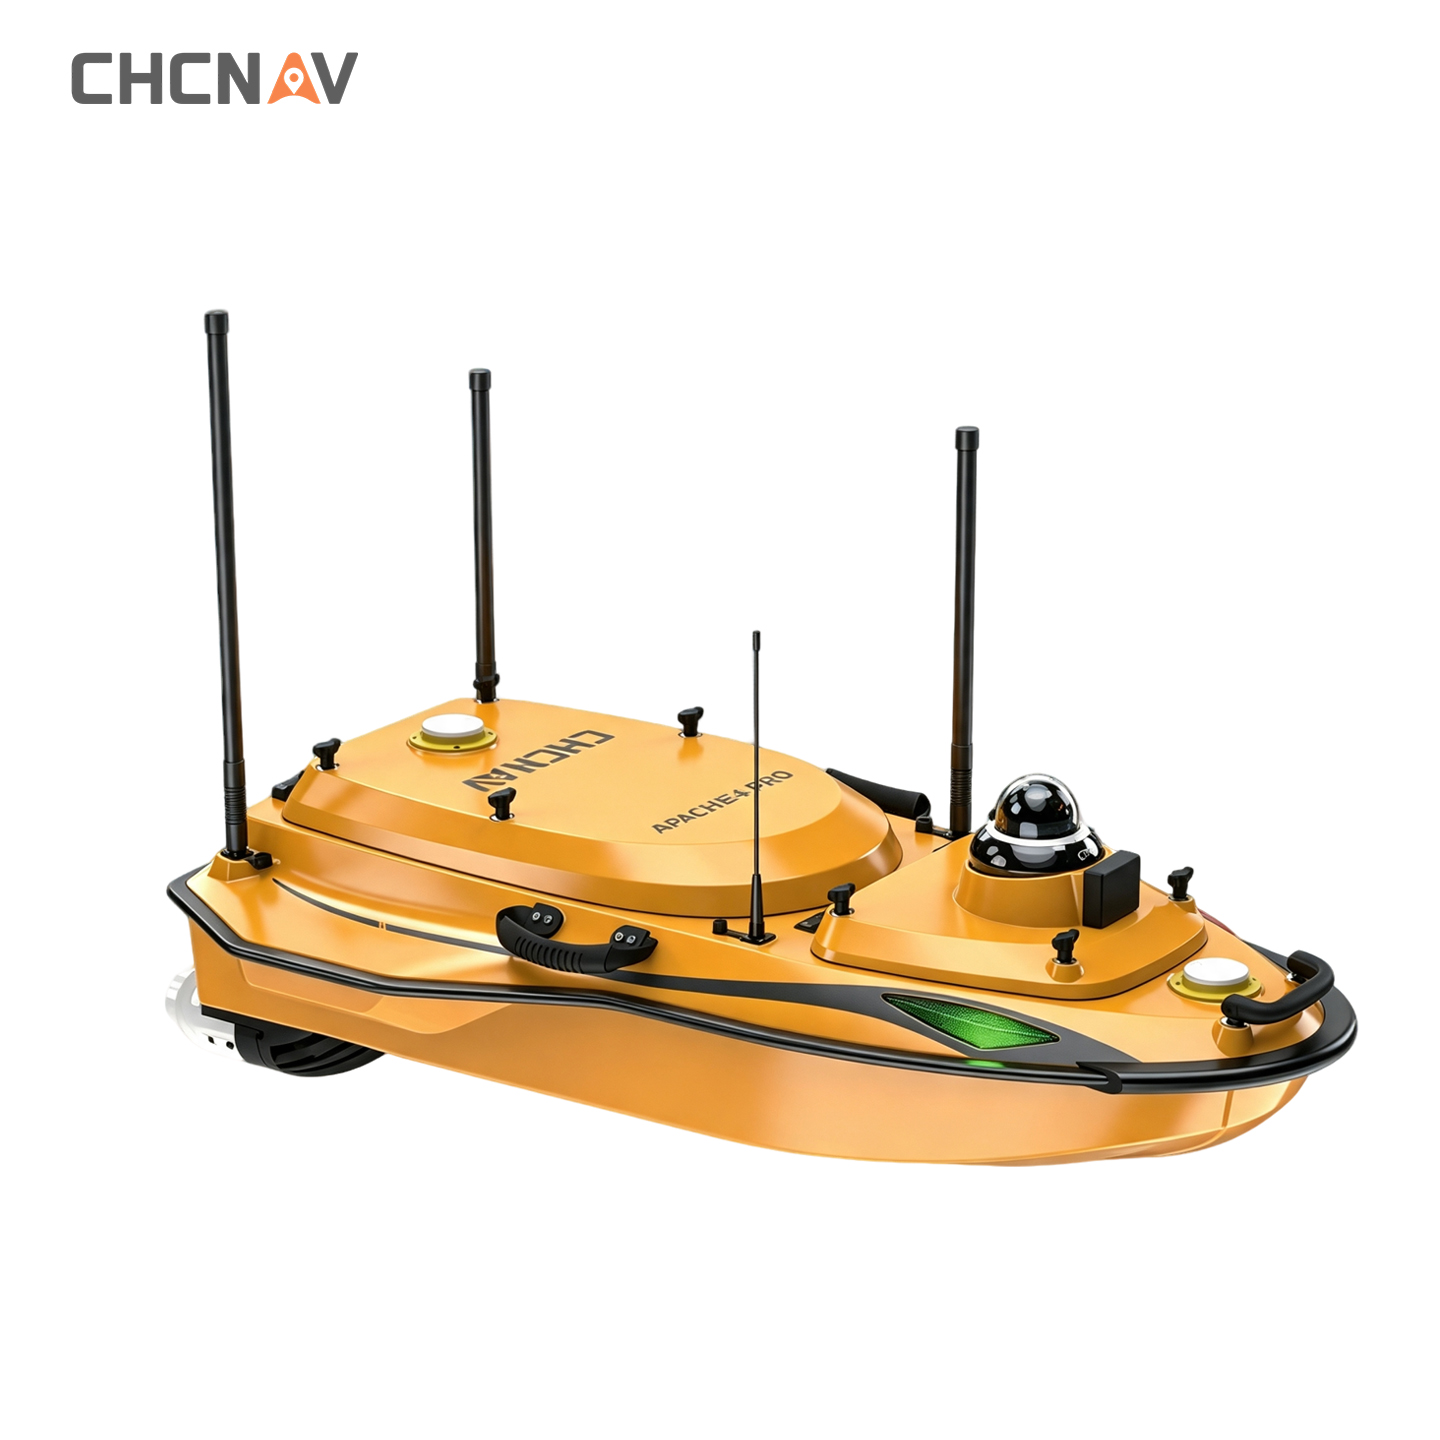
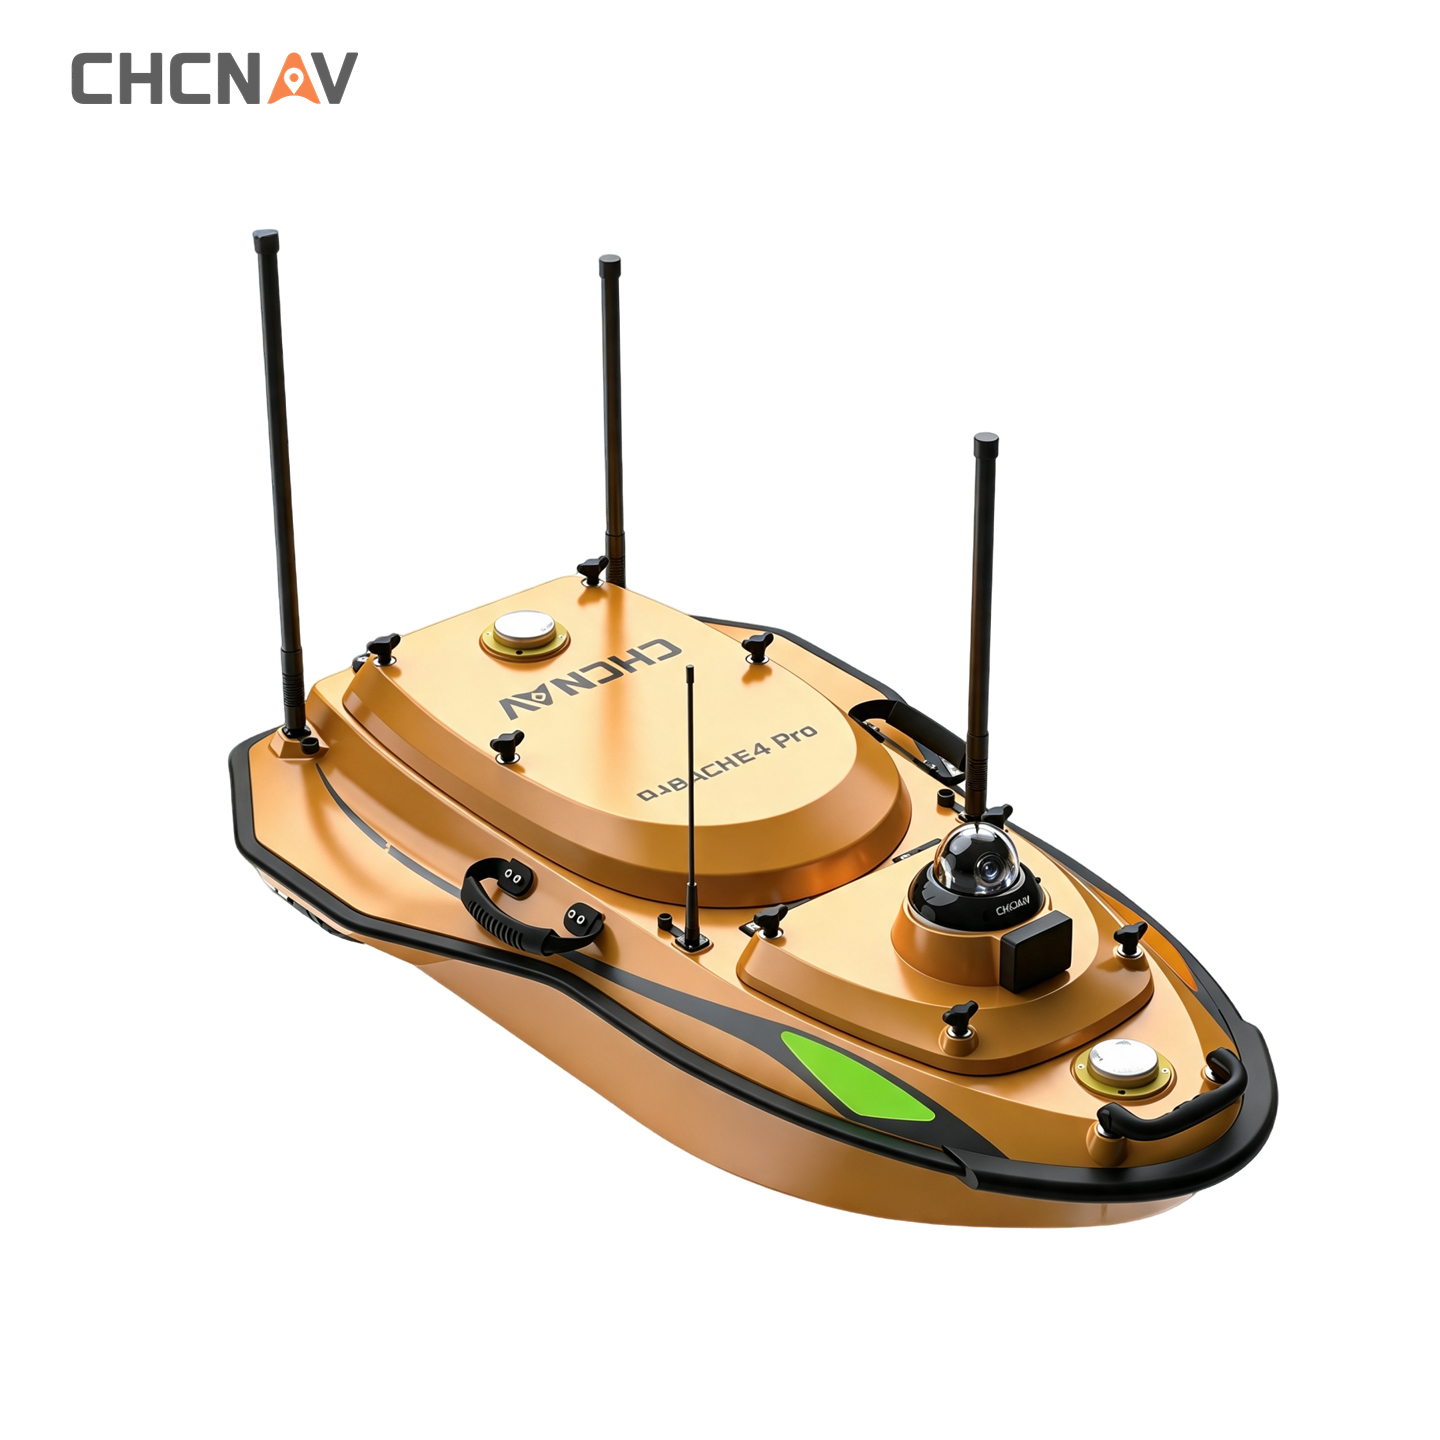
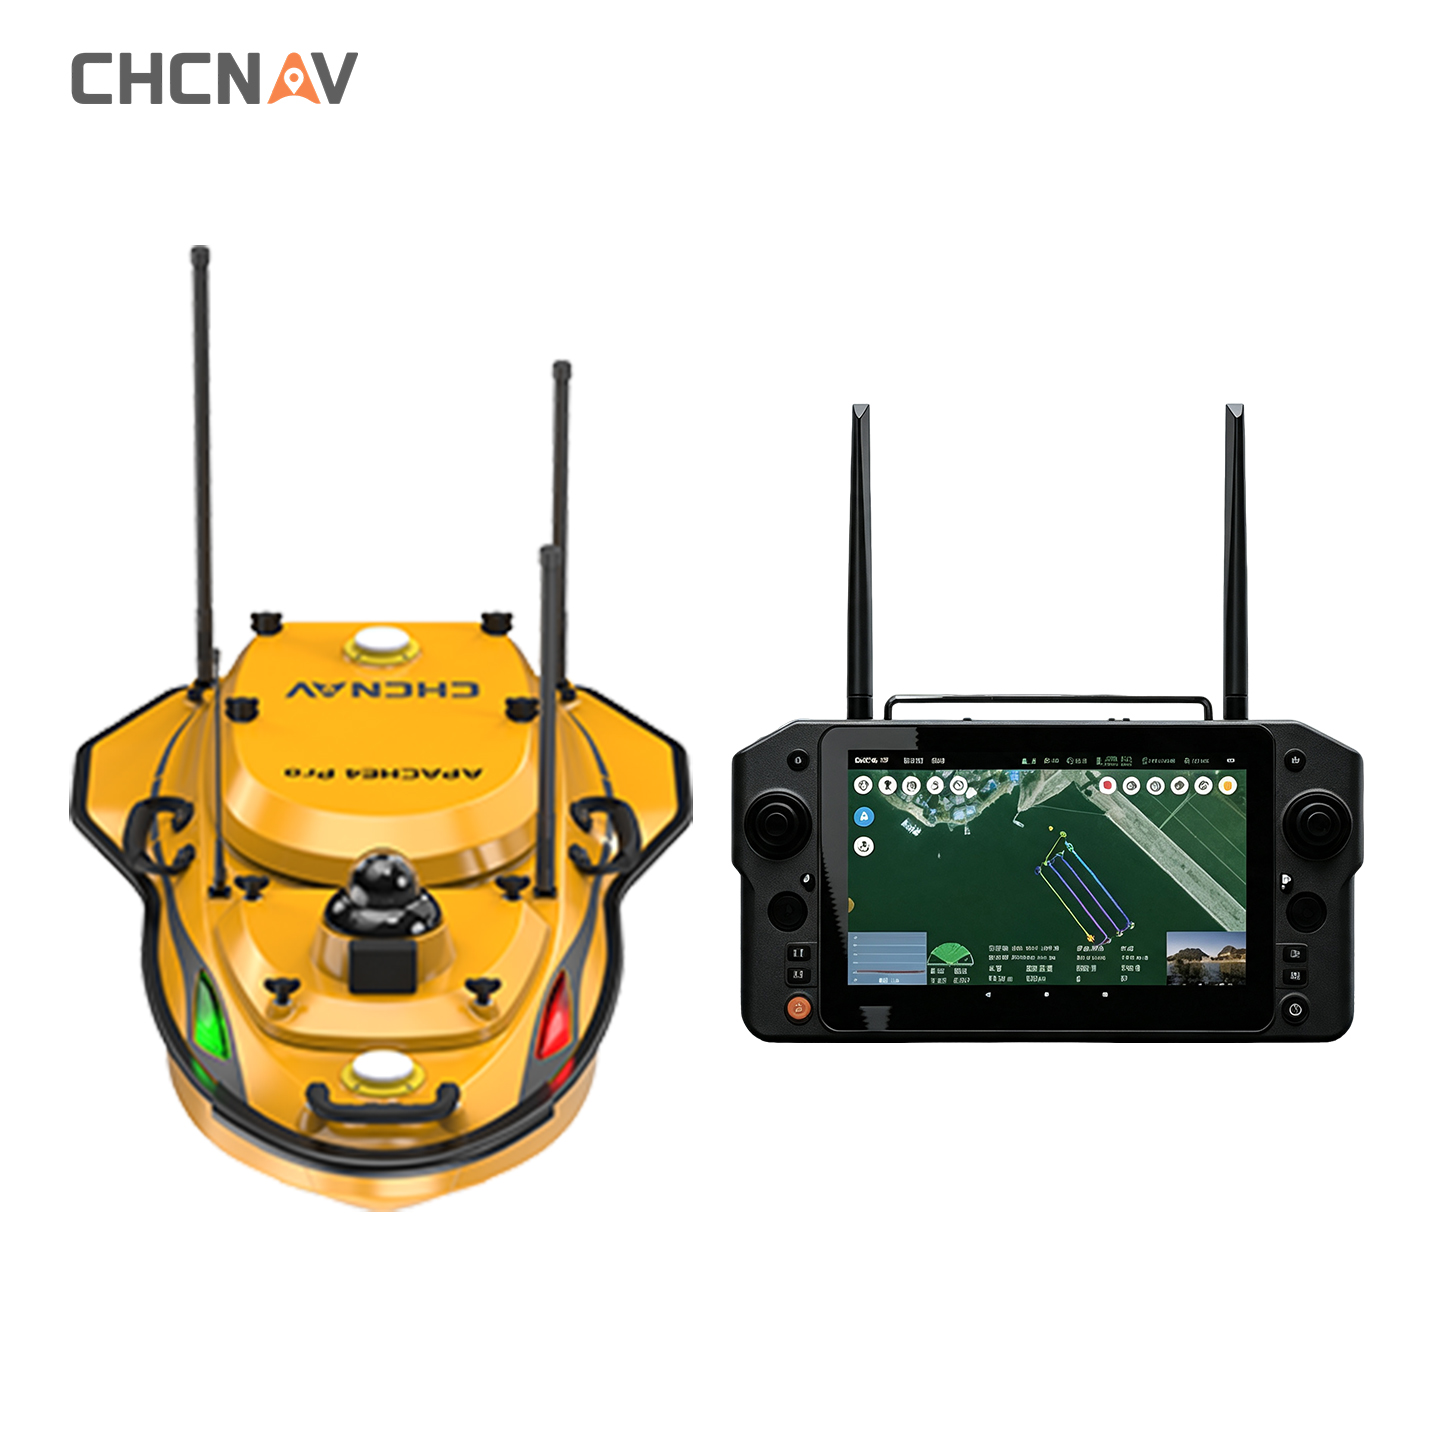
CHCNAV APACHE 4 PRO | Navire de surface hydrographique polyvalent
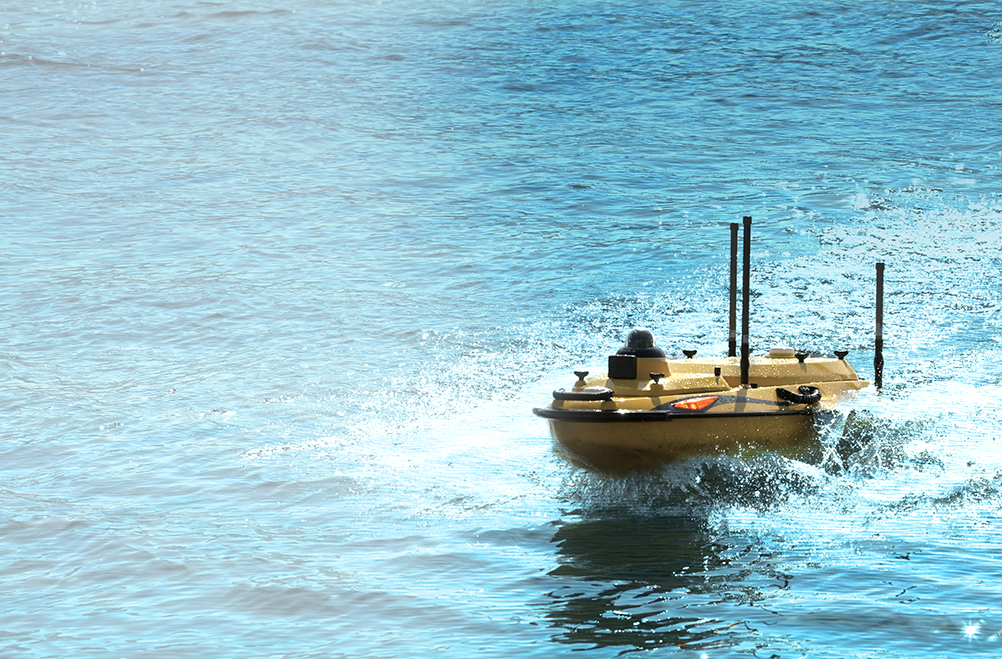
Coque à très faible tirant d'eau de 8,6 cm
· Positionnement continu GNSS+IMU
· Navigation intelligente en survol et en itinéraire
À PROPOS DE NOUS
Chengdu Enbao Co., Ltd. bénéficie de plus de 20 ans d'expérience dans le secteur des instruments de topographie et est une entreprise chinoise de référence dans ce domaine. Dotée d'installations de production, de traitement et de contrôle de pointe, notre société se consacre à la recherche, au développement et à la fabrication d'instruments de topographie de dernière génération, notamment des récepteurs RTK, des stations totales, des odolites électroniques, des niveaux et leurs accessoires. Nous améliorons et optimisons constamment nos produits en nous appuyant sur des technologies traditionnelles éprouvées afin de garantir des performances supérieures et une qualité irréprochable. Nous proposons des produits haut de gamme et un service client attentif à nos clients du monde entier.
Collaboration d'entreprise
DESCRIPTION DU PRODUIT
-
Conception de coque robuste
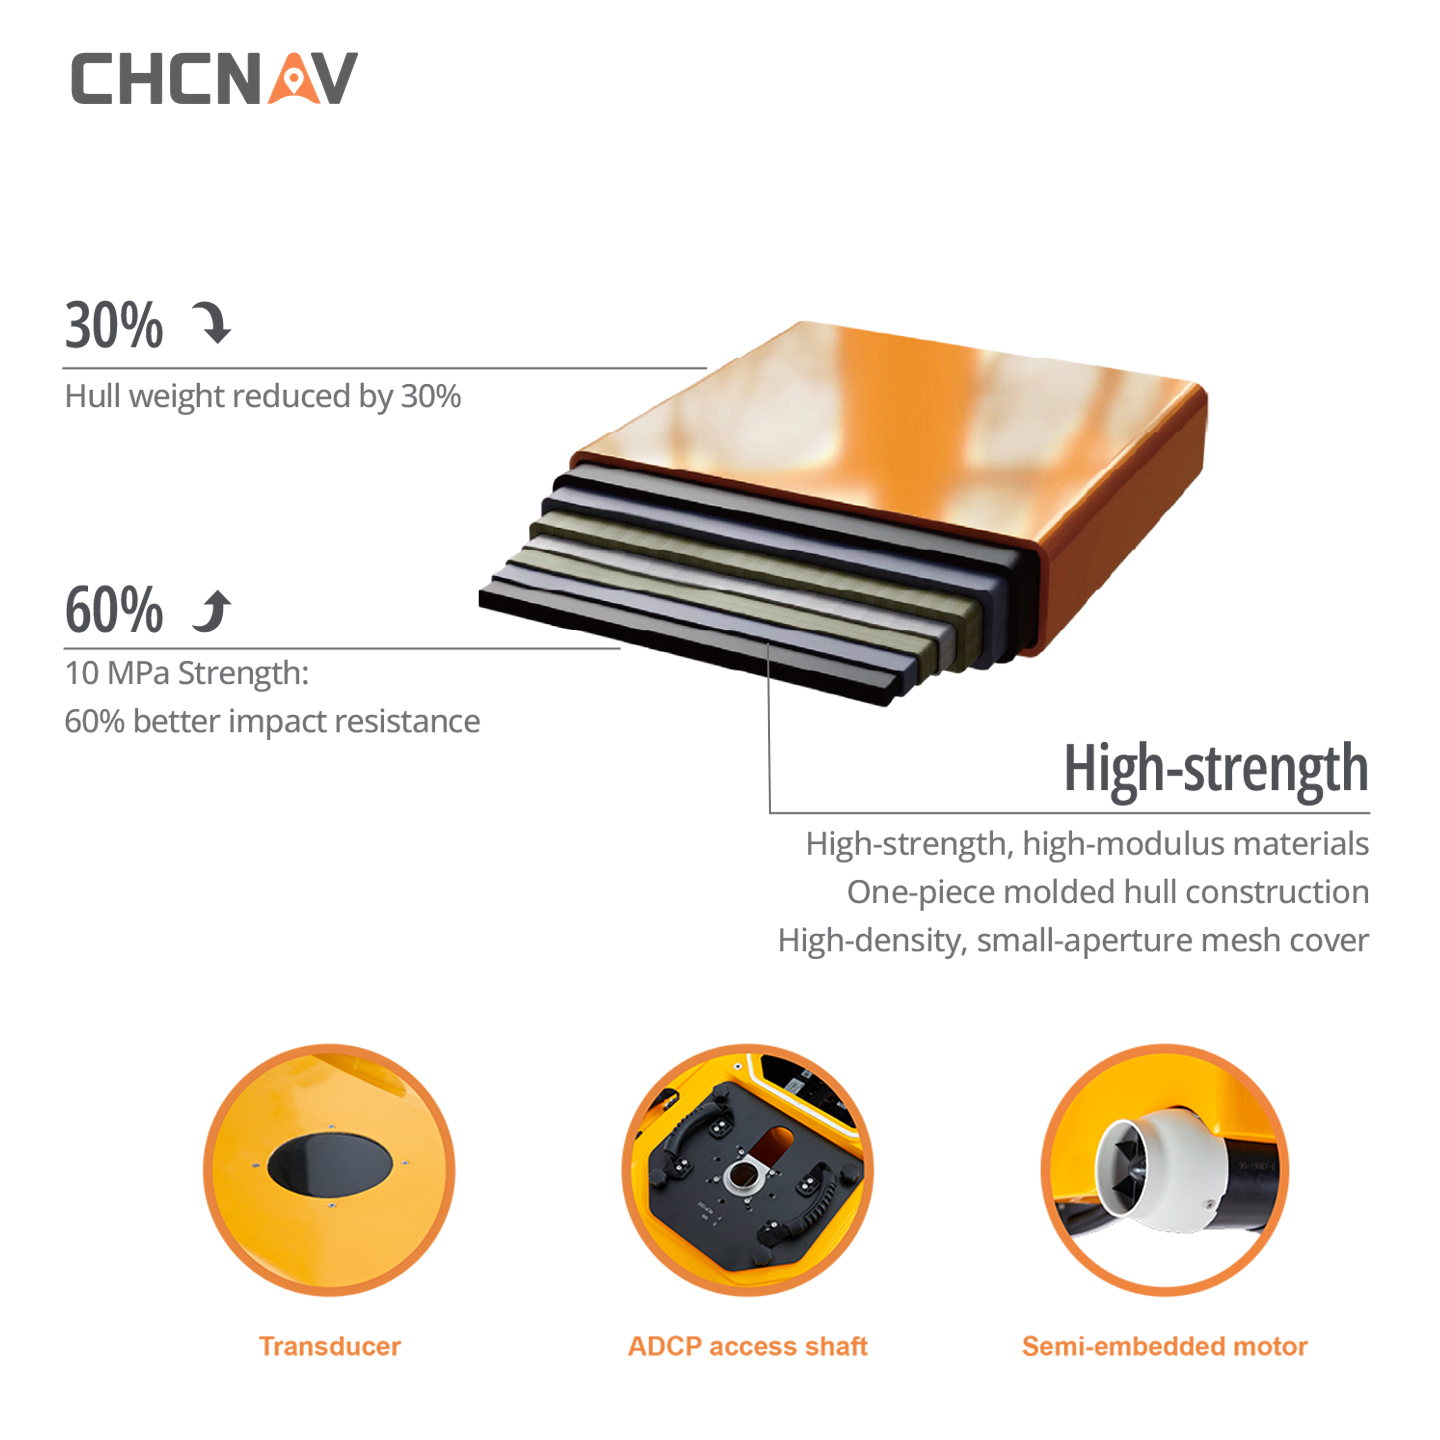
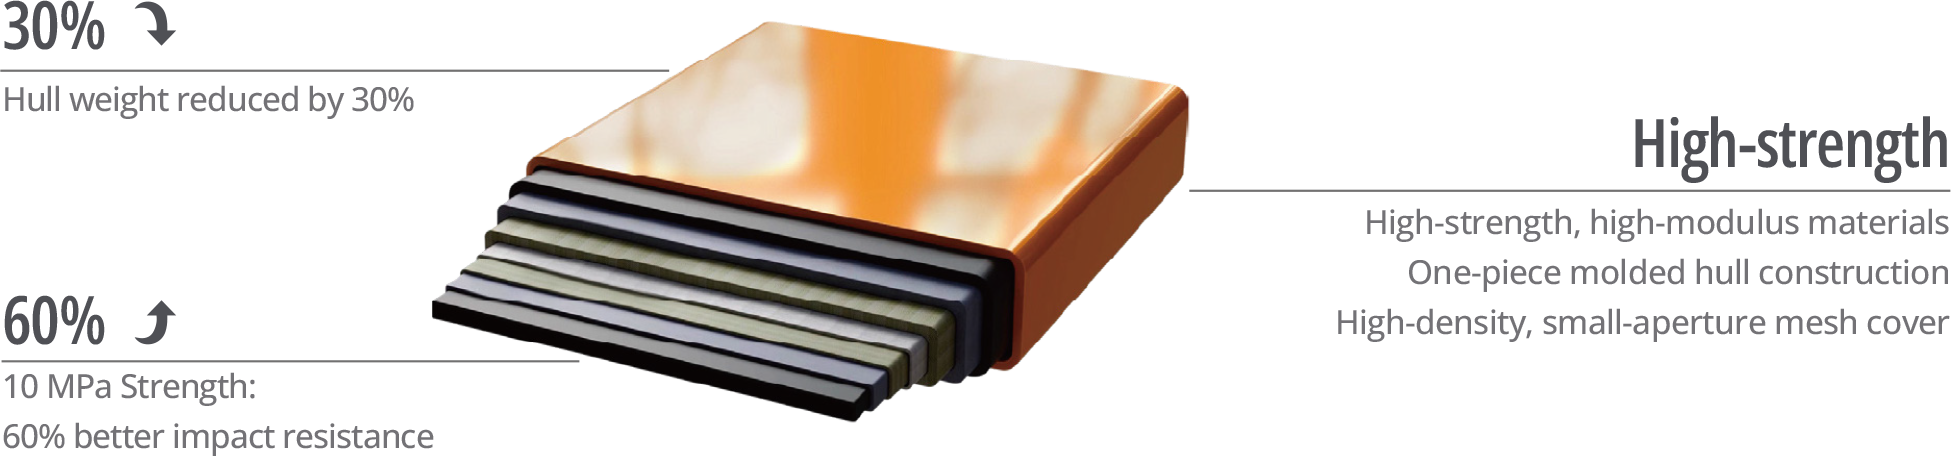
Fabriquée en fibre de carbone haute résistance et haut module grâce à la technologie de moulage monobloc HPT, la coque atteint une résistance de 10 MPa, améliorant considérablement sa résistance aux chocs. Les moteurs sont équipés de protections en maille, réduisant ainsi le risque de déformation en cas d'impact.
-
Conception anti-nœuds
L'APACHE 4 Pro est dotée d'un revêtement en maille d'alliage de titane associé à une technologie hybride de conversion de pression d'eau, réduisant considérablement le risque d'enchevêtrement dans la végétation aquatique. En cas d'enchevêtrement, le système déclenche une alarme logicielle pour garantir la sécurité du moteur.
-
Prise en charge multi-capteurs
Avec une capacité de charge utile de 50 kg et un puits d'accès central de 24 cm, l'APACHE 4 Pro est compatible avec les ADCP tels que les modèles CHCNAV RiverStar, M9, RiverPro et RioGrande. Il prend également en charge les solutions de levés hydrographiques complètes incluant le sondeur multifaisceaux CHCNAV HQ-400, le sonar à balayage latéral et les capteurs de qualité de l'eau.
-
Sondeur avancé
L'APACHE 4 Pro est dotée de transducteurs haute sensibilité et anti-interférences, associés à une technologie d'élimination des vibrations résiduelles. Ses algorithmes bathymétriques avancés permettent un ajustement adaptatif des paramètres, garantissant ainsi des performances fiables même dans des environnements sous-marins complexes et des milieux aquatiques variés.
Voile facileApplication Android tout-en-un 
et l'acquisition dans une seule unité, sans PC nécessaire, ce qui permet de gagner du temps et d'améliorer l'efficacité sur le terrain.
• La télécommande prend en charge
Communication et données 4G
radio, avec vidéo en temps réel
et la transmission de données.
Détails du produit
Conception anti-enchevêtrement
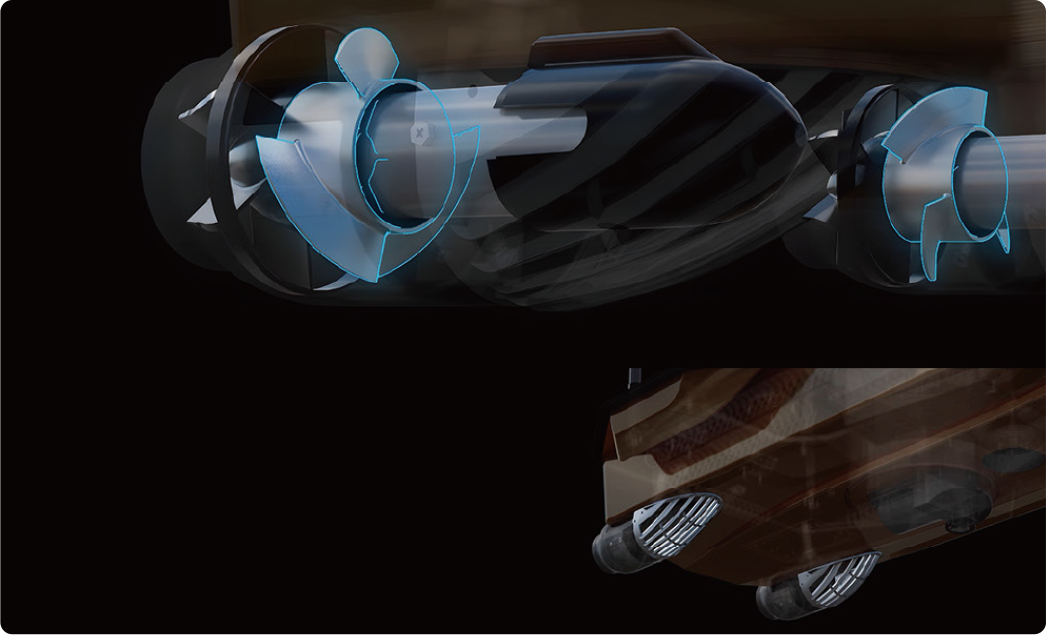
La grille de protection en alliage de titane et le système hybride de conversion de pression d'eau réduisent considérablement l'enchevêtrement des plantes aquatiques. Un système d'autodiagnostic en temps réel alerte l'utilisateur en cas d'obstruction, protégeant ainsi le moteur.
Moteur à grande vitesse semi-intégré
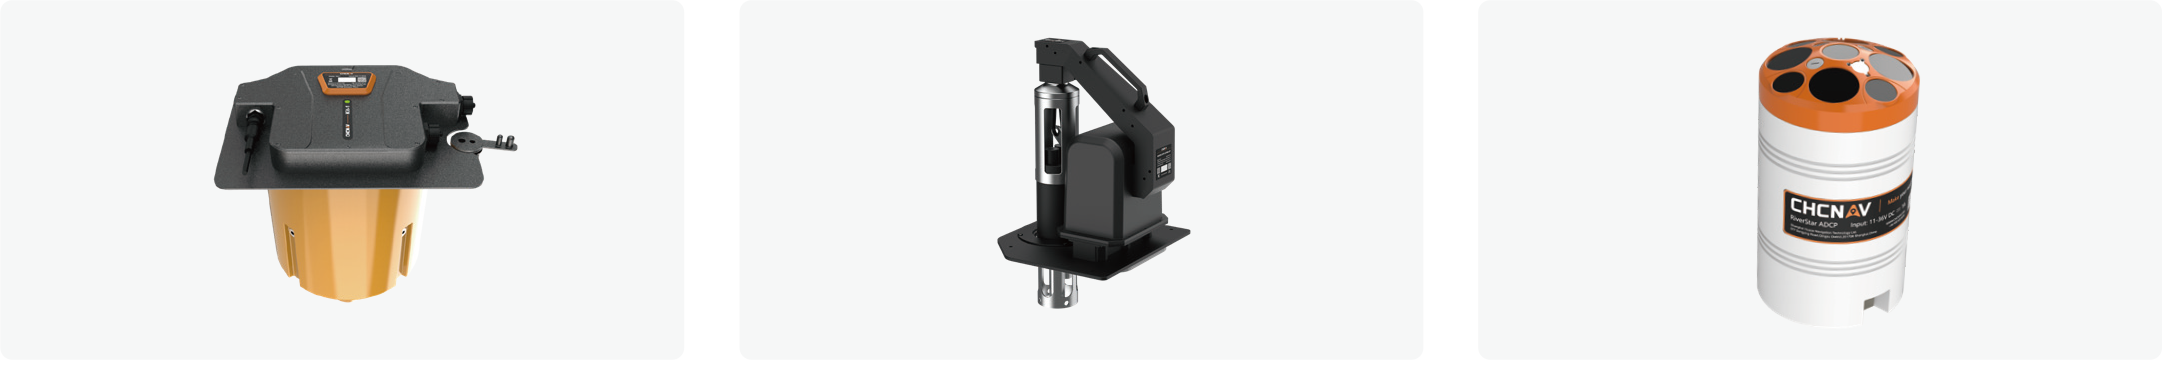
Sondeur multifaisceaux en option et kits de lancement automatique SVP.
Technologie de flux d'eau adaptatif en ligne droite, compatible avec les ADCP courants pour une large gamme de scénarios de mesure.


Spécifications du drone CHCNAV APACHE 4 PRO
Véhicule de surface sans pilote à haute performance pour levés hydrographiques
PHYSIQUE
| Dimensions de la coque (L × l × H) | 1200 mm × 750 mm × 400 mm |
| Matériel | Fibre de carbone à haute résistance et à module élevé |
| Processus | Moulage monobloc HPT |
| Poids (sans instrument ni piles) | 36 kg |
| Charge utile maximale | 50 kg |
| Anti-vagues et vent | 3e niveau de vent et 2e niveau de vague |
| Conception de coque | Navire à triple coque |
| GNSS | Antenne GNSS double interne |
| Étanche | IP67 |
| Brouillon | 8,6 cm (à vide) |
| Voyant lumineux | Deux couleurs (signal de positionnement et signal différentiel) |
| Caméra | Vidéo omnidirectionnelle à 360° |
| Trou de montage ADCP | 240 mm |
| Compatibilité ADCP | Compatible avec RiverStar, M9, RiverPro, RiverRay, RioGrande et autres ADCP |
| Instrumentation disponible | ADCP, sondeur multifaisceaux compact intégré, sonar à balayage latéral, moniteur de qualité de l'eau, seau d'échantillonnage |
| Distance et portée d'évitement d'obstacles | 0,2‑40 m (H:112°, V:14°) |
PROPULSION
| Type d'hélice | CC sans balais |
| Contrôle de direction | Virage sans moteur de direction |
| Puissance nominale du moteur | 800 W |
| Vitesse maximale du moteur | 7200 ±5 % tr/min |
| Installation du moteur | Enfichable |
| Capacité de la batterie Li-ion | 32,4 V, 23,1 Ah |
| Autonomie de la batterie | 9,8 h à 1,5 m/s (1 jeu de batteries, extensible) |
| Alimentation | Prise en charge des batteries simples/doubles équilibrées |
| Remplacement de la batterie | Prise en charge du remplacement à chaud |
| Temps de charge | 3 h |
| Vitesse maximale | 6,5 m/s |
TÉLÉCOMMANDE
| Dimensions (L × l × H) | 346 mm × 196,5 mm × 89,4 mm |
| Écran d'affichage | 10 pouces |
| Rapport de résolution | 1920 × 1200 |
| Stockage interne | Mémoire vive : 4 Go, Stockage : 64 Go |
| Autonomie de la batterie | 5 h |
| Fréquence de communication | 2,4 GHz |
| Interface périphérique | USB, Nano SIM, carte TF (jusqu'à 128 Go), Type-C |
COMMUNICATIONS
| Communication de données | 4G standard et télécommande |
| Portée de la télécommande | 1 km (à distance) ; Illimité (4G) |
| Emplacement pour carte SIM | Nano SIM |
| Interface réservée | 2 ports RJ45, 2 ports série RS232 |
| Mode de navigation | Pilote manuel ou automatique |
| stockage de données | Local (multicanal) et à distance |
LOGICIEL — EasySail
| Fonctions principales | Planification d'itinéraire et navigation autonome. Statistiques du kilométrage total, rappel du kilométrage restant, vidéo multi-angles et affichage de la carte en ligne. Contrôle des paramètres de la coque, joysticks physiques et virtuels, autotest du système à la mise sous tension. Superposition de formes d'onde et correction d'attitude. Affichage en temps réel de la conversion des coordonnées, de la trajectoire, de la profondeur de l'eau, de la forme d'onde et des paramètres de la coque. Mises à jour logicielles/micrologicielles en ligne. Exporter via USB/Type‑C. Mode monofaisceau : Acquisition et post-traitement des données. Mode hydrologique : Affichage en temps réel des résultats des tests de débit. Mode multifaisceaux : Réglage des paramètres en temps réel. |
POSITIONNEMENT
| Système satellite | BDS B1I/B2I/B3I, GPS L1C/A/L2P(Y)/L2C/L5, Galileo E1/E5a/E5b, GLONASS L1/L2, QZSS L1/L2/L5 |
| Position ponctuelle (RMS) | Horizontal : 1,5 m Verticale : 2,5 m |
| Précision du positionnement DGNSS | Horizontal : 0,4 m + 1 ppm Verticale : 0,8 m + 1 ppm |
| Précision du positionnement RTK | Horizontal : ±8 mm +1 ppm Vertical : ±15 mm +1 ppm |
| Protocoles radio | Satel 3AS, CHC(1), TTi450, Transparent |
| Précision du cap | 0,1 ° à 1 m de base |
| Stabilité de la navigation inertielle | 6 °/h (atténuation de la précision de 1 m après 20 s) |
| Taux de mise à jour de l'IMU | 200 Hz |
Sondeur à faisceau unique D270
| Type de données | CHCGD(1), NMEA SDDPT/SDDBT, forme d'onde originale |
| Gamme de sonorisation | 0,1 m à 200 m |
| Précision sonore | ±0,01 m ±0,1 % × D (D représente la profondeur de l'eau) |
| Résolution | 3 mm |
| Taux d'échantillonnage maximal | 30 Hz |
| Fréquence | 200 kHz |
| Angle du faisceau | 6,2° ±1° |
| Plage de réglage de la vitesse du son | 1400‑1700 m/s |
| Capteur de température d'eau intégré | -55℃ à +100℃, correction en temps réel de la vitesse du son |
(1) Le protocole CHCGD et CHC est au format CHCNAV.