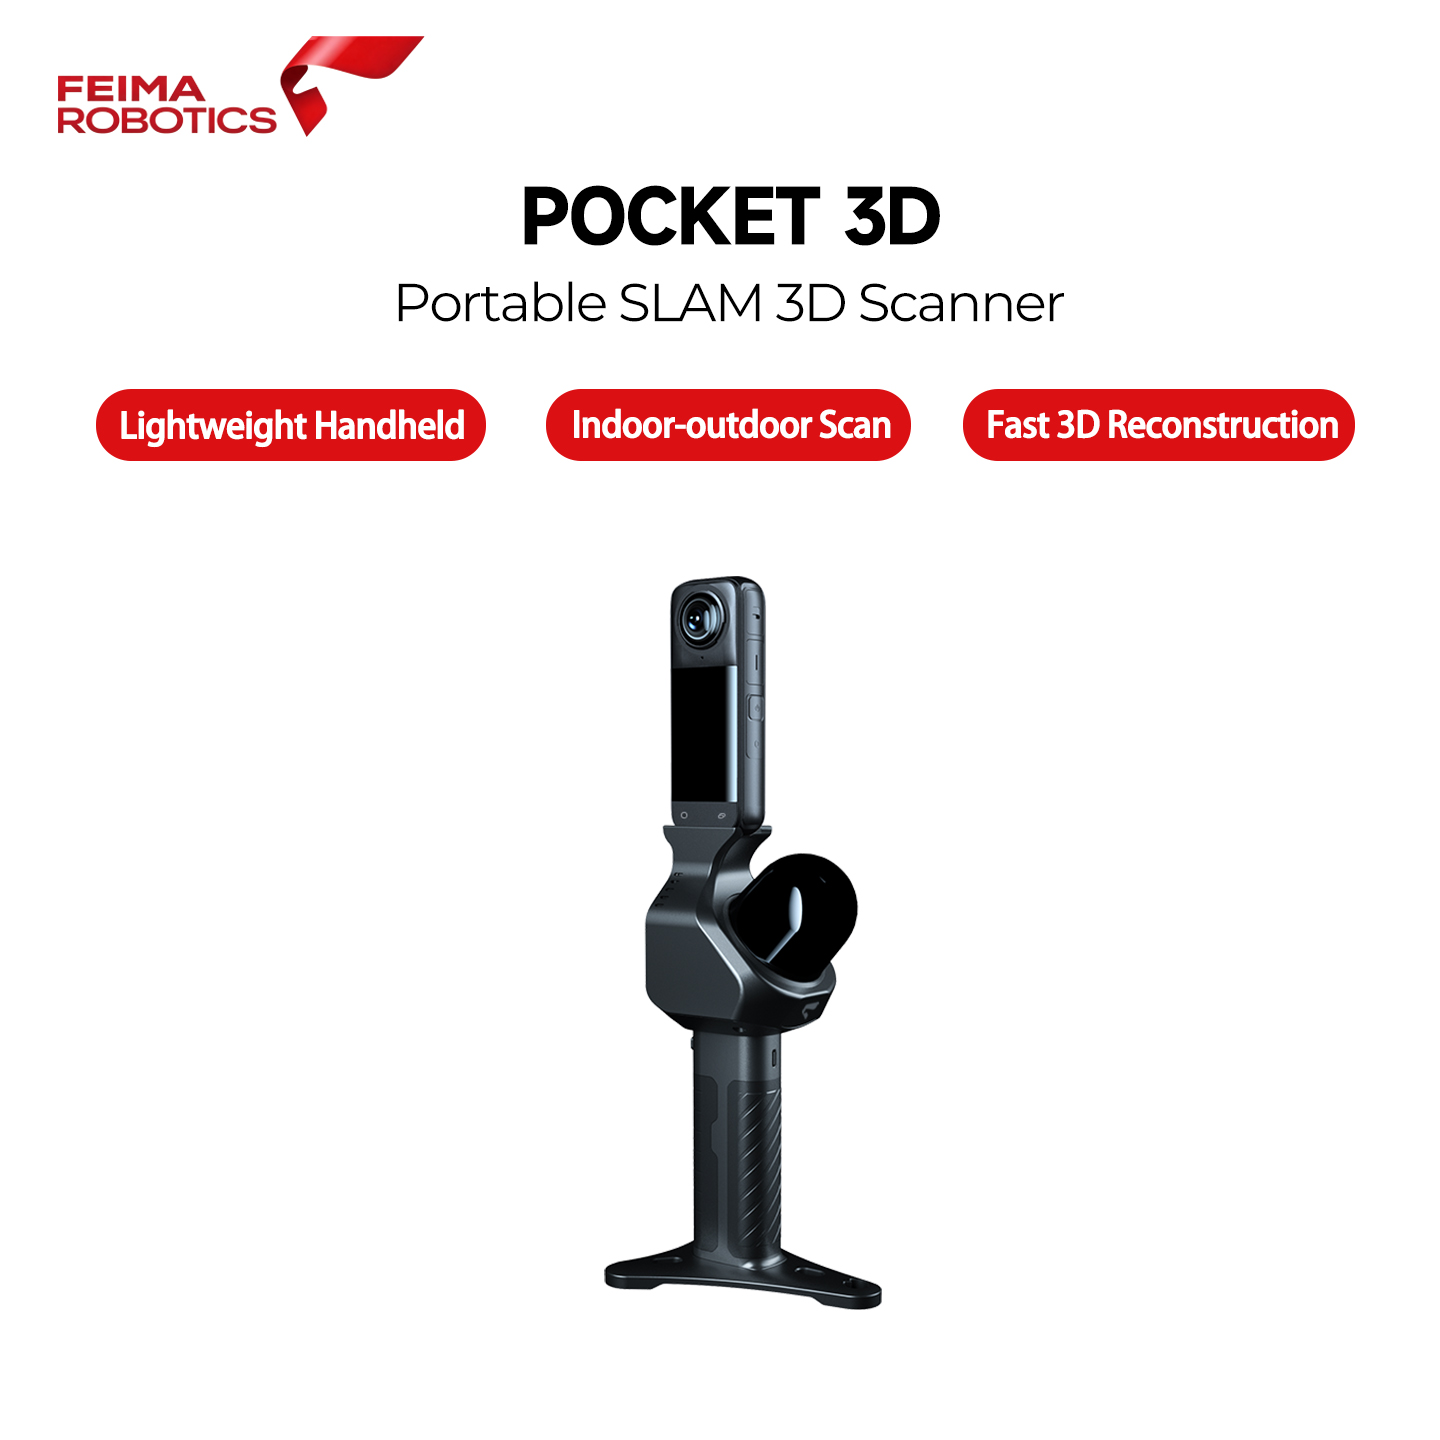
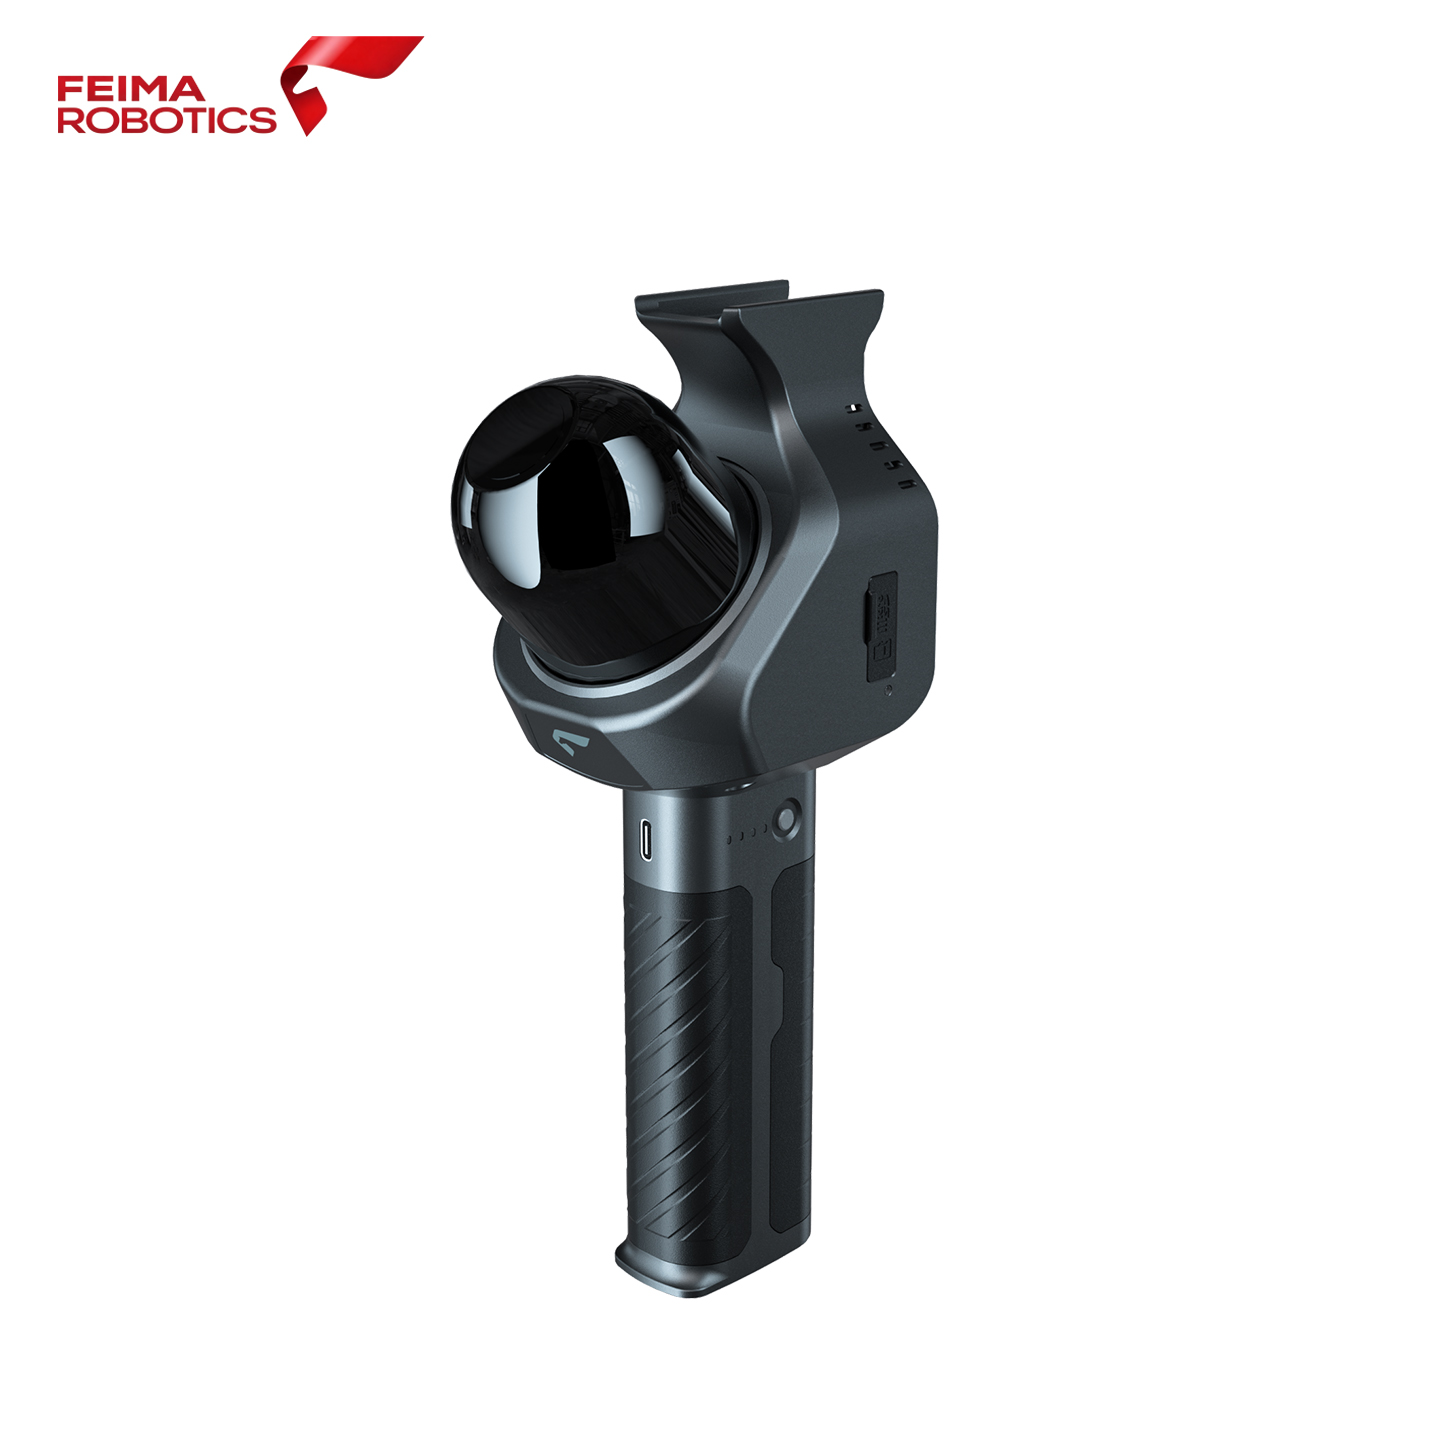
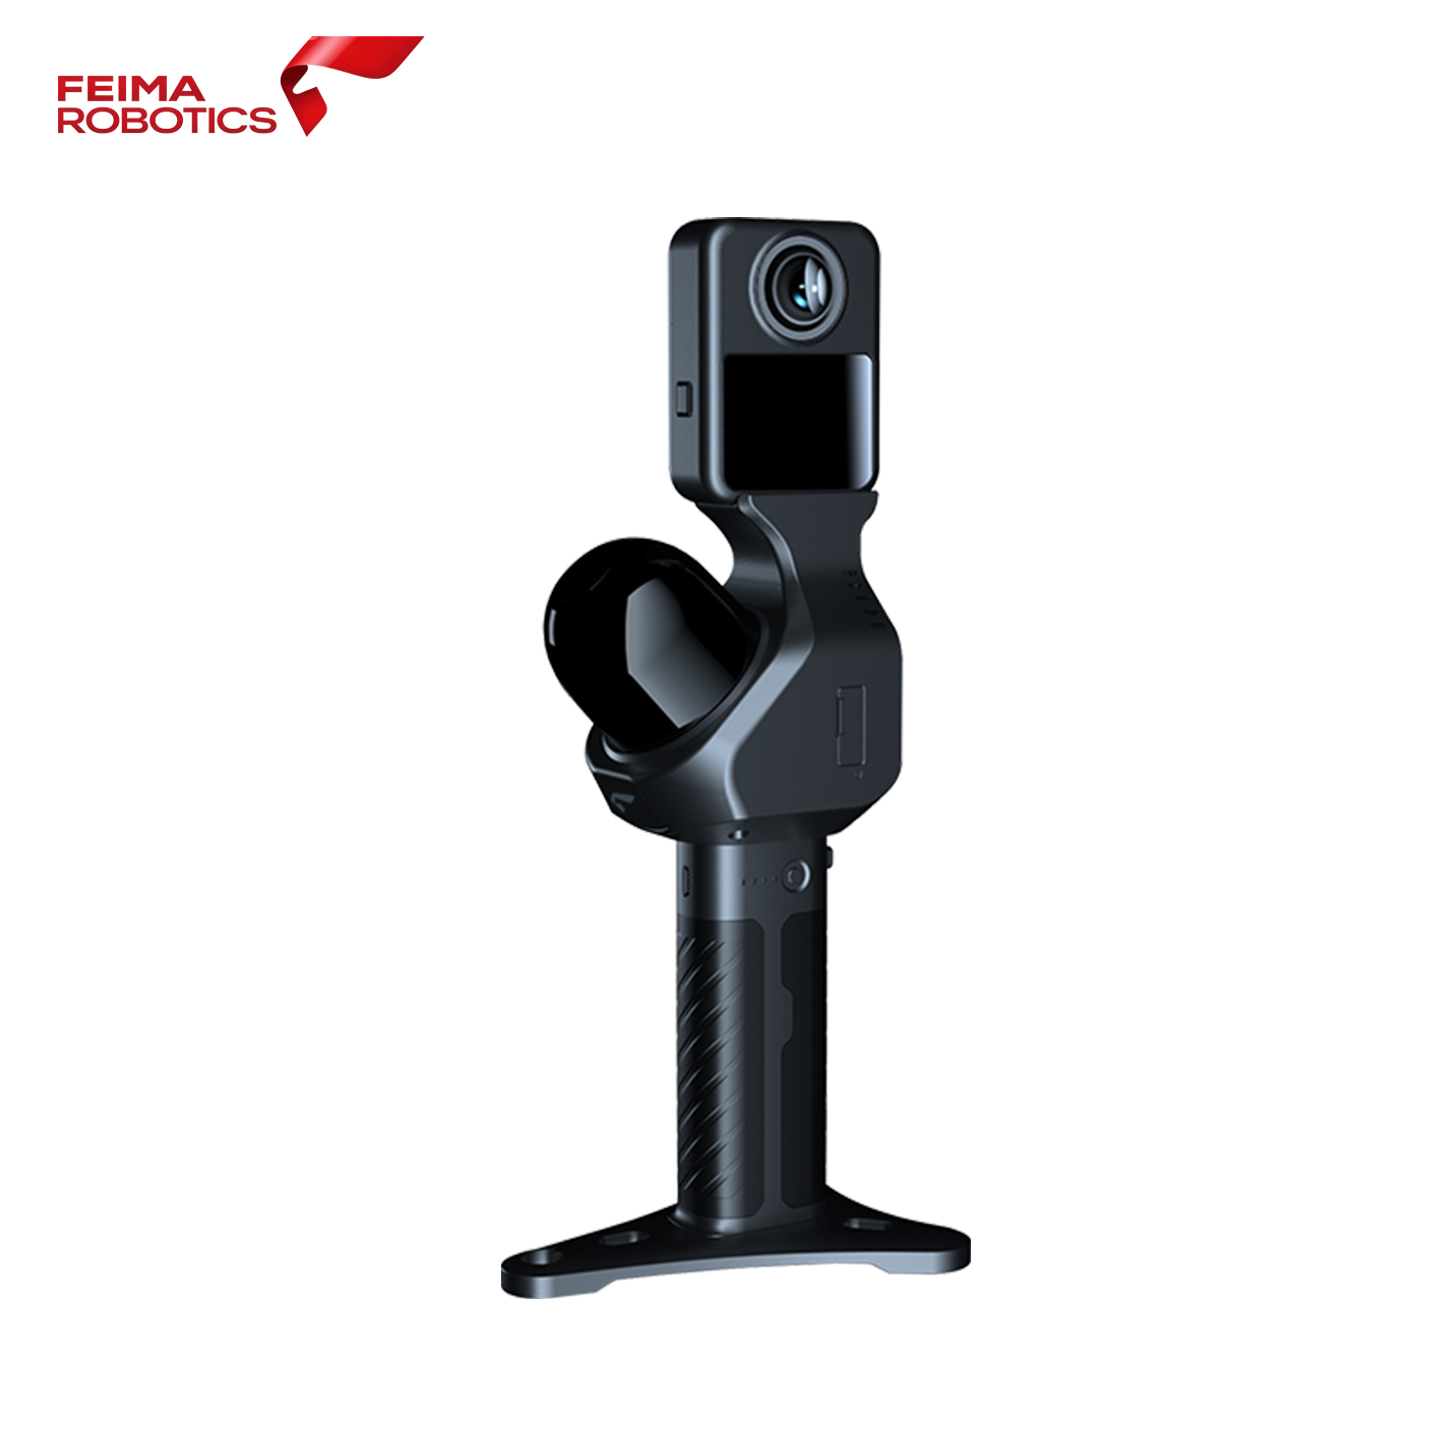
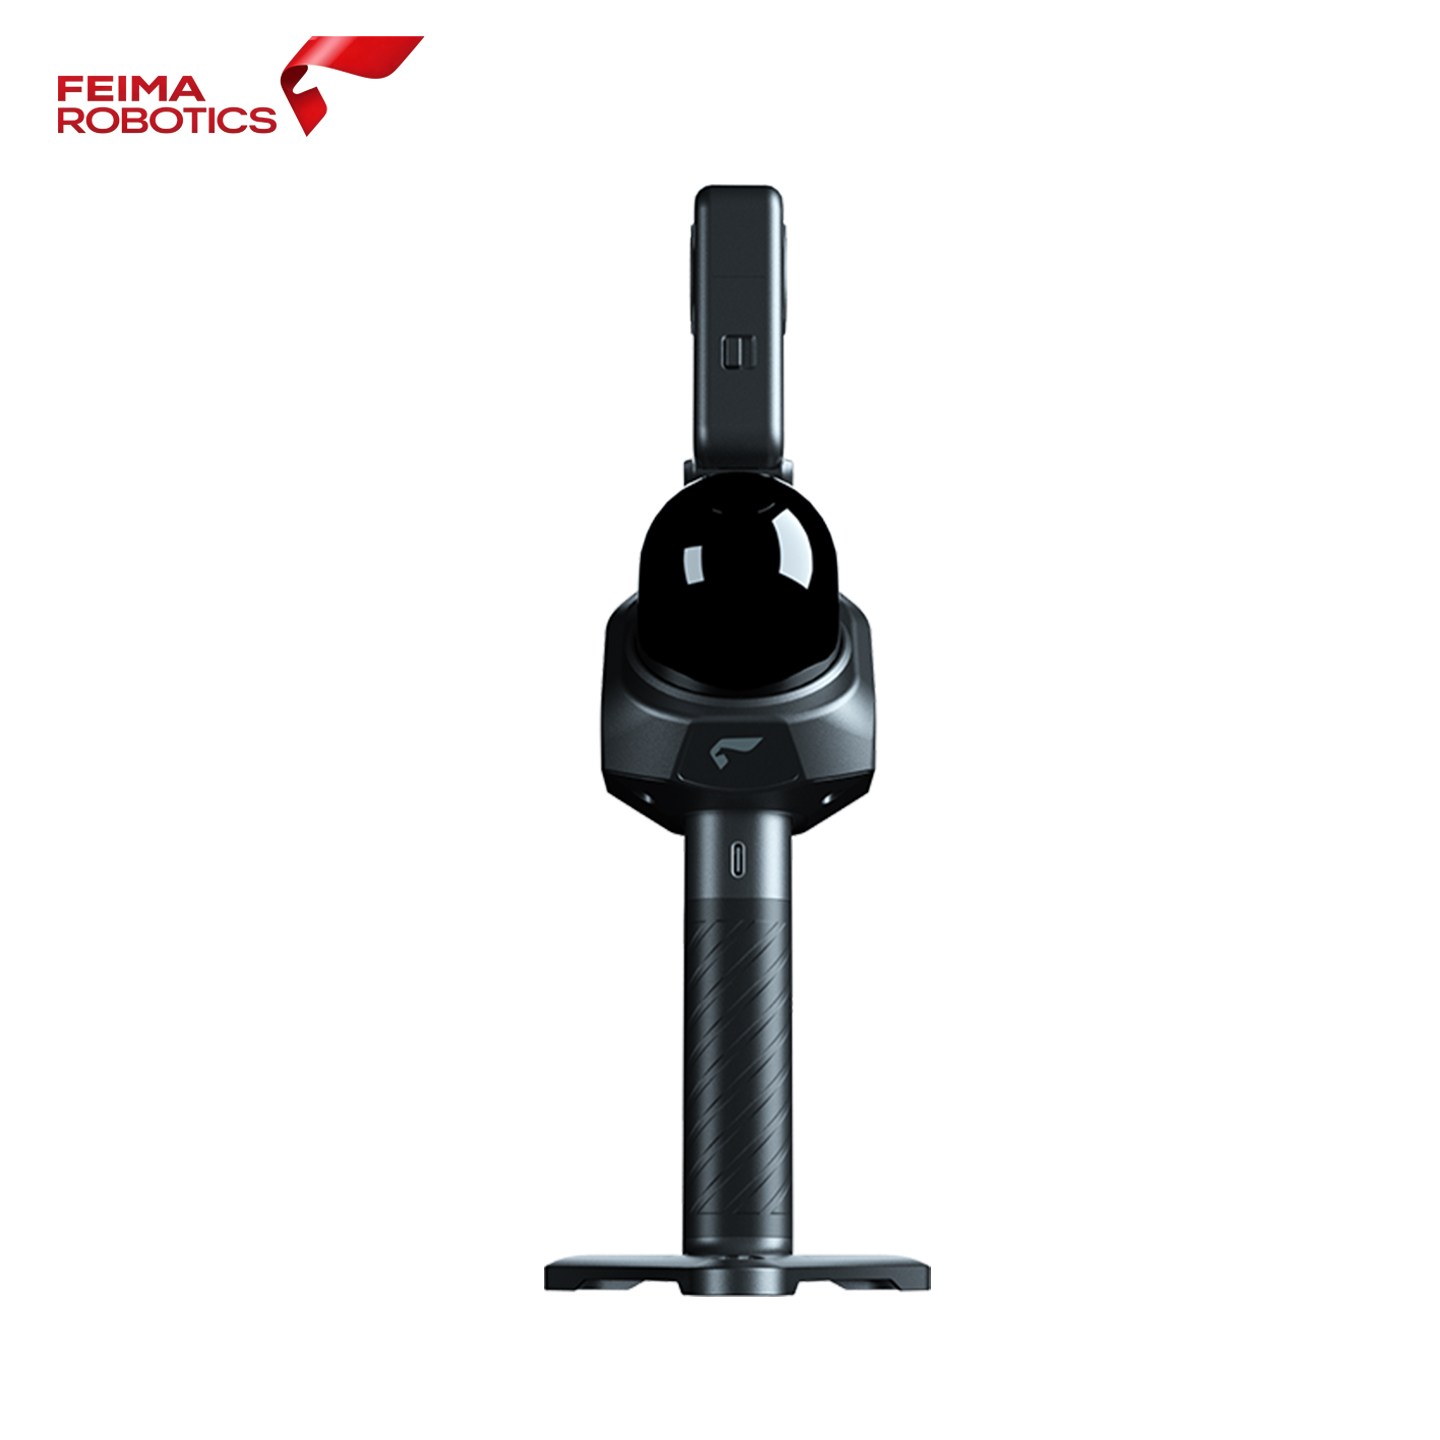
Feima Pocket 3D | Système portable de numérisation et de modélisation 3D LiDAR SLAM
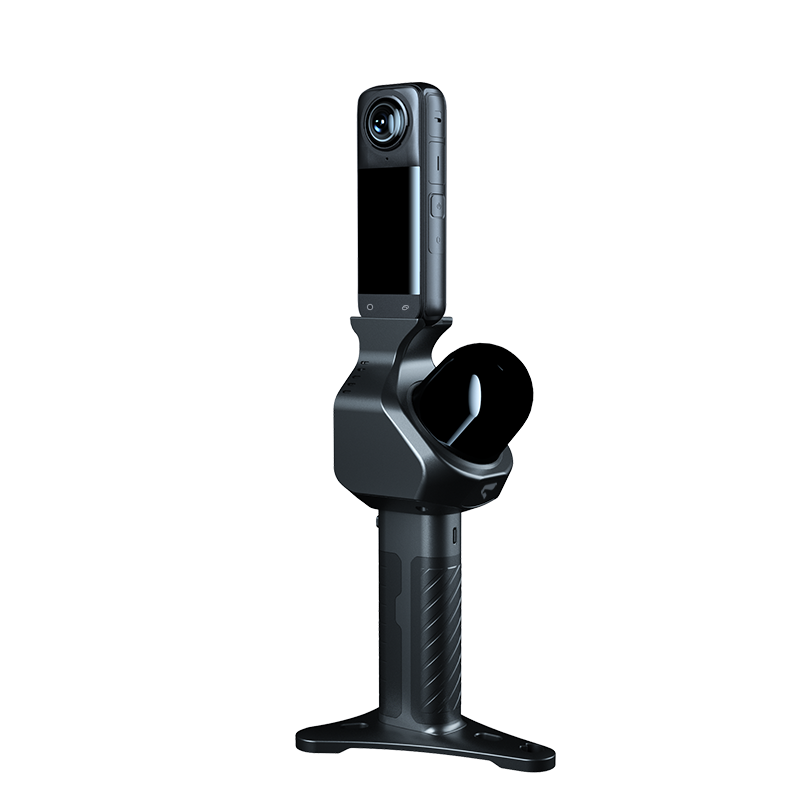
Pourquoi choisir Pocket 3D ?
Précision industrielle au centimètre près
Précision de modélisation fiable et mesurable pour les projets d'arpentage professionnels.
Conception légère et portable utilisable d'une seule main
Corps ergonomique et léger pour le travail de terrain de longue durée.
LiDAR SLAM, fonctionne sans GPS
Numérisation stable dans des environnements intérieurs clos et à faible texture.
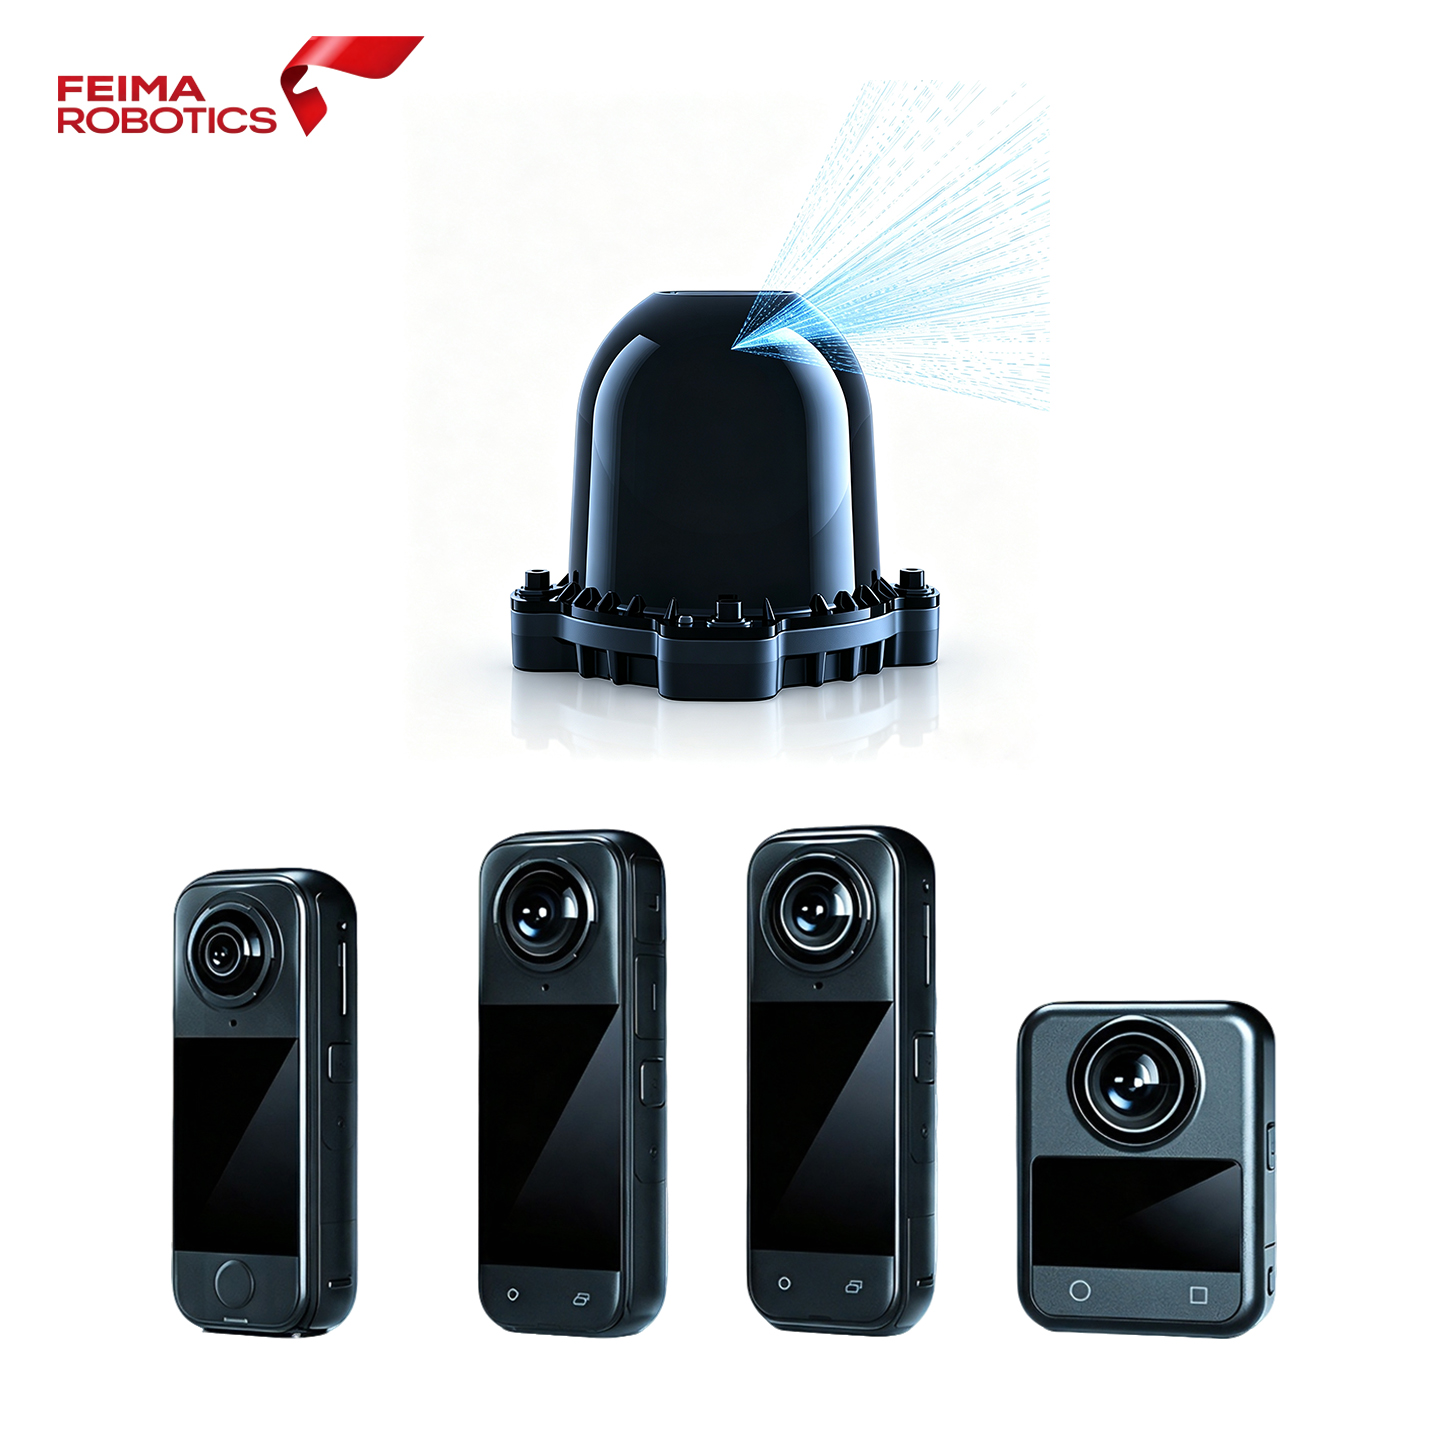
Compatible avec les appareils photo panoramiques courants
Prise en charge des caméras panoramiques Insta360 et DJI pour le mappage de textures.
Logiciel de traitement de données gratuit à vie
Aucuns frais de licence récurrents pour l'outil de reconstruction officiel.
Sortie 3D multiformat pour l'ingénierie
Données standard compatibles avec les plateformes mondiales d'enquêtes et de BIM.
LICENCE DE MARQUE
-
DESCRIPTION DU PRODUIT
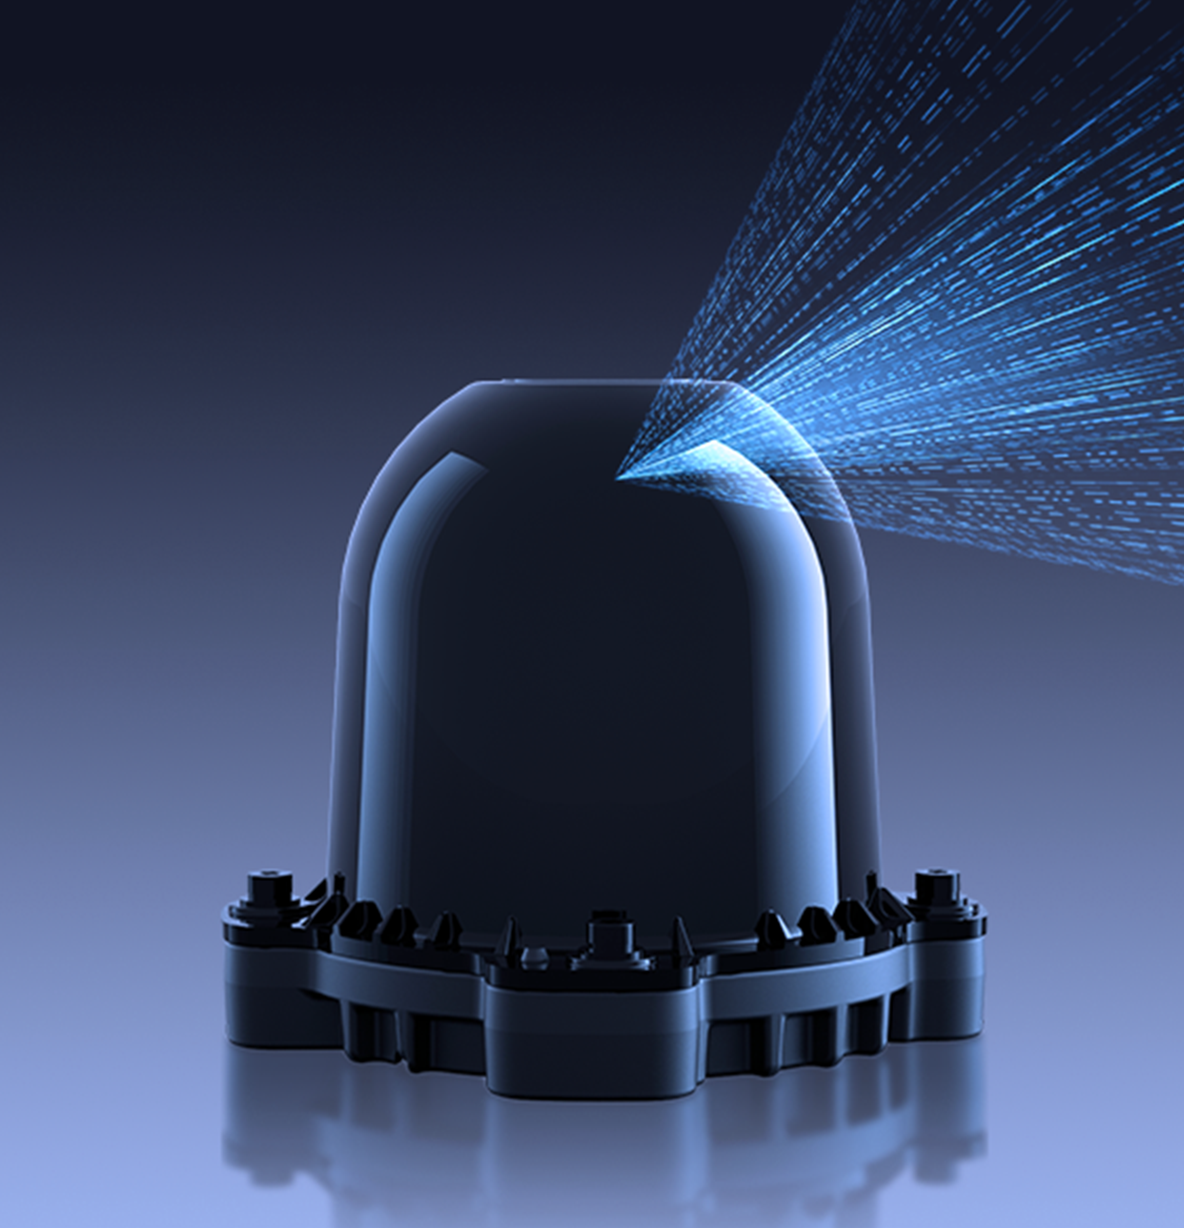
Capture au niveau du centimètre
Doté d'un capteur laser professionnel, il collecte efficacement des données de nuages de points haute densité. Il permet une restauration précise à l'échelle 1:1 de la scène réelle et maintient une précision centimétrique fiable lors de la numérisation mobile, en supprimant la dérive de trajectoire pour fournir des résultats de relevés fiables et mesurables.
-
Extension flexible
Le système prend en charge divers formats de données standard et offre une excellente compatibilité avec les principaux logiciels de traitement tiers. Exportez directement des fichiers de nuages de points universels pour la modélisation ultérieure, le dessin CAO et l'analyse spatiale, assurant ainsi une intégration fluide à votre flux de travail topographique existant.
-
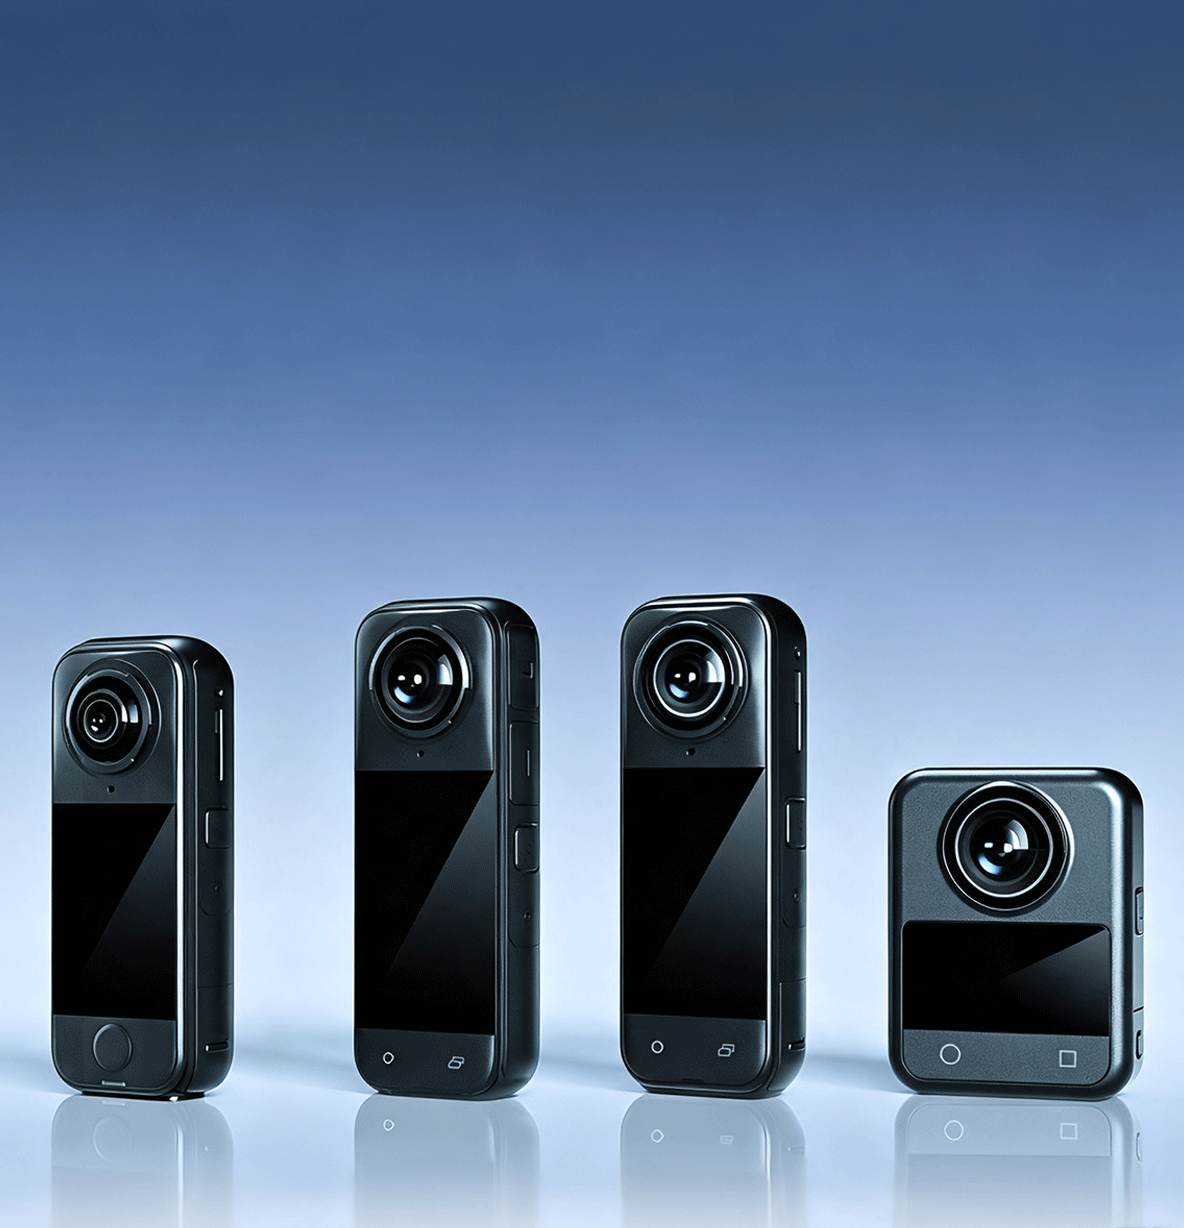
Compatibilité de l'appareil photo
Compatible avec les caméras panoramiques Insta360, DJI Osmo et autres modèles grand public dès sa sortie de l'emballage. Synchronisez parfaitement vos photos panoramiques et les nuages de points laser pour créer des modèles 3D texturés et fidèles à la scène. Exploitez pleinement vos caméras existantes pour enrichir vos livrables topographiques sans avoir à acheter de modules d'imagerie dédiés.
-
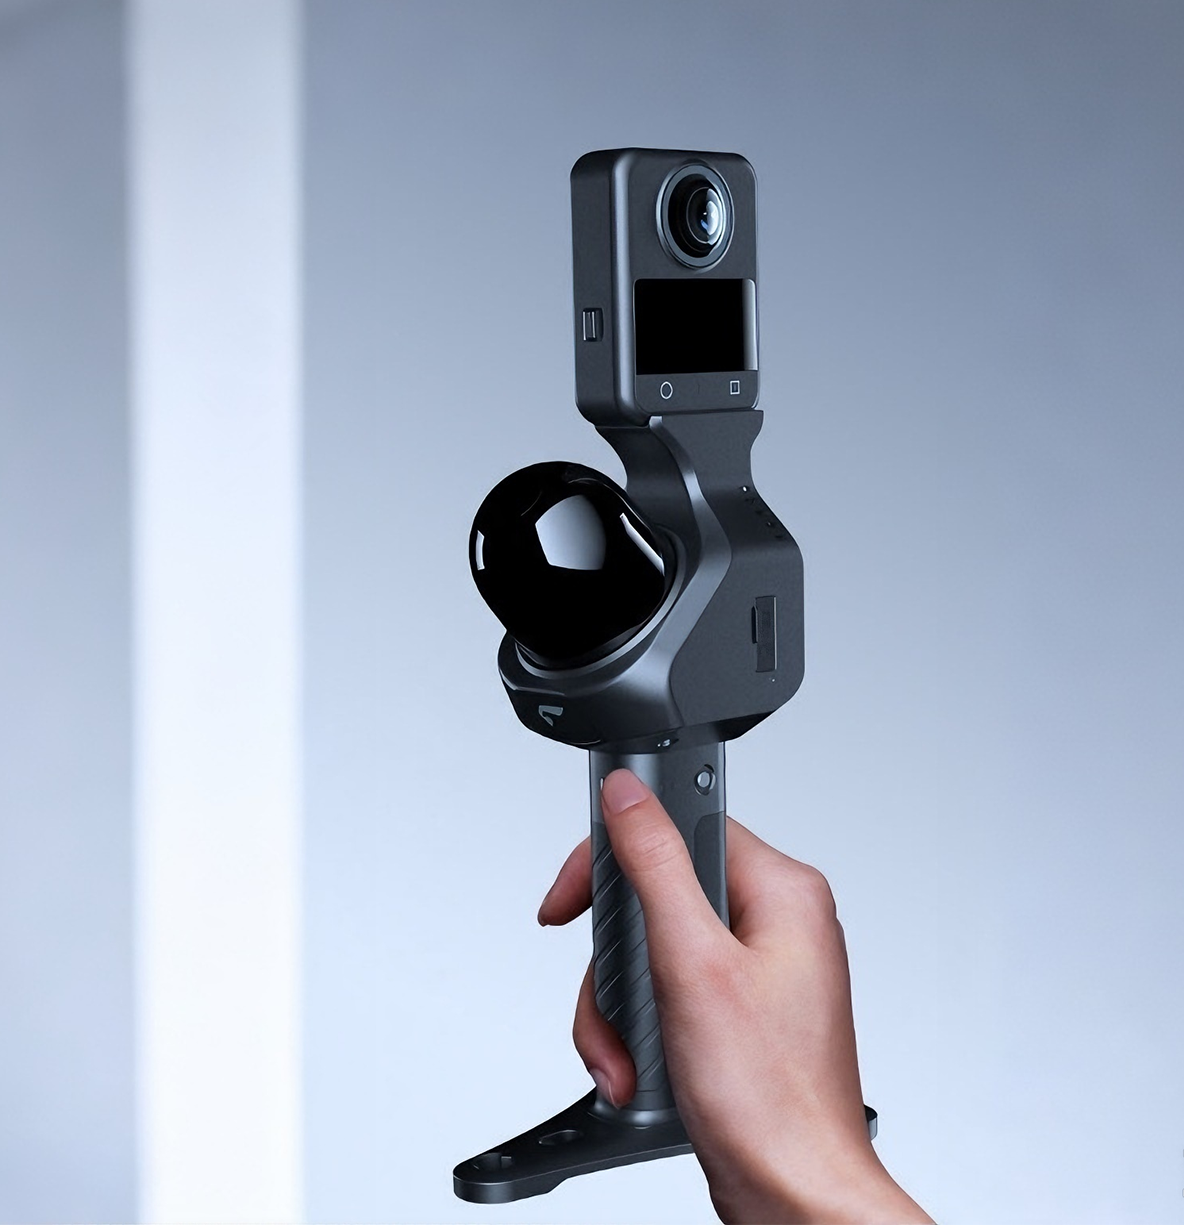
Conception ultra-portable
De conception ergonomique et compacte, il assure une prise en main stable. Facile à transporter et à déployer, il permet de réaliser des relevés efficaces en tout lieu et à tout moment, sans contraintes de lieu. Idéal pour les environnements complexes et difficiles d'accès où les équipements de numérisation volumineux sont inopérants.
Un seul scan, des livrables variés
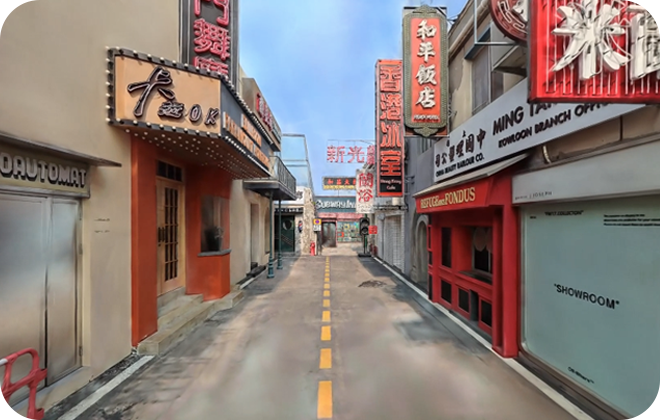
Modèle hyperréaliste 3DGS
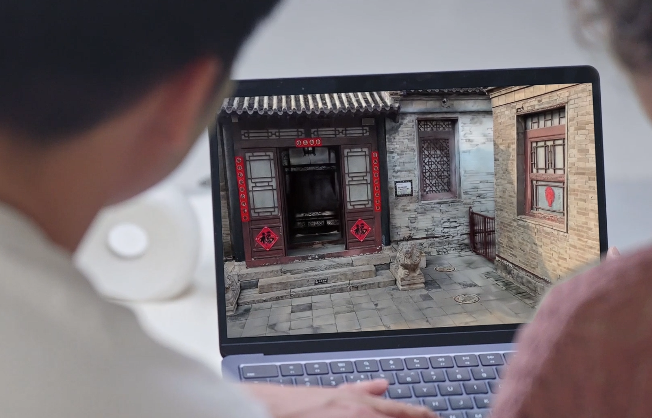
Adapté à la préservation du patrimoine, aux jumeaux numériques et aux présentations en réalité virtuelle
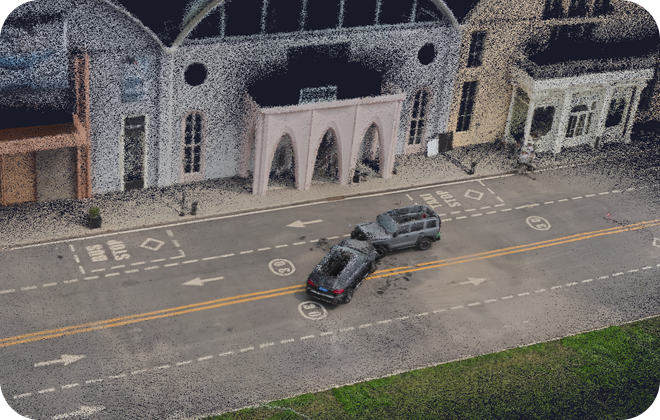
Modèle de nuage de points
Données essentielles pour les levés topographiques, les mesures et la rénovation technique
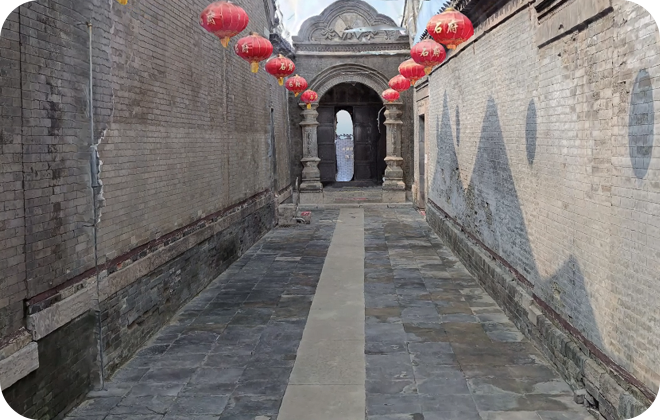
Modèle de maillage léger
Visualisation rapide pour les présentations web et médias
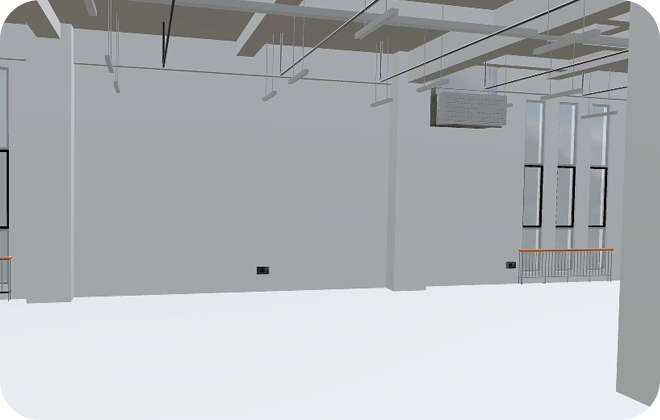
Modèle BIM d'ingénierie
Soutien à la transformation secondaire pour la reconstruction des usines et des bâtiments
Logiciel de support
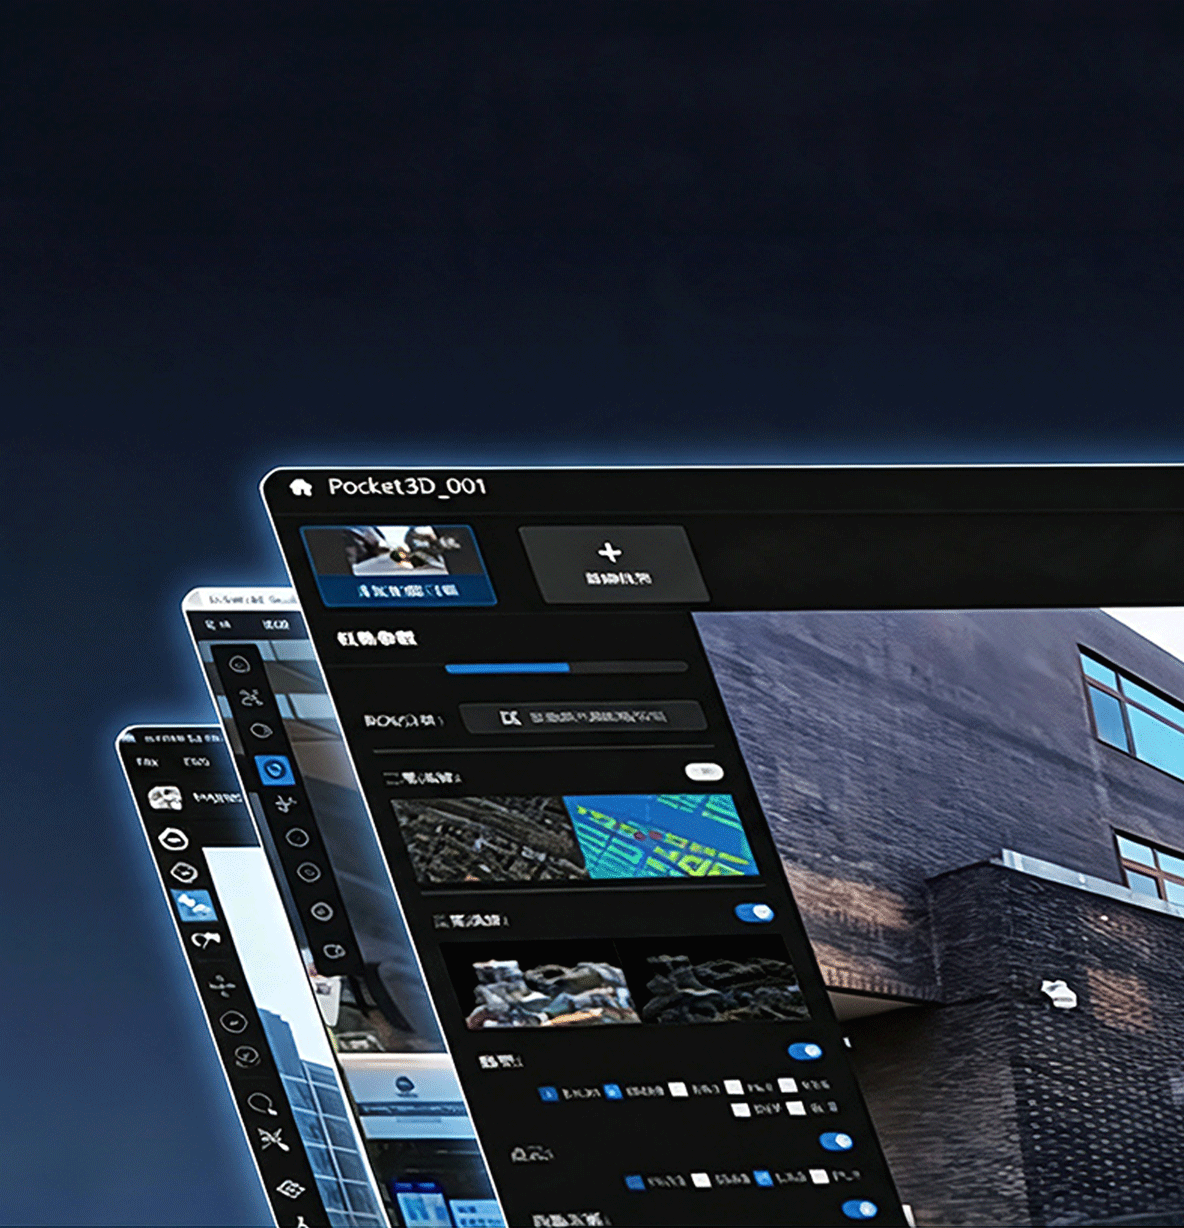
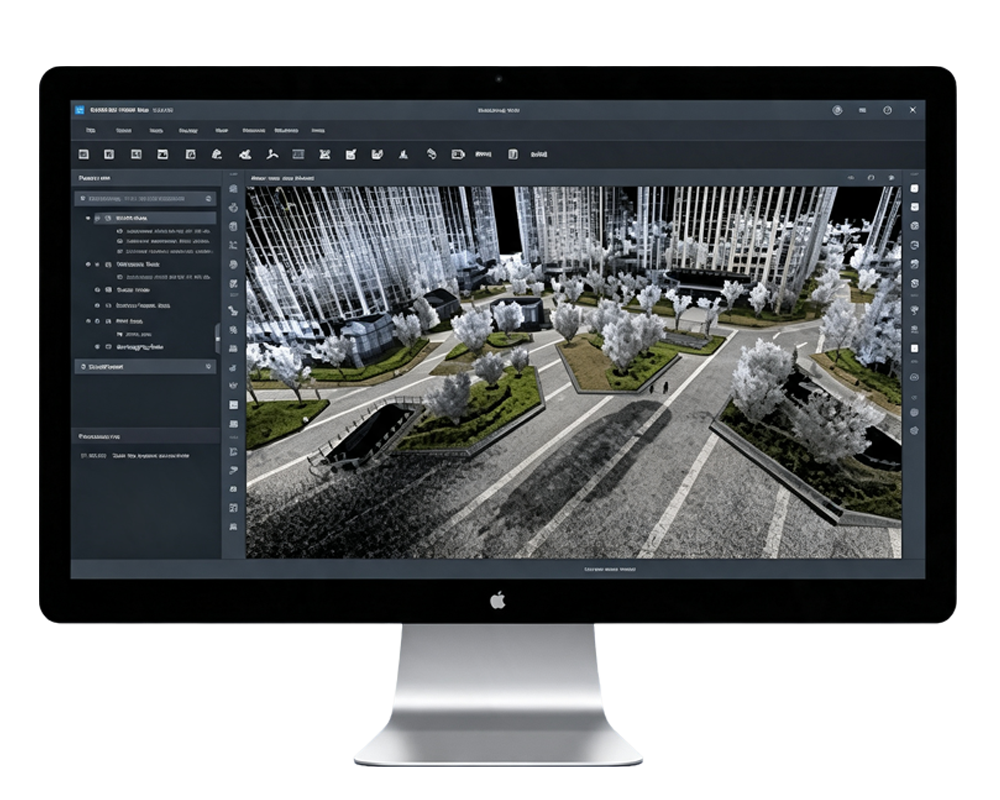
SLAM GO POST Pro est un logiciel professionnel de traitement de données pour PC, conçu spécifiquement pour Pocket3D. Doté de son propre algorithme de traitement de données, il permet la génération en un clic de nuages de points, d'images panoramiques et de modèles gaussiens. Il intègre un outil complet pour la navigation dans les résultats, la visualisation, la mesure précise et l'annotation des points d'intérêt. De plus, il assure la gestion unifiée, le traitement par lots et la fusion de données de mesures multiples, et effectue le post-traitement des données 3D en une seule étape.
Construction de modèles 3D haute fidélité
Sans recourir à l'algorithme SFM, il récupère avec précision la pose des images panoramiques dans des environnements complexes et génère des données de modèle gaussien de haute qualité.
Construction de cartes de nuages de points de haute précision
Prise en charge de la génération de nuages de points colorés intérieurs et extérieurs avec une précision relative allant jusqu'à 2 cm.
Assemblage d'images panoramiques haute résolution
Prise en charge du traitement des données originales des caméras panoramiques, assemblage d'images panoramiques haute résolution avec des informations de pose et obtention d'une correspondance précise entre les images panoramiques et les nuages de points.
Compatibilité avec les logiciels de modélisation tiers
Il peut exporter chaque image panoramique ainsi que les éléments de pose calibrés. Il peut également exporter des données au format Colmap standard, traitées par l'algorithme SFM intégré, compatibles avec les logiciels de modélisation tiers courants ou développés en interne, tels que MipMap et Postshot.
Navigation dans les résultats
Prise en charge de la navigation et de l'édition des données de nuages de points et des résultats de données 3DGS.
Remarque : Les nuages de points colorés, les images panoramiques et les modèles 3DGS nécessitent une caméra externe optionnelle.
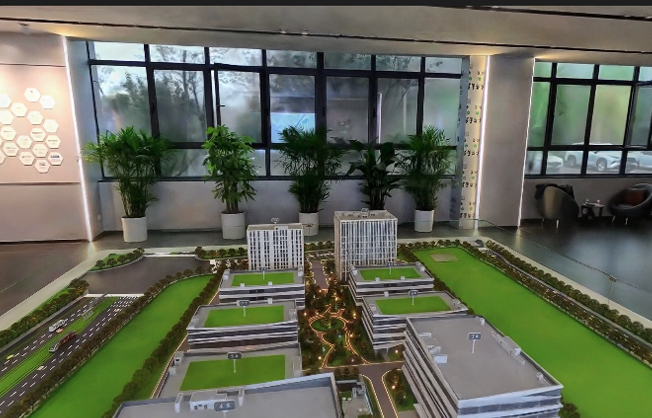
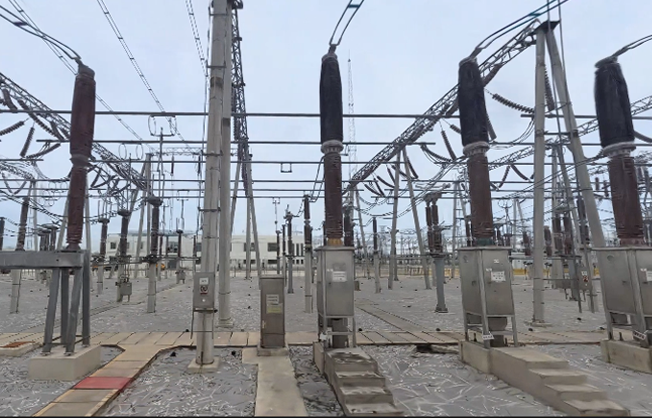
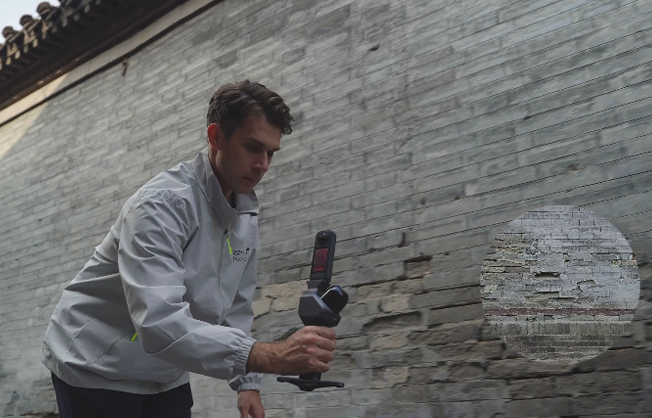
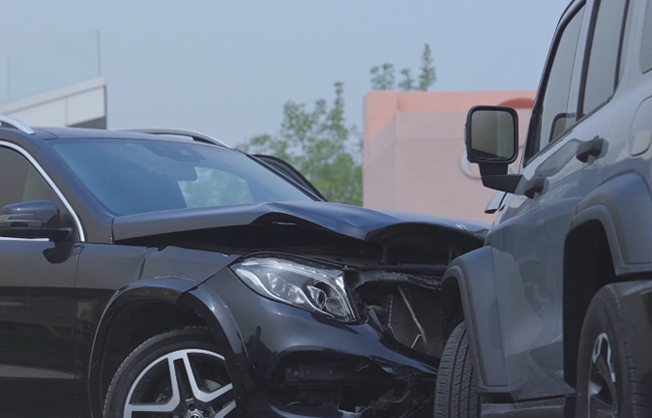
Large éventail d'applications industrielles
Pocket 3D
Système de modélisation 3D portable — Spécifications techniques
Unité complète
| Paramètre | Spécification |
|---|---|
| Poids | 700 g (sans appareil photo) |
| Dimensions | 127 mm × 105 mm × 223 mm |
| Pouvoir | 7 W |
| Stockage | Carte TF 32 Go |
| Modèle de batterie | SP20 |
| Capacité de la batterie | 2450 mAh |
| Endurance | 3 heures à température ambiante |
| Température de fonctionnement | -20℃ ~ 50℃ |
| Humidité |
Précision1
| Paramètre | Spécification |
|---|---|
| Précision relative | 2 cm à 60 m |
| Précision absolue | 5 cm |
LiDAR
| Paramètre | Spécification |
|---|---|
| Gamme | 0,15 m ~ 100 m |
| Portée maximale2 | 30 m (réflectivité de 10 %) |
| Canaux laser | 16 |
| Champ de vision horizontal | 360° |
| Champ de vision vertical | 40° |
| Fréquence de balayage | 10 Hz |
| Fréquence du point effectif | 48k pts/s |
Interface
| Paramètre | Spécification |
|---|---|
| Type-C | Recharge de la batterie |
| Wi-Fi | Soutenu |
| Bluetooth | Soutenu |
| Port de base | trou fileté de 1/4 de pouce |
Remarques :
1. Précision de mesure dans un environnement typique.
2. Conditions de test : Incidence normale, éclairement ambiant 0 klux ~ 100 klux, probabilité de détection 50 %.