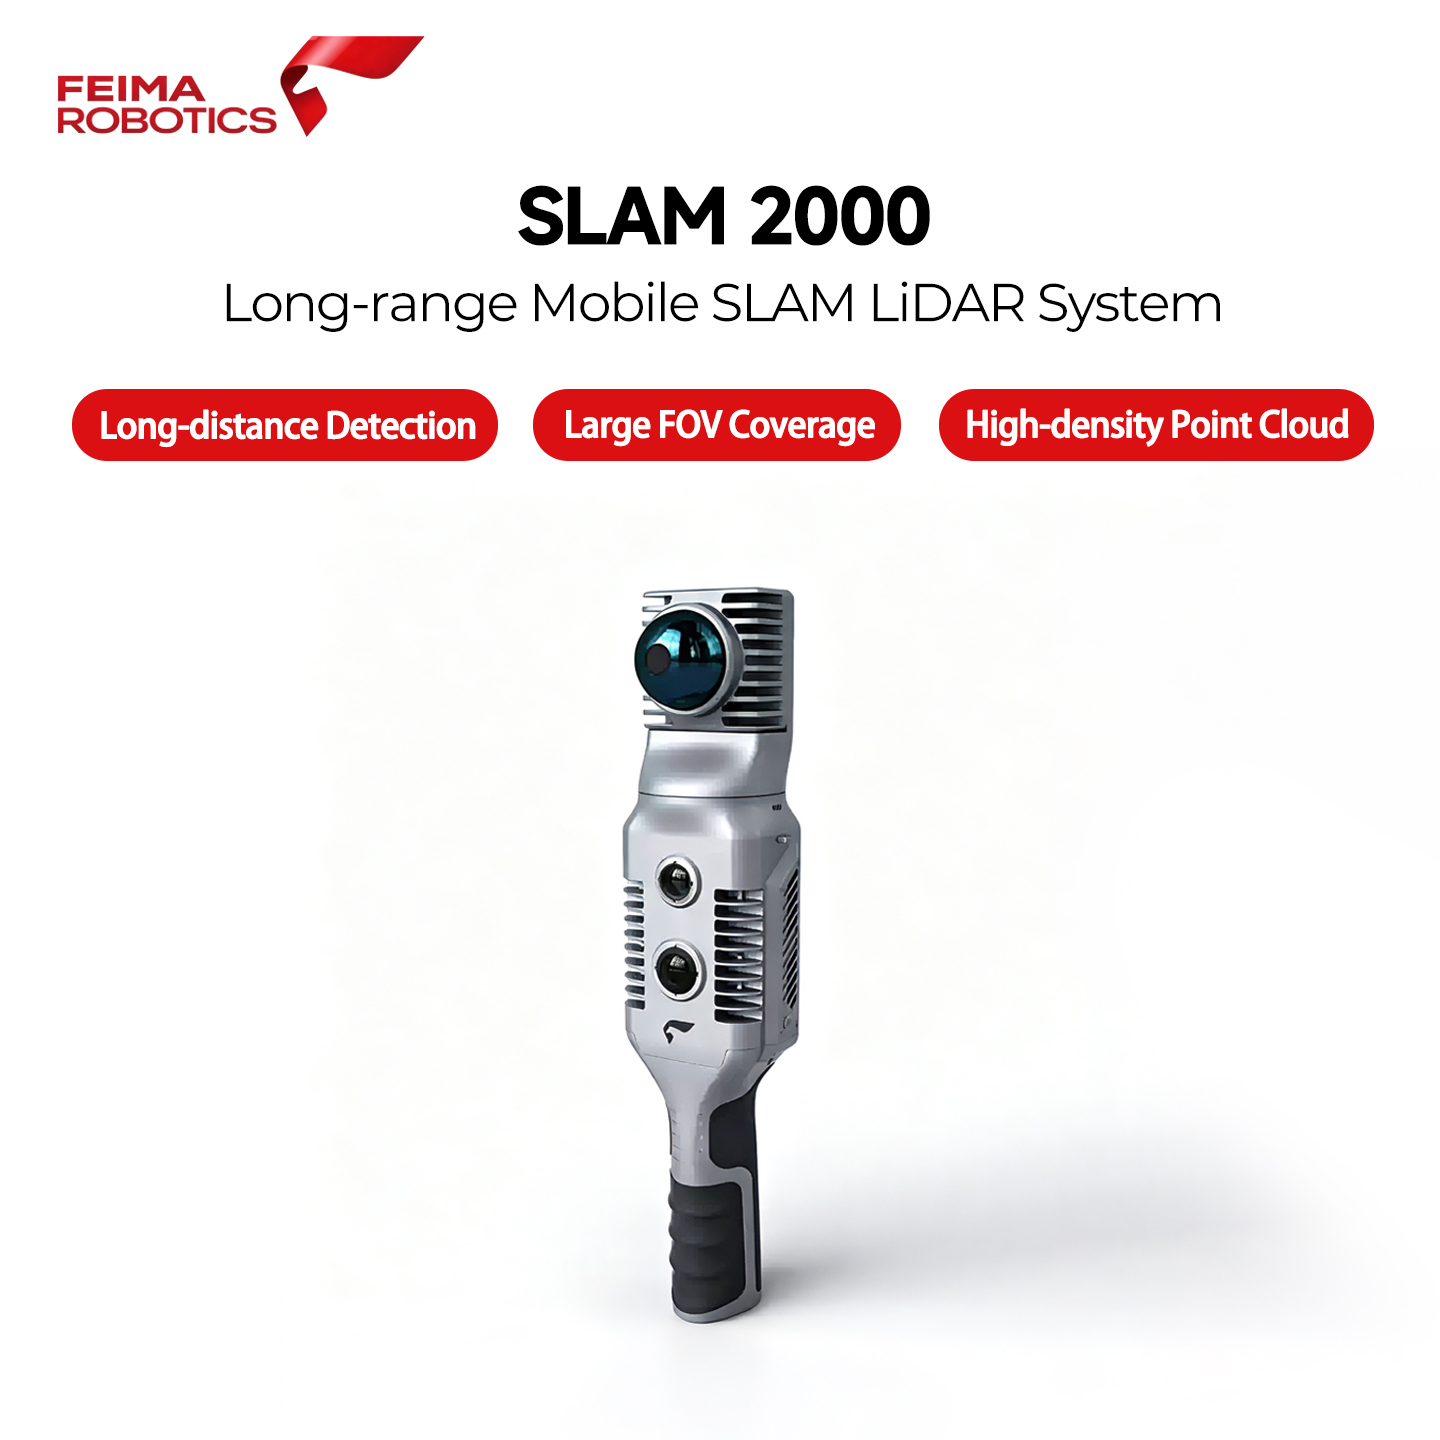
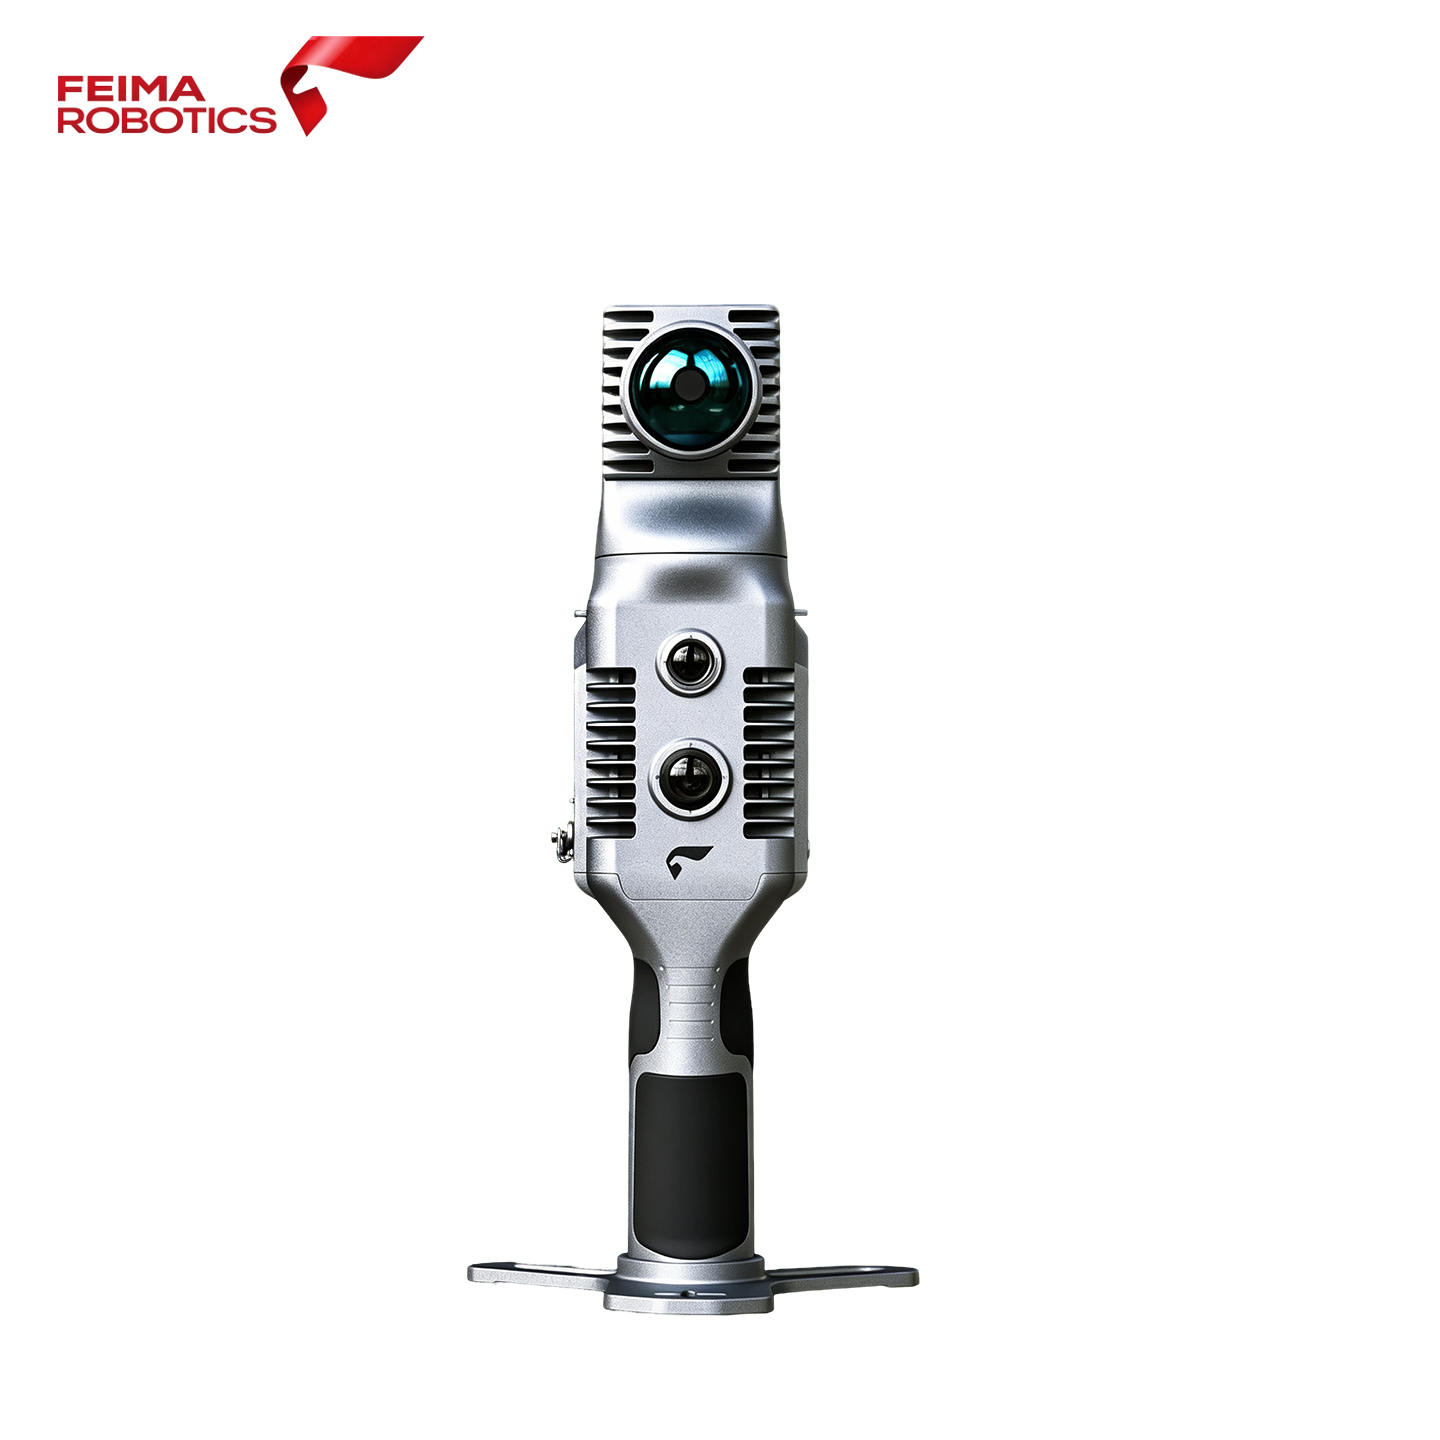
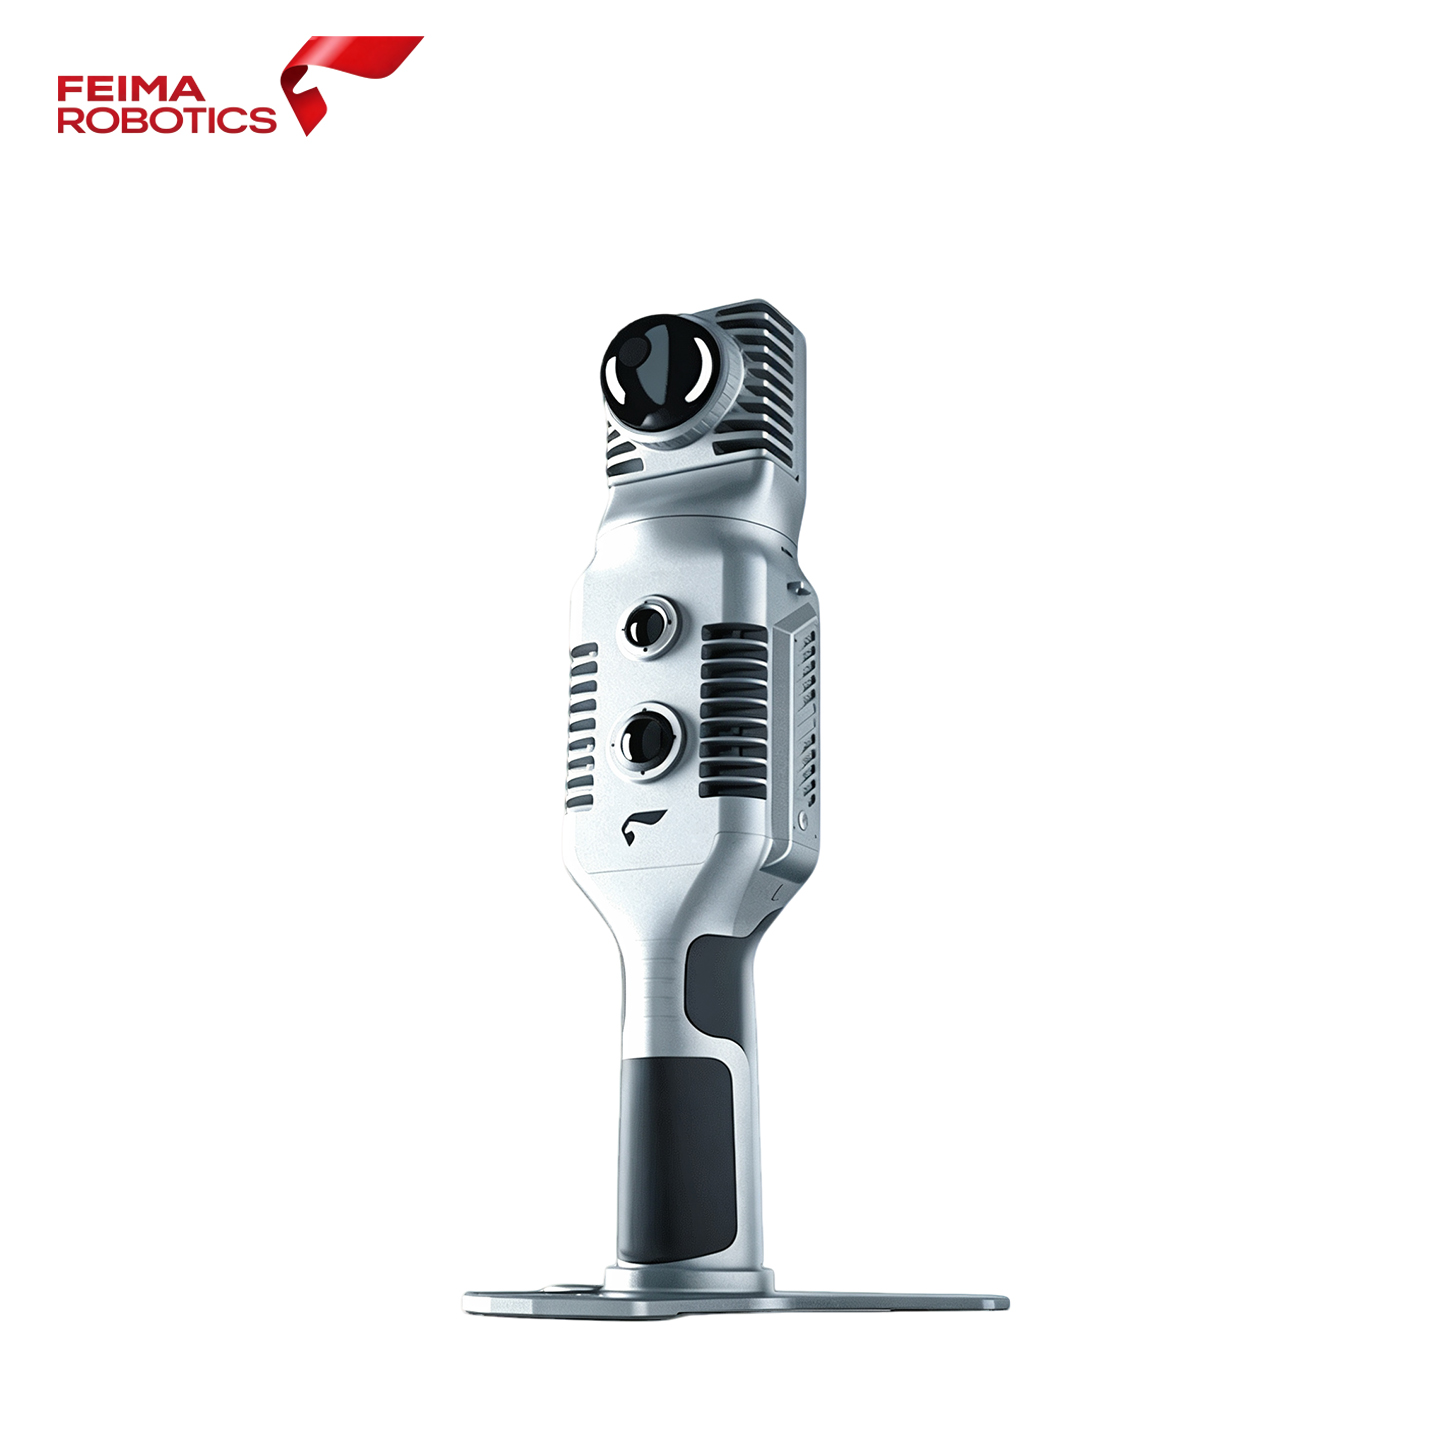
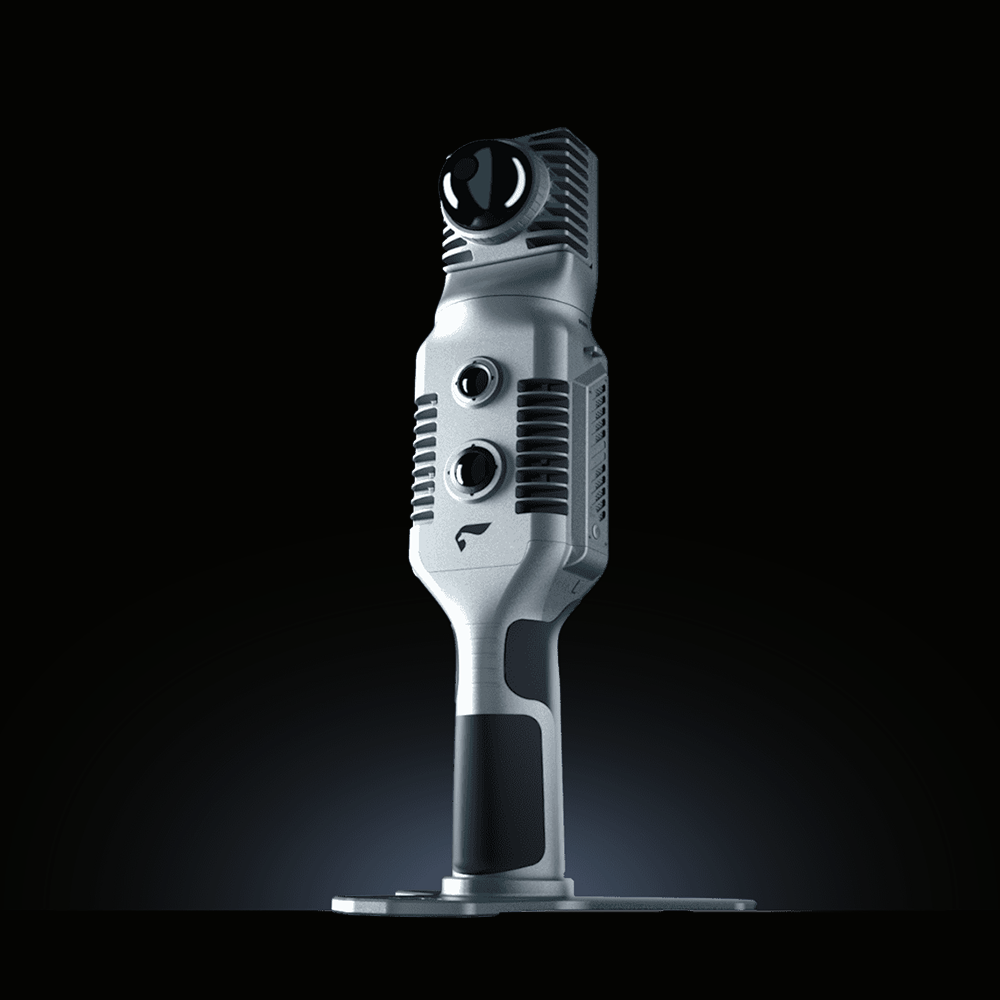
Scanner LiDAR portable Feima SLAM2000, système de cartographie 3D panoramique en temps réel à 720°
Principaux avantages du SLAM2000
Balayage hémisphérique non répétitif
La nacelle rotative à 360° permet une couverture complète de l'espace et une distribution uniforme du nuage de points sans trajectoire de balayage répétée.
Double caméra CMOS 1 pouce de 12 mégapixels
Caméra de texture indépendante + caméra SLAM visuelle, améliorent la stabilité dans les scènes d'intérieur à faible texture.
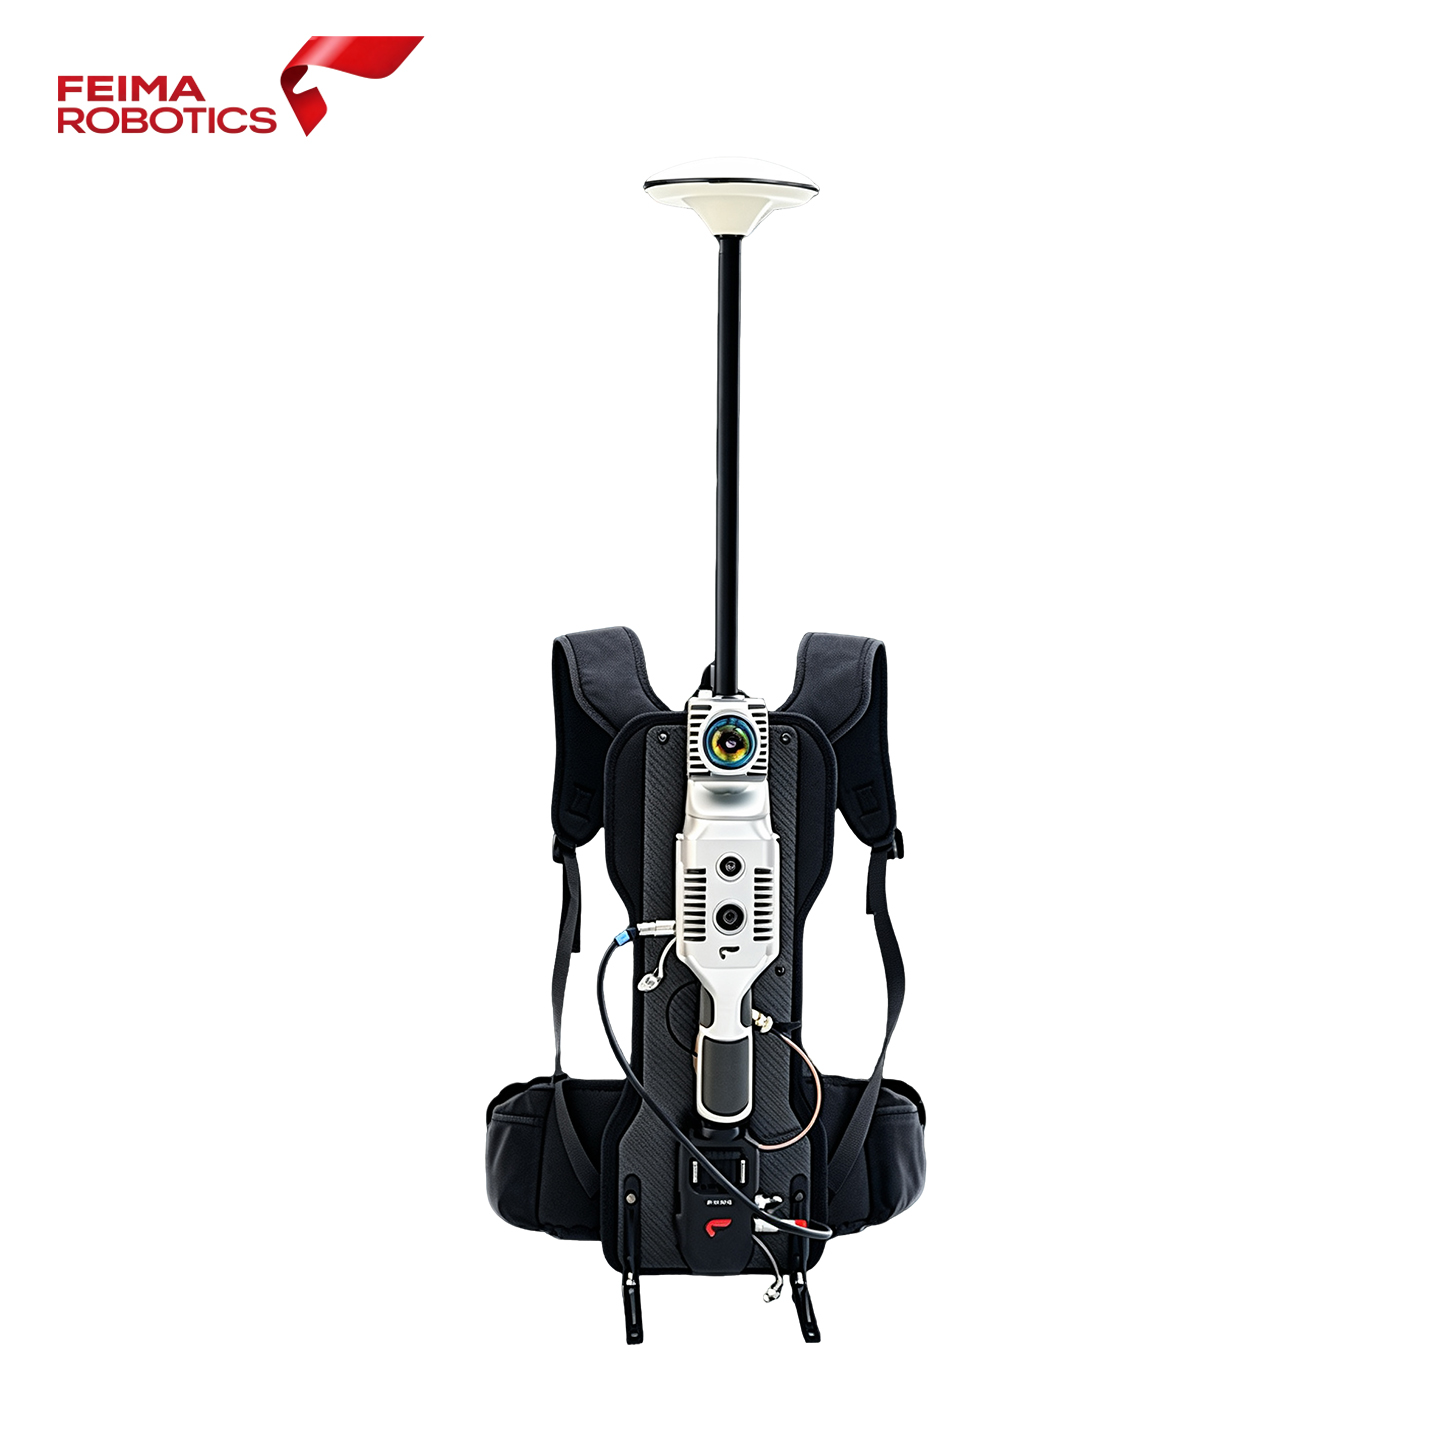
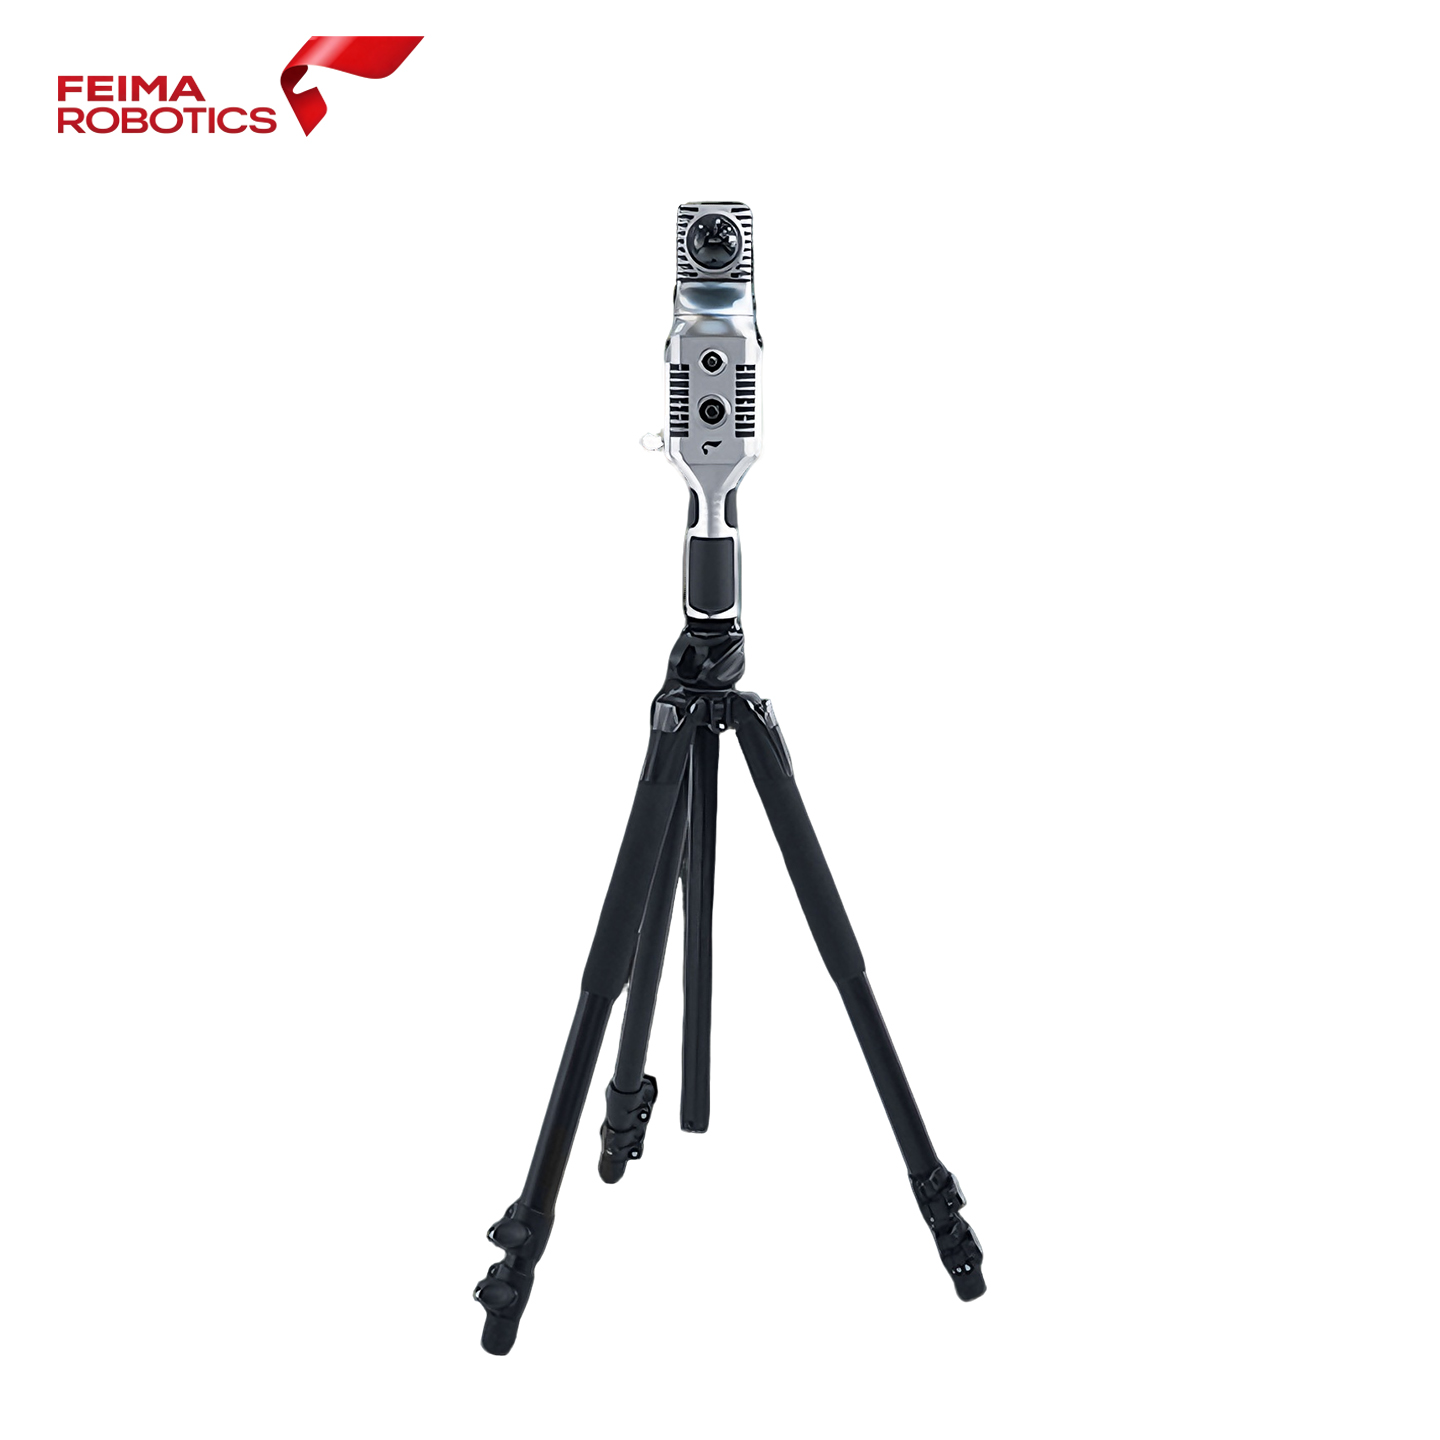
Fonctionnement multimode pris en charge
Numérisation portable, sur sac à dos ou en mode stationnaire sur trépied pour une acquisition de nuages de points statiques ultra-précis.
IMU intégrée de haute précision
Optimisation du contrôle des erreurs cumulatives ; précision relative post-traitement ≤1cm pour une reconstruction de haute qualité.
Reconstruction sur site en temps réel
Visualisez les résultats du nuage de points pendant la numérisation, évitez les données manquantes et facilitez le contrôle qualité sur site.
Stockage SSD intégré de 512 Go
Stockage local haute vitesse, écriture de données stable, prise en charge de l'acquisition continue sur une longue durée.
Précision topographique pour une cartographie 3D de haute précision
L'algorithme Fusion LiDAR SLAM + Visual SLAM supprime efficacement la dérive dans les couloirs, les entrepôts et les environnements à faible densité de caractéristiques, tels que les tunnels.
- Distance de mesure effective : 0,1 m à 70 m
- Cadence de pointage laser : 200 000 points par seconde
- Précision relative du post-traitement ≤ 1 cm
- Épaisseur du nuage de points en temps réel ≤ 2 cm
- Optimisation de la fermeture de la boucle de support et ajustement de la trajectoire
- Exportation au format LAS/LAZ/PLY compatible avec les logiciels BIM et de modélisation.
-
DESCRIPTION DU PRODUIT
-
Caméra visuelle
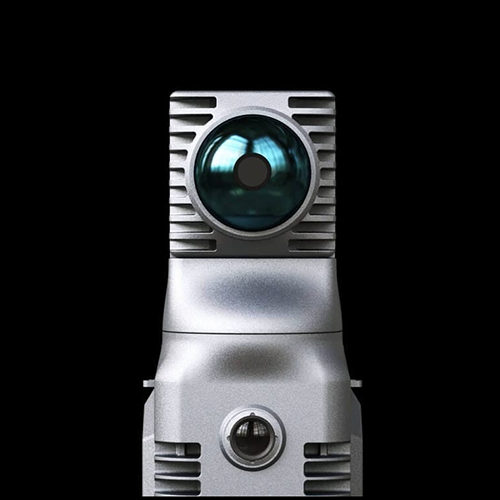
Le SLAM2000 utilise une caméra visuelle de 12 MP pour exécuter les algorithmes SLAM visuels. Il fournit des points caractéristiques pour les environnements à faible texture, réduit les erreurs dues aux structures répétitives et aux incohérences, et améliore l'adaptabilité à la scène. Parallèlement, la caméra visuelle capture des images haute définition de la scène locale.
-
Puce INS développée en interne
Doté d'une puce de navigation inertielle haute précision développée en interne, le SLAM2000 élimine les erreurs cumulatives de données. L'étalonnage radar optimisé et les algorithmes SLAM industriels améliorés permettent une génération rapide de données 3D haute précision dans de multiples environnements.
-
Nuage de points couleur dense
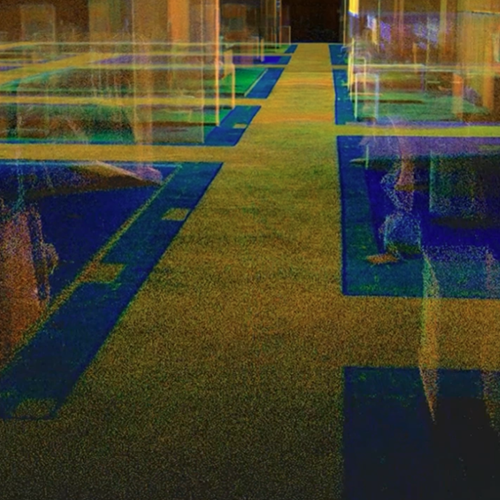
Génère des nuages de points colorés géoréférencés haute densité avec des détails de texture riches. Les détails fins des bâtiments et des installations peuvent être clairement restaurés pour une reconstruction numérique de haute précision.
-
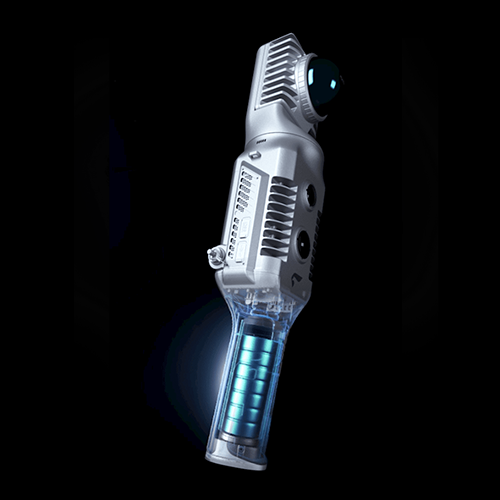
Poignée de batterie intelligente
Le SLAM2000 est équipé d'une batterie intelligente remplaçable de 3 000 mAh, plus sûre, qui lui assure une autonomie de 95 minutes en fonctionnement continu et stable. Il se recharge via un port USB-C et est compatible avec un chargeur rapide standard de 65 W pour une alimentation continue.
Modes de fonctionnement multiples
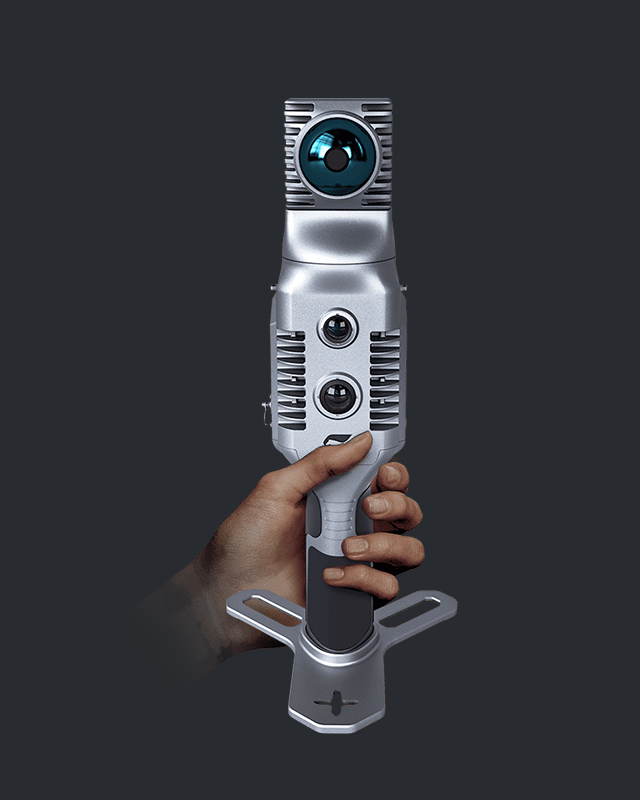
Mode mobile portable
Bâtiments intérieurs, centres commerciaux, parkings souterrains, balayage piétonnier continu
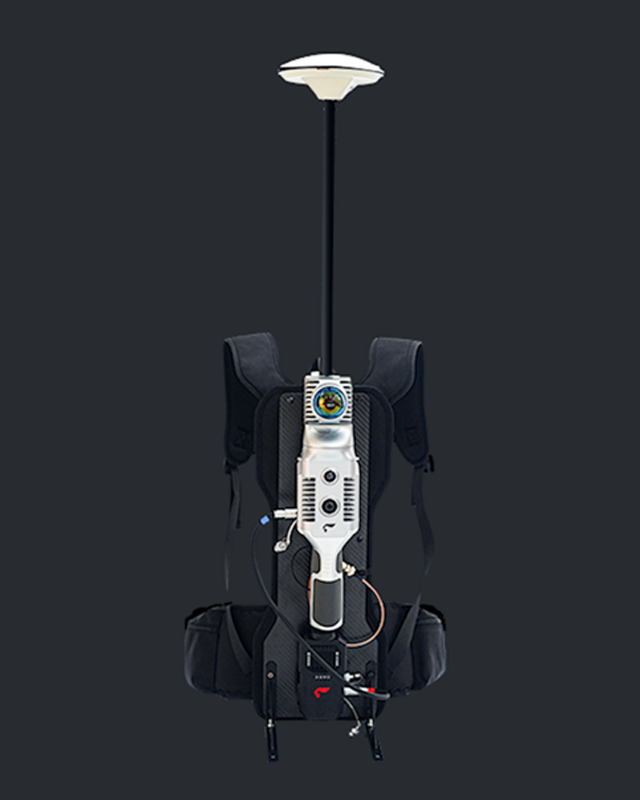
Mode sac à dos
Grand atelier d'usine, long couloir, inspection de la galerie de canalisations souterraines
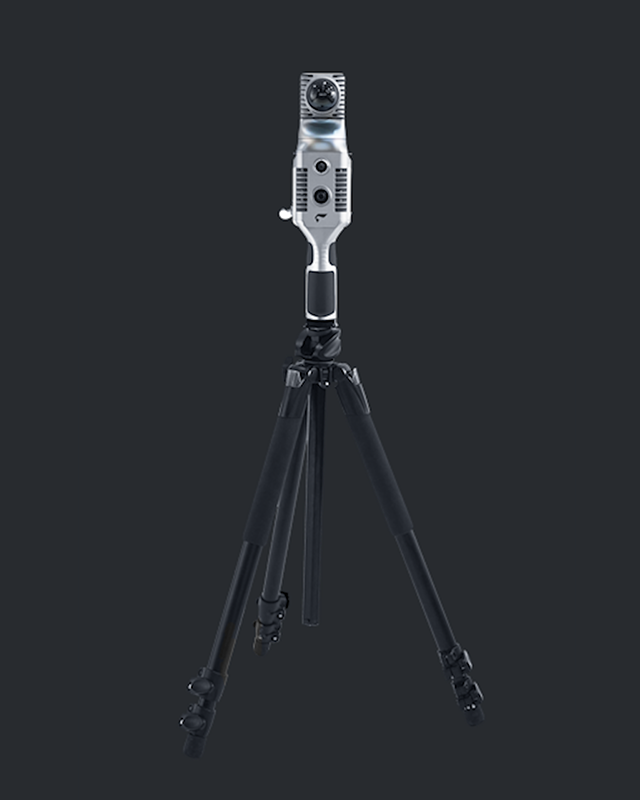
Mode stationnaire du trépied
Numérisation statique haute densité pour les vestiges culturels, les sculptures et les façades détaillées.
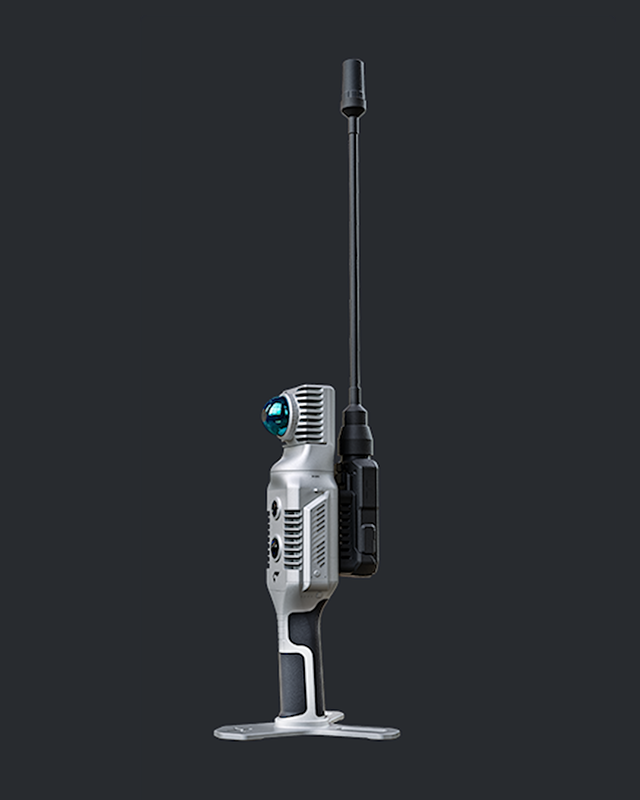
S-RTK externe en option
Géoréférencement de petites scènes extérieures, amélioration de la précision du positionnement absolu
Logiciel de support
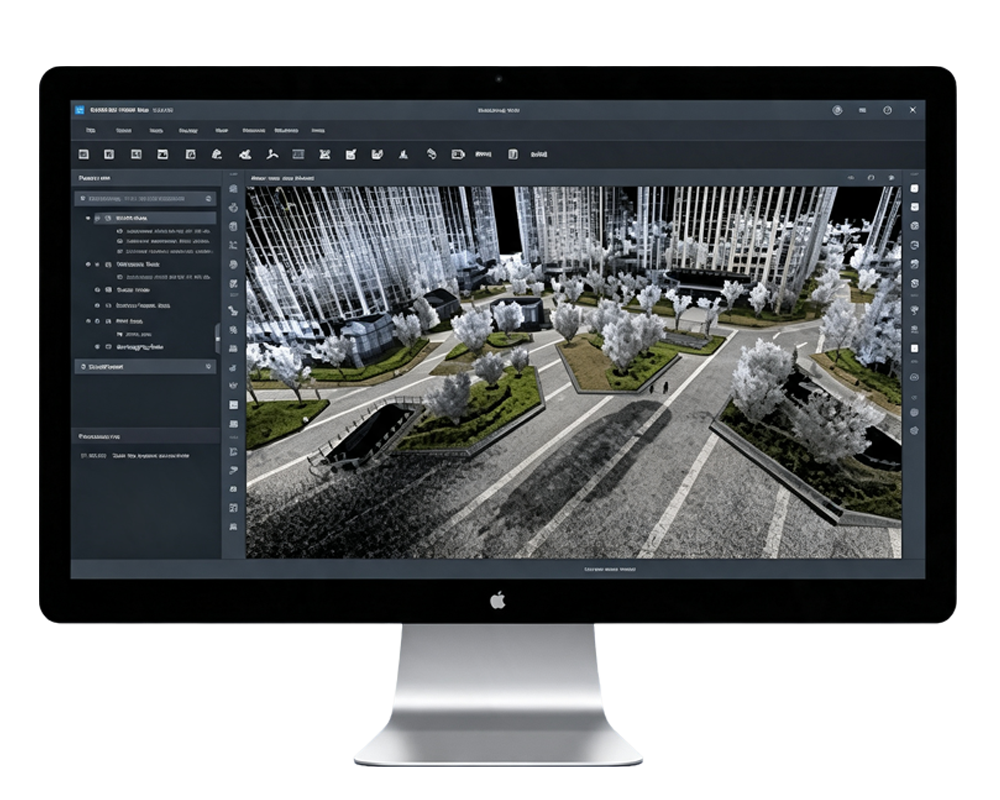
SLAM GO POST Pro est un logiciel professionnel de traitement de données pour PC, conçu spécifiquement pour Pocket3D. Doté de son propre algorithme de traitement de données, il permet la génération en un clic de nuages de points, d'images panoramiques et de modèles gaussiens. Il intègre un outil complet pour la navigation dans les résultats, la visualisation, la mesure précise et l'annotation des points d'intérêt. De plus, il assure la gestion unifiée, le traitement par lots et la fusion de données de mesures multiples, et effectue le post-traitement des données 3D en une seule étape.
Construction de modèles 3D haute fidélité
Sans recourir à l'algorithme SFM, il récupère avec précision la pose des images panoramiques dans des environnements complexes et génère des données de modèle gaussien de haute qualité.
Construction de cartes de nuages de points de haute précision
Prise en charge de la génération de nuages de points colorés intérieurs et extérieurs avec une précision relative allant jusqu'à 2 cm.
Assemblage d'images panoramiques haute résolution
Prise en charge du traitement des données originales des caméras panoramiques, assemblage d'images panoramiques haute résolution avec des informations de pose et obtention d'une correspondance précise entre les images panoramiques et les nuages de points.
Compatibilité avec les logiciels de modélisation tiers
Il peut exporter chaque image panoramique ainsi que les éléments de pose calibrés. Il peut également exporter des données au format Colmap standard, traitées par l'algorithme SFM intégré, compatibles avec les logiciels de modélisation tiers courants ou développés en interne, tels que MipMap et Postshot.
Navigation dans les résultats
Prise en charge de la navigation et de l'édition des données de nuages de points et des résultats de données 3DGS.
Remarque : Les nuages de points colorés, les images panoramiques et les modèles 3DGS nécessitent une caméra externe optionnelle.
Large éventail d'applications industrielles
SLAM2000
Scanner laser portable — Spécifications techniques
Corps principal
| Paramètre | Spécification |
|---|---|
| Poids | 925 g (Hôte) / 1450 g (Avec poignée et base) |
| Dimensions | 94,5 mm × 84,6 mm × 219 mm (Hôte) / 170 mm × 173,8 mm × 364,5 mm (Avec poignée et base) |
| Consommation d'énergie | 20 W (typique) |
| Tension d'entrée | 20V |
| Stockage interne | SSD de 512 Go |
| Température de fonctionnement | -20 ℃ ~ 50 ℃ (Fonctionnement), -40 ℃ ~ 70 ℃ (Stockage) |
| Humidité | |
| Classe de protection | IP54 |
| Champ de vision de balayage | Panoramique à 360° |
Précision
| Paramètre | Spécification |
|---|---|
| Épaisseur du nuage de points | 1 cm (post-traitement), 2 cm (temps réel) |
| Précision relative | 2 cm (post-traitement), 3 cm (temps réel) |
| Précision absolue | 5 cm (Post-traitement) |
Scanner laser
| Paramètre | Spécification |
|---|---|
| Longueur d'onde | 905 nm |
| Classe laser | Classe 1 |
| Gamme | 0,1 m ~ 70 m à 80 % |
| Champ de vision | 360° (H), -7° ~ 52° (V) |
| Fréquence de répétition des impulsions laser | 200 kHz |
| Écho | Célibataire (le plus fort) |
| Fréquence d'images | 10 Hz (typique) |
Caméra de texture
| Paramètre | Spécification |
|---|---|
| Résolution | 12 MP |
| Champ de vision | 210° (Diagonale) |
| Fréquence d'images | 30 Hz |
Caméra visuelle
| Paramètre | Spécification |
|---|---|
| Résolution | 12 MP |
| Champ de vision | 100° (diagonale) |
Interface
| Paramètre | Spécification |
|---|---|
| USB Type-C1 | copie de données SSD |
| USB Type-C2 | Charge par batterie externe PD, OTG (5V) |
| Connecteur circulaire | Alimentation externe (20 V), S-RTK externe |
| Wi-Fi | Soutenu |
Batterie intelligente
| Paramètre | Spécification |
|---|---|
| Modèle | SP30 |
| Tension d'entrée | 5 V - 20 V |
| Tension de sortie | 10,8 V |
| Capacité de la batterie | 3000 mAh |
| Poids | 400 g |
| Dimensions | 85 mm × 60 mm × 144,5 mm |
| Endurance | Environ 95 minutes (SLAM2000 uniquement) |
Principaux avantages du SLAM2000
Balayage hémisphérique non répétitif
La nacelle rotative à 360° permet une couverture complète de l'espace et une distribution uniforme du nuage de points sans trajectoire de balayage répétée.
Double caméra CMOS 1 pouce de 12 mégapixels
Caméra de texture indépendante + caméra SLAM visuelle, améliorent la stabilité dans les scènes d'intérieur à faible texture.
Fonctionnement multimode pris en charge
Numérisation portable, sur sac à dos ou en mode stationnaire sur trépied pour une acquisition de nuages de points statiques ultra-précis.
IMU intégrée de haute précision
Optimisation du contrôle des erreurs cumulatives ; précision relative post-traitement ≤1cm pour une reconstruction de haute qualité.
Reconstruction sur site en temps réel
Visualisez les résultats du nuage de points pendant la numérisation, évitez les données manquantes et facilitez le contrôle qualité sur site.
Stockage SSD intégré de 512 Go
Stockage local haute vitesse, écriture de données stable, prise en charge de l'acquisition continue sur une longue durée.
Précision topographique pour une cartographie 3D de haute précision
L'algorithme Fusion LiDAR SLAM + Visual SLAM supprime efficacement la dérive dans les couloirs, les entrepôts et les environnements à faible densité de caractéristiques, tels que les tunnels.
- Distance de mesure effective : 0,1 m à 70 m
- Cadence de pointage laser : 200 000 points par seconde
- Précision relative du post-traitement ≤ 1 cm
- Épaisseur du nuage de points en temps réel ≤ 2 cm
- Optimisation de la fermeture de la boucle de support et ajustement de la trajectoire
- Exportation au format LAS/LAZ/PLY compatible avec les logiciels BIM et de modélisation.
-
DESCRIPTION DU PRODUIT
-
![DESCRIPTION-1]()
Caméra visuelle
Le SLAM2000 utilise une caméra visuelle de 12 MP pour exécuter les algorithmes SLAM visuels. Il fournit des points caractéristiques pour les environnements à faible texture, réduit les erreurs dues aux structures répétitives et aux incohérences, et améliore l'adaptabilité à la scène. Parallèlement, la caméra visuelle capture des images haute définition de la scène locale.
-
![DESCRIPTION-2]()
Puce INS développée en interne
Doté d'une puce de navigation inertielle haute précision développée en interne, le SLAM2000 élimine les erreurs cumulatives de données. L'étalonnage radar optimisé et les algorithmes SLAM industriels améliorés permettent une génération rapide de données 3D haute précision dans de multiples environnements.
-
![DESCRIPTION-3]()
Nuage de points couleur dense
Génère des nuages de points colorés géoréférencés haute densité avec des détails de texture riches. Les détails fins des bâtiments et des installations peuvent être clairement restaurés pour une reconstruction numérique de haute précision.
-
![DESCRIPTION-4]()
Poignée de batterie intelligente
Le SLAM2000 est équipé d'une batterie intelligente remplaçable de 3 000 mAh, plus sûre, qui lui assure une autonomie de 95 minutes en fonctionnement continu et stable. Il se recharge via un port USB-C et est compatible avec un chargeur rapide standard de 65 W pour une alimentation continue.
Modes de fonctionnement multiples
Mode mobile portable
Bâtiments intérieurs, centres commerciaux, parkings souterrains, balayage piétonnier continu
Mode sac à dos
Grand atelier d'usine, long couloir, inspection de la galerie de canalisations souterraines
Mode stationnaire du trépied
Numérisation statique haute densité pour les vestiges culturels, les sculptures et les façades détaillées.
S-RTK externe en option
Géoréférencement de petites scènes extérieures, amélioration de la précision du positionnement absolu
Logiciel de support
SLAM GO POST Pro est un logiciel professionnel de traitement de données pour PC, conçu spécifiquement pour Pocket3D. Doté de son propre algorithme de traitement de données, il permet la génération en un clic de nuages de points, d'images panoramiques et de modèles gaussiens. Il intègre un outil complet pour la navigation dans les résultats, la visualisation, la mesure précise et l'annotation des points d'intérêt. De plus, il assure la gestion unifiée, le traitement par lots et la fusion de données de mesures multiples, et effectue le post-traitement des données 3D en une seule étape.
Construction de modèles 3D haute fidélité
Sans recourir à l'algorithme SFM, il récupère avec précision la pose des images panoramiques dans des environnements complexes et génère des données de modèle gaussien de haute qualité.
Construction de cartes de nuages de points de haute précision
Prise en charge de la génération de nuages de points colorés intérieurs et extérieurs avec une précision relative allant jusqu'à 2 cm.
Assemblage d'images panoramiques haute résolution
Prise en charge du traitement des données originales des caméras panoramiques, assemblage d'images panoramiques haute résolution avec des informations de pose et obtention d'une correspondance précise entre les images panoramiques et les nuages de points.
Compatibilité avec les logiciels de modélisation tiers
Il peut exporter chaque image panoramique ainsi que les éléments de pose calibrés. Il peut également exporter des données au format Colmap standard, traitées par l'algorithme SFM intégré, compatibles avec les logiciels de modélisation tiers courants ou développés en interne, tels que MipMap et Postshot.
Navigation dans les résultats
Prise en charge de la navigation et de l'édition des données de nuages de points et des résultats de données 3DGS.
Remarque : Les nuages de points colorés, les images panoramiques et les modèles 3DGS nécessitent une caméra externe optionnelle.
Large éventail d'applications industrielles