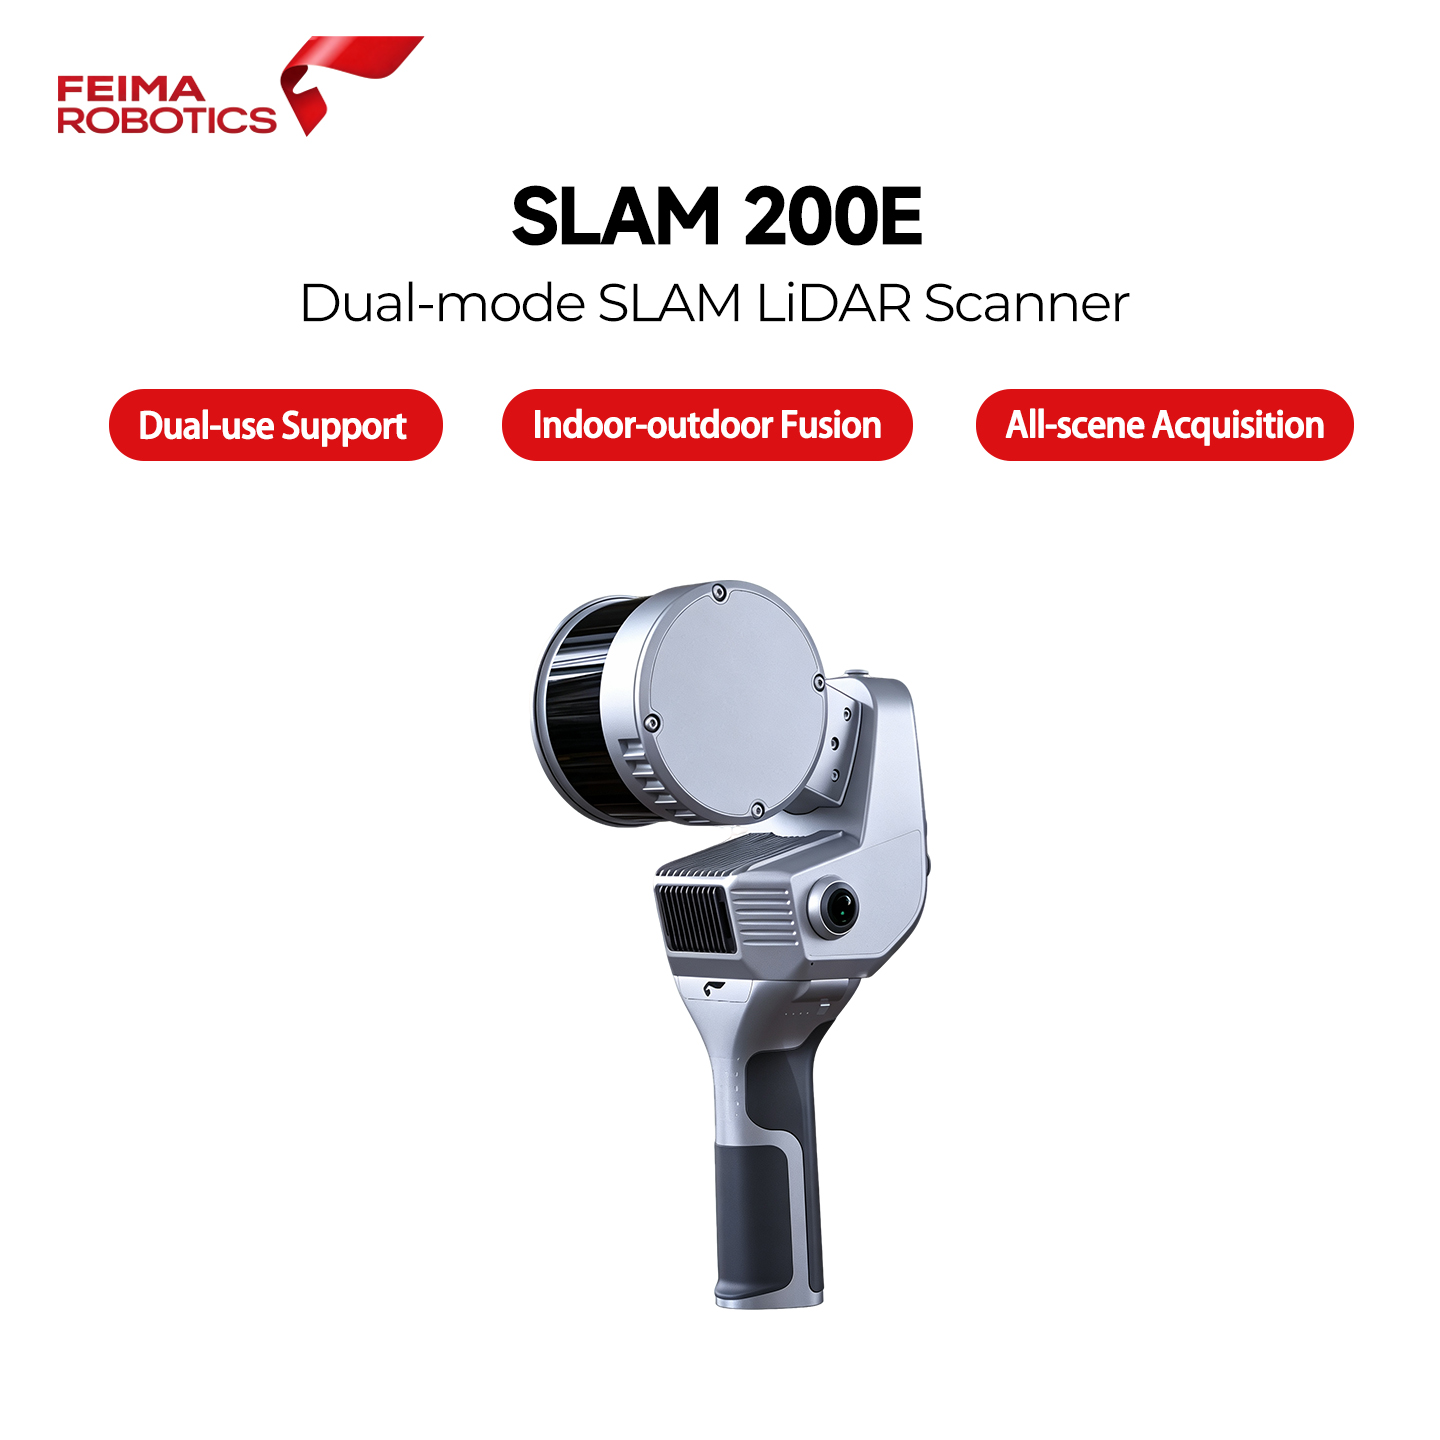
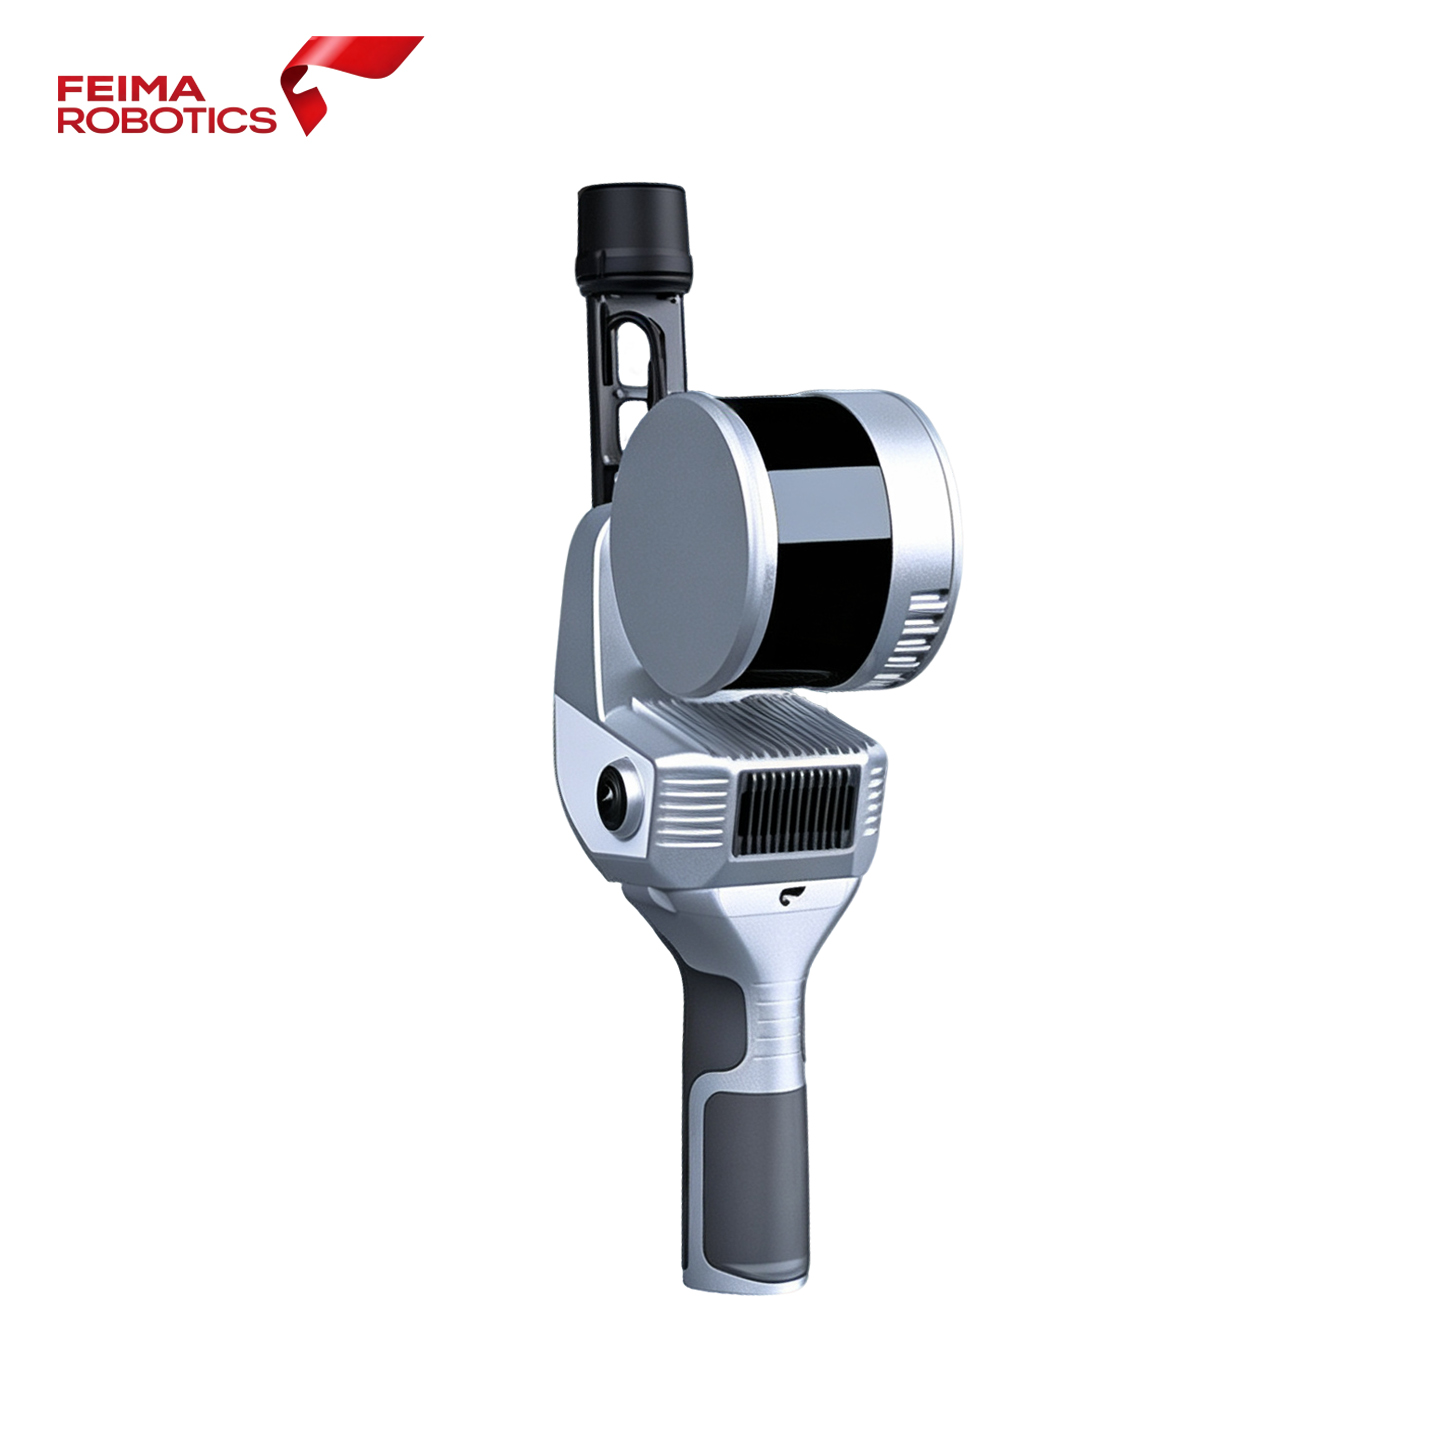
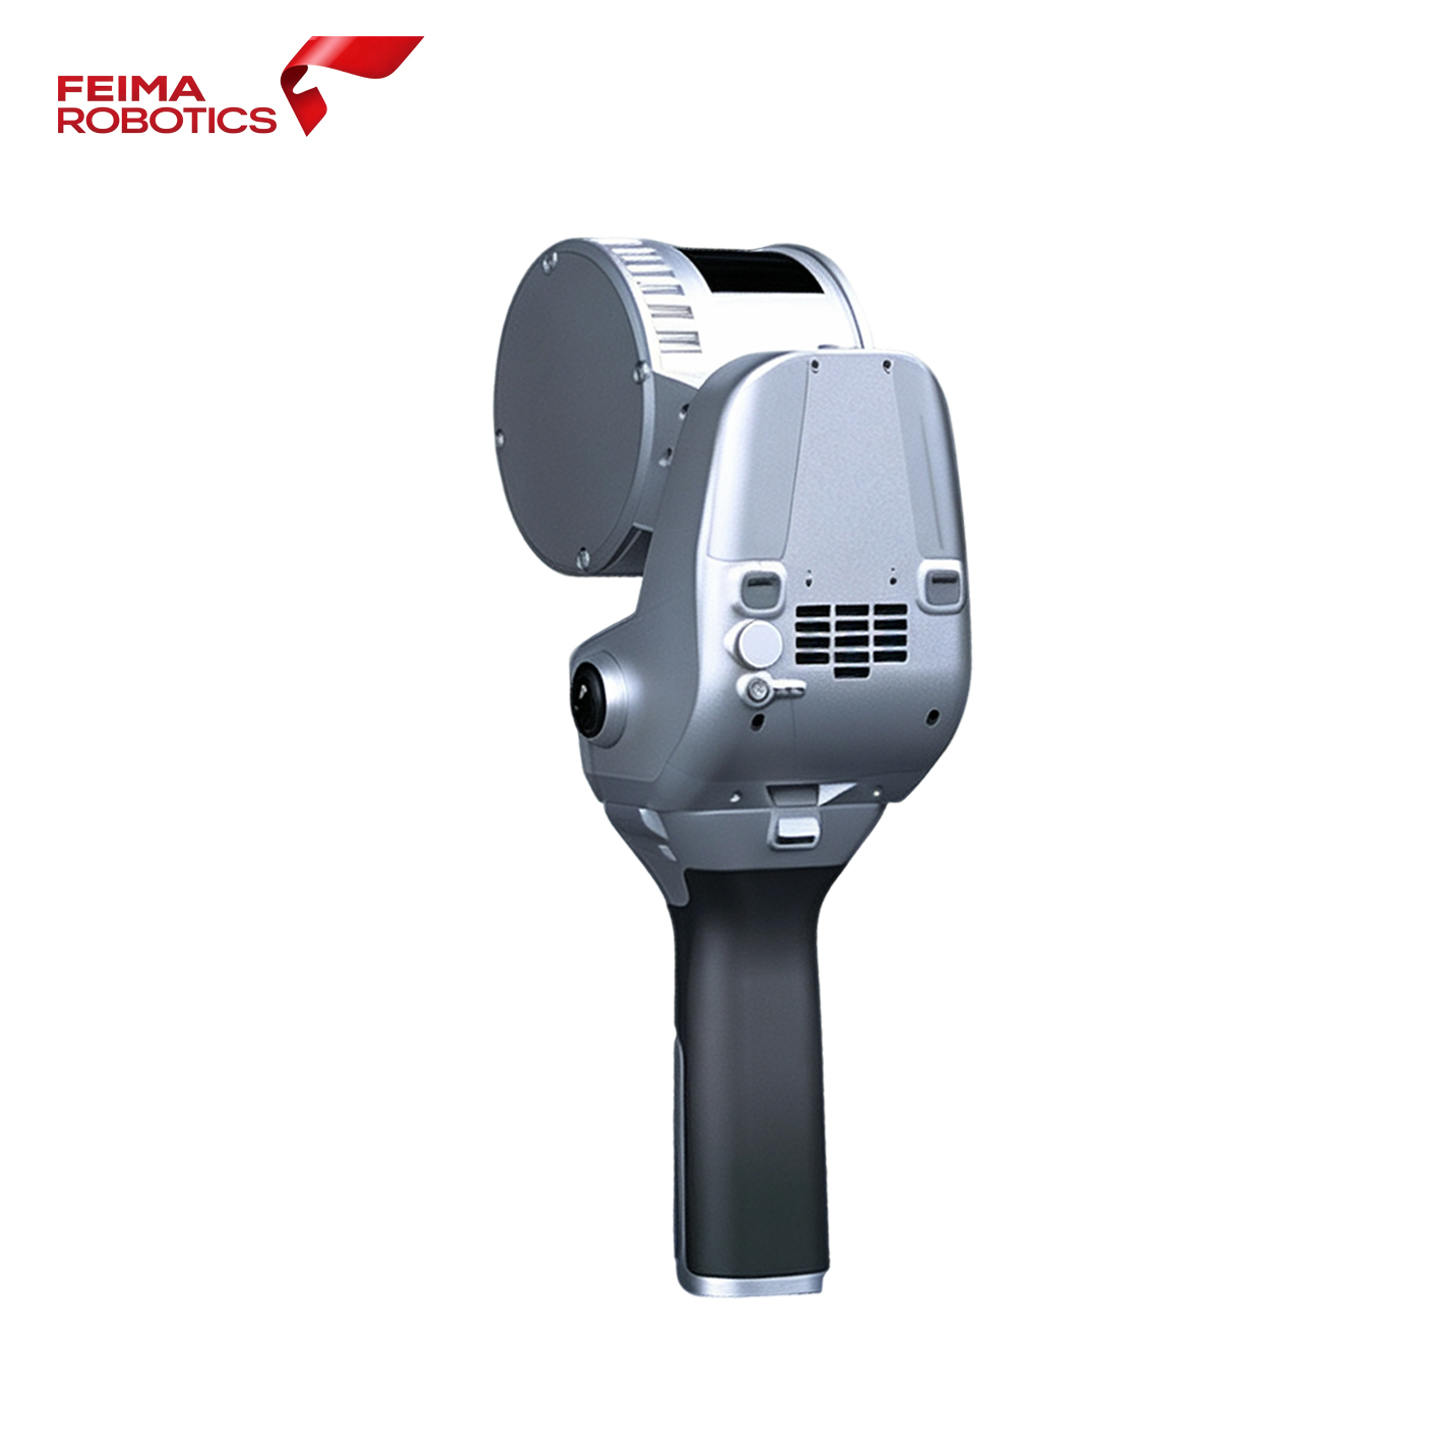
Scanner LiDAR SLAM portable industriel SLAM200E | Feima Robotics
Principaux avantages du SLAM200E
Précision de mesure ultra-élevée
Précision relative de 5 mm à moins de 60 m ; précision absolue jusqu'à 2 cm lorsqu'elle est associée à des points RTK ou de contrôle.
SLAM stable sans GNSS
Acquisition de données fiable à l'intérieur des tunnels, des usines et des parkings souterrains sans signaux satellites.
Mode de travail multiple adaptable
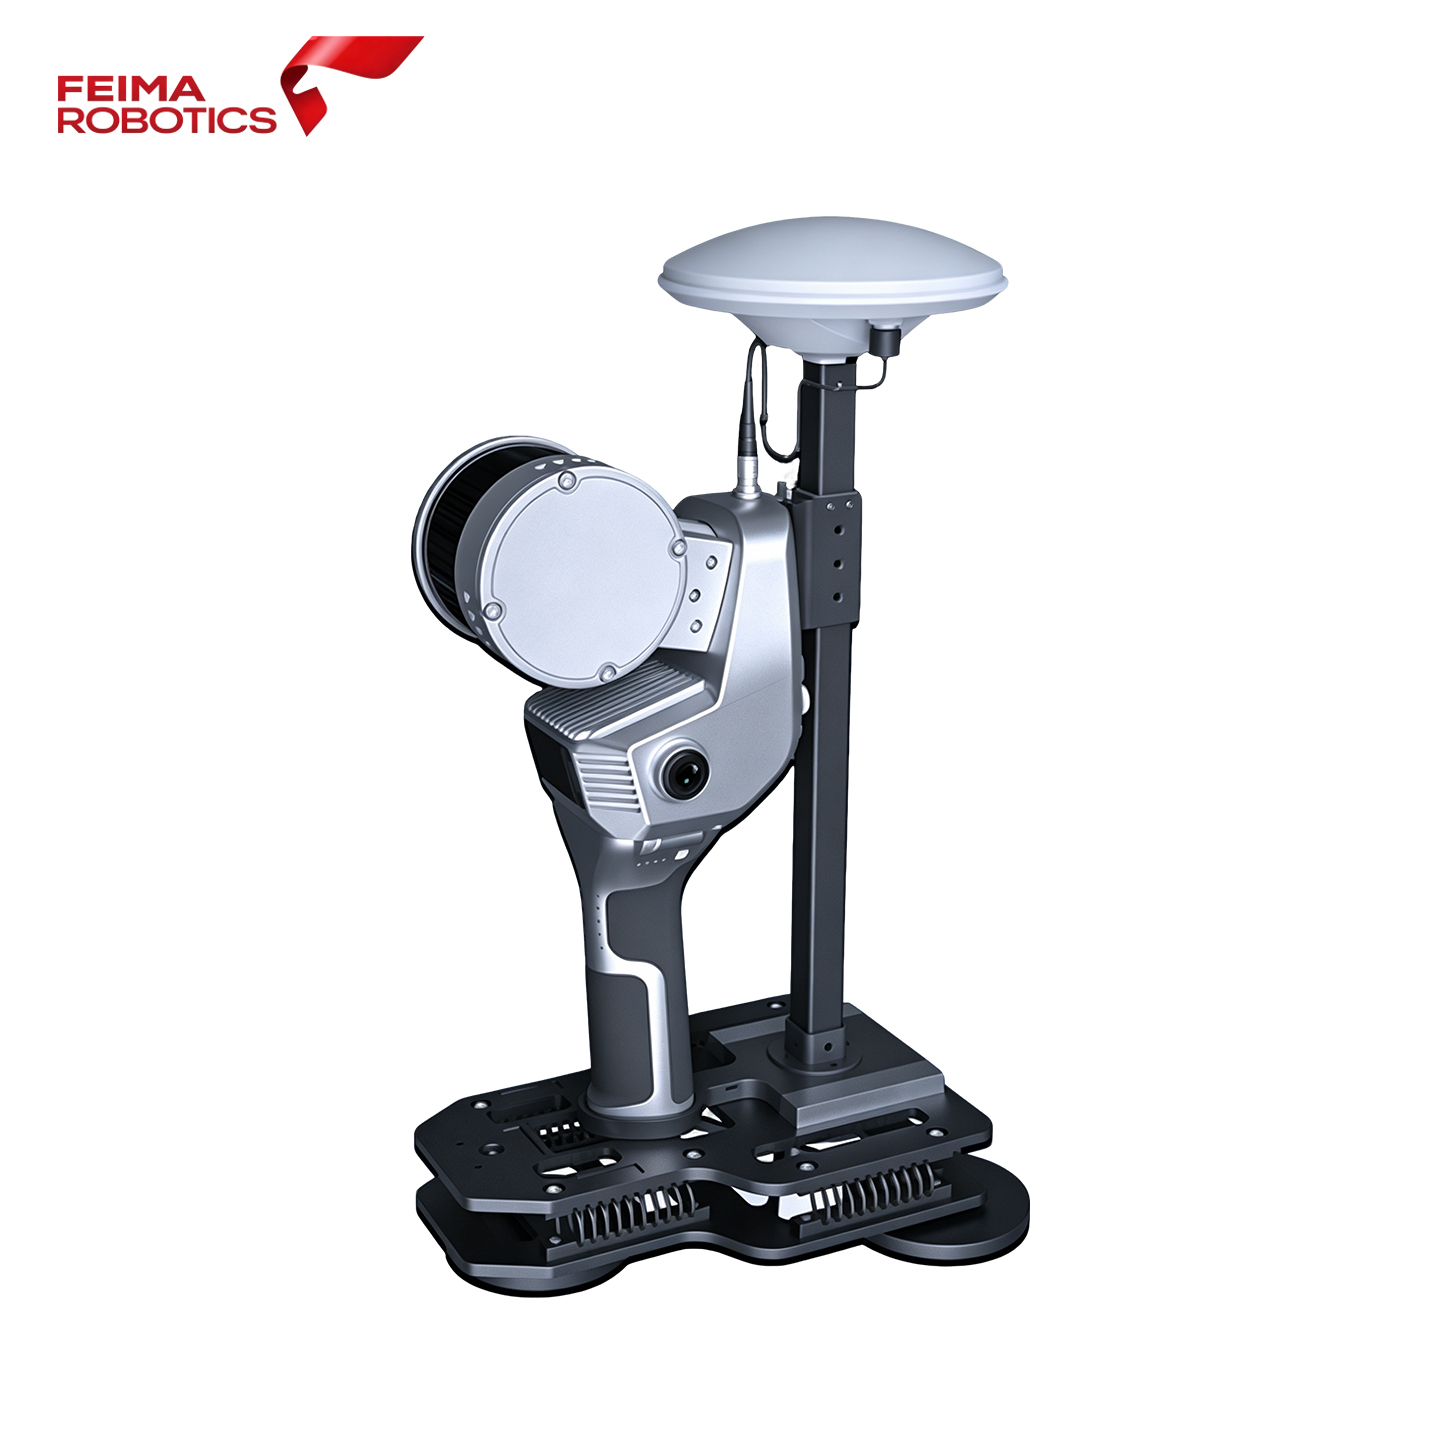
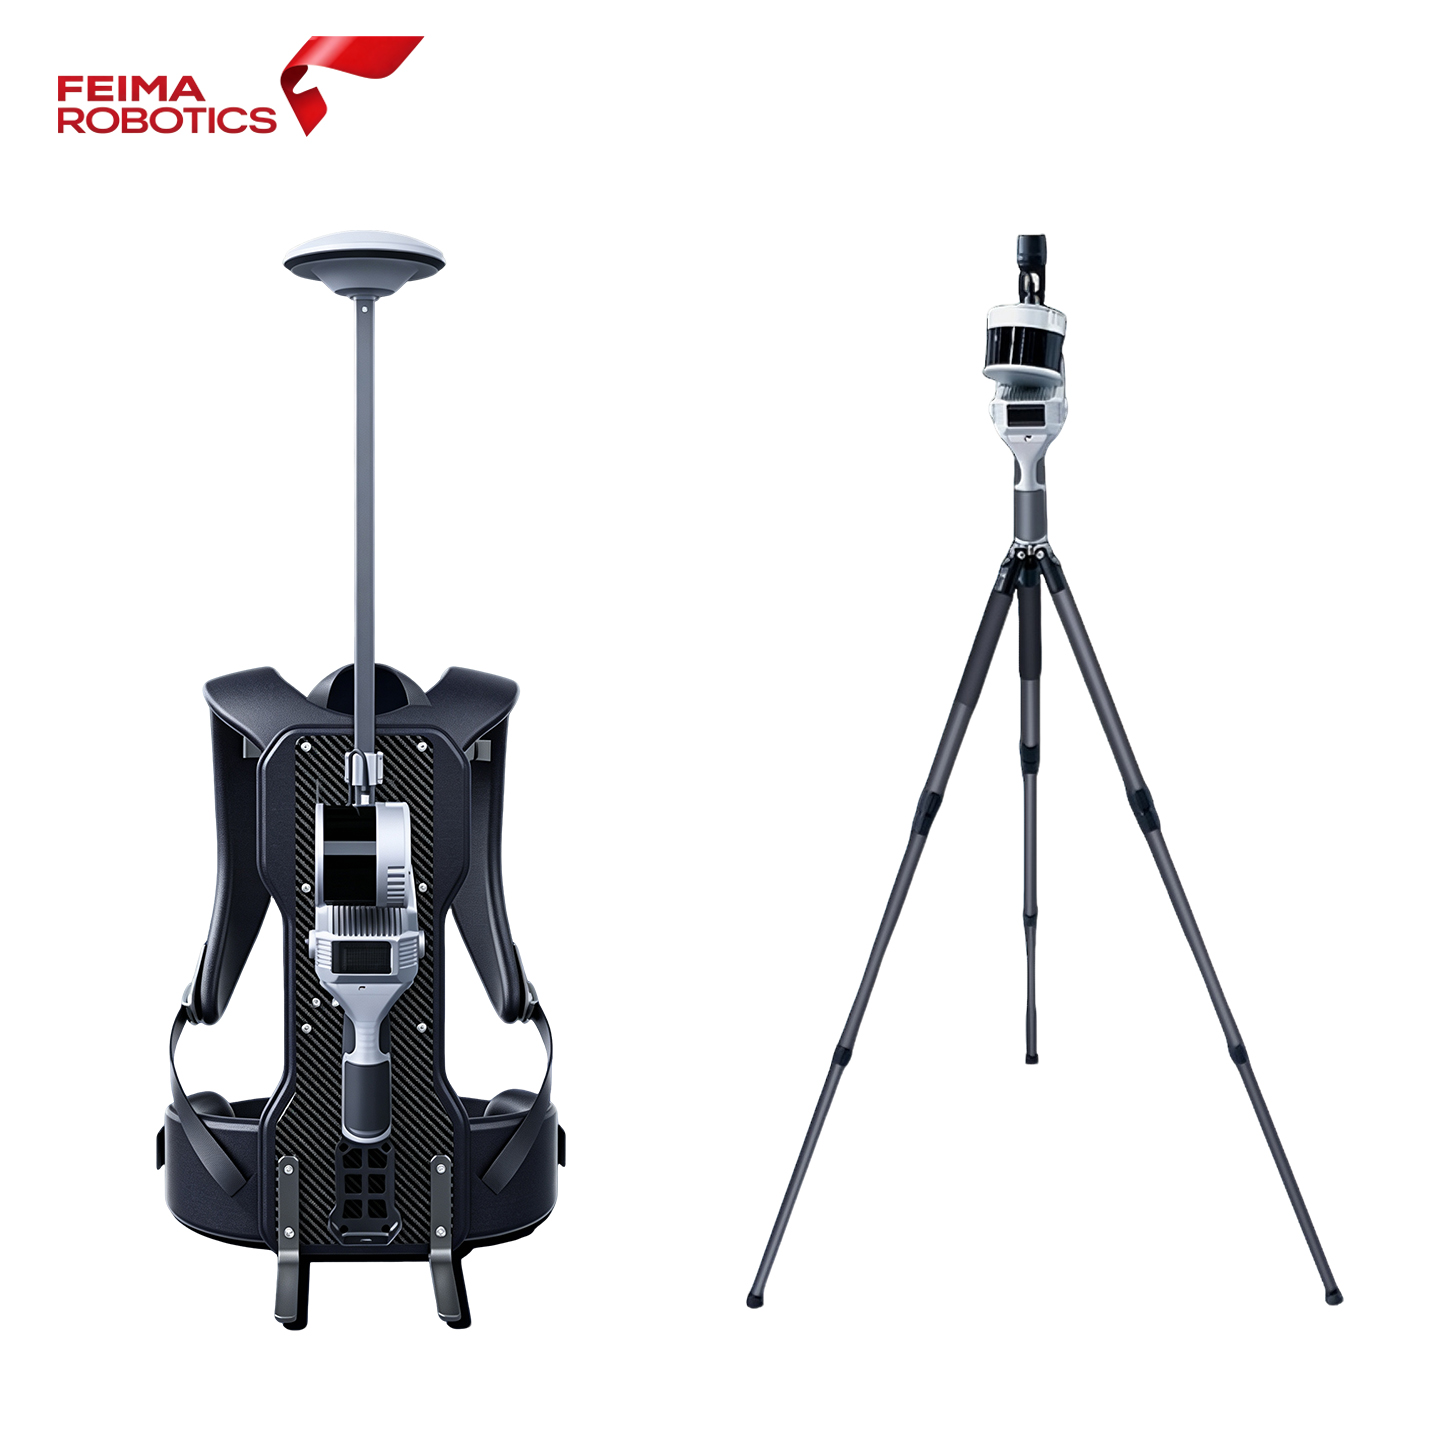
Prise en charge des solutions de cartographie mobile aériennes portables, à sac à dos, montées sur véhicule et par drone.
Double caméra panoramique de 12 MP
Génération en temps réel de nuages de points colorisés, mappage de textures natif pour des modèles 3D réalistes.
Informatique embarquée en temps réel
Visualisation instantanée du nuage de points sur site, mesure instantanée de la distance, de la surface et du volume.
Formats d'exportation de données enrichis
Compatible avec les principaux logiciels de levés topographiques, de BIM et de reconstruction 3D pour un flux de travail sans faille.
Cartographie mobile ultra-précise
Basé sur un algorithme SLAM amélioré, le SLAM200E fournit des résultats d'étude stables et reproductibles pour les projets industriels et d'ingénierie.
- Précision relative : 5 mm à une distance de balayage de 60 m
- Précision relative : 1 cm à moins de 100 mètres
- Précision absolue : jusqu’à 2 cm avec RTK / points de contrôle au sol
- Prend en charge la correction en boucle fermée pour réduire l'erreur cumulative
- Fréquence d'acquisition jusqu'à 640 000 points/seconde pour un nuage de points dense
-
DESCRIPTION DU PRODUIT
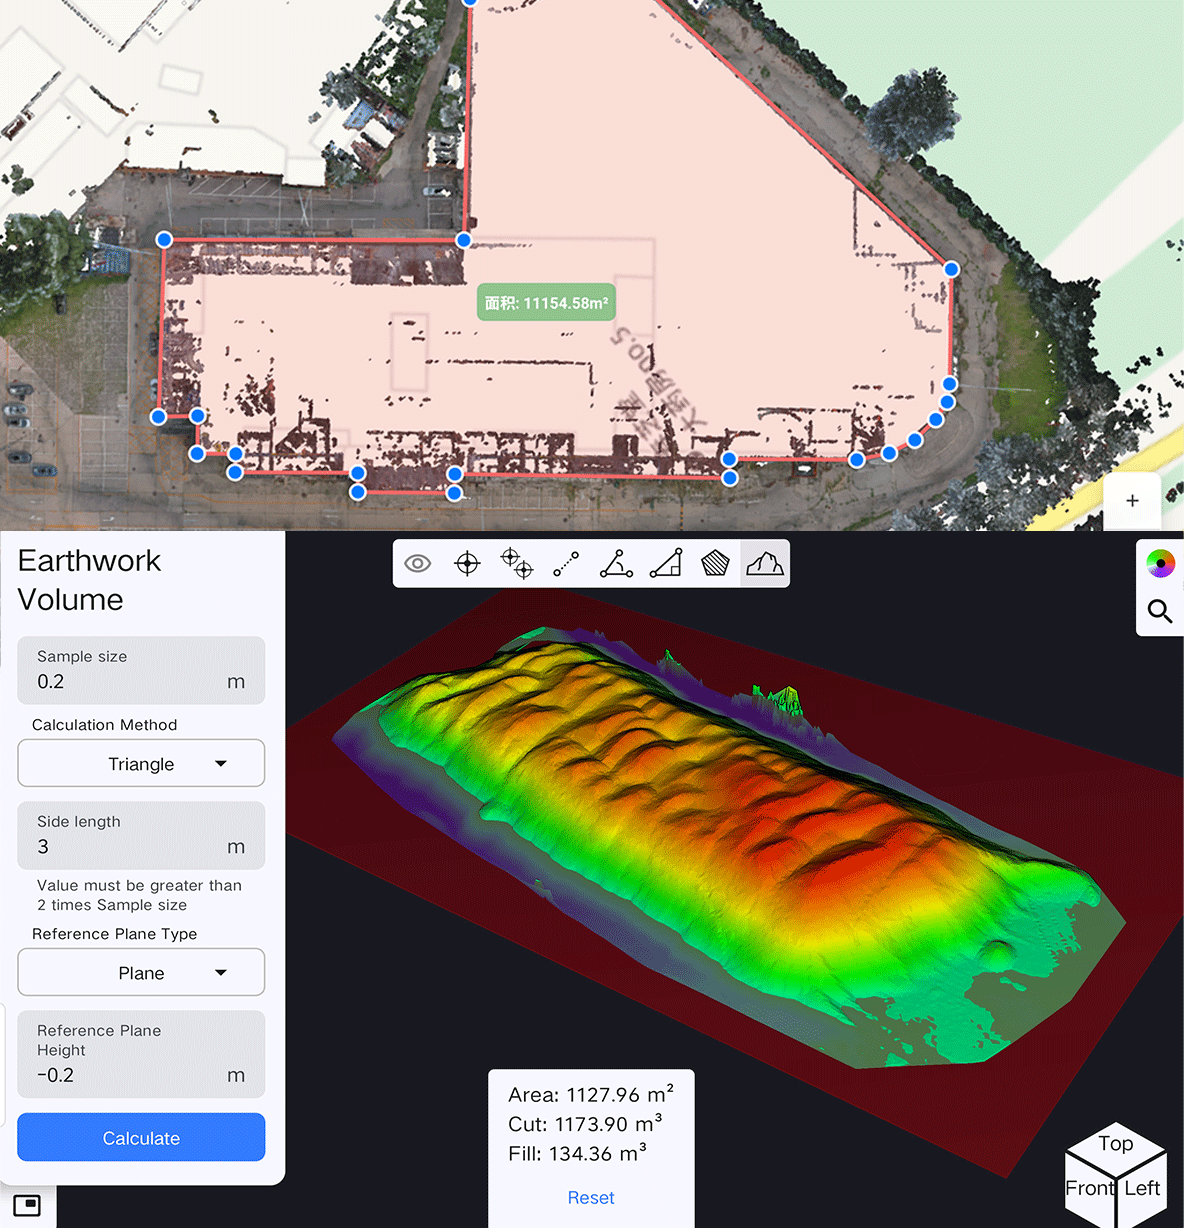
Mesure instantanée
Normalement, la conversion de données massives de nuages de points nécessite un logiciel professionnel, du personnel qualifié et un long travail de post-traitement. Associée au SLAM200E, l'application SLAM Instant permet des mesures instantanées sur site. Les nuages de points capturés en temps réel sur le terrain peuvent être transformés en rapports exploitables en quelques minutes.
-
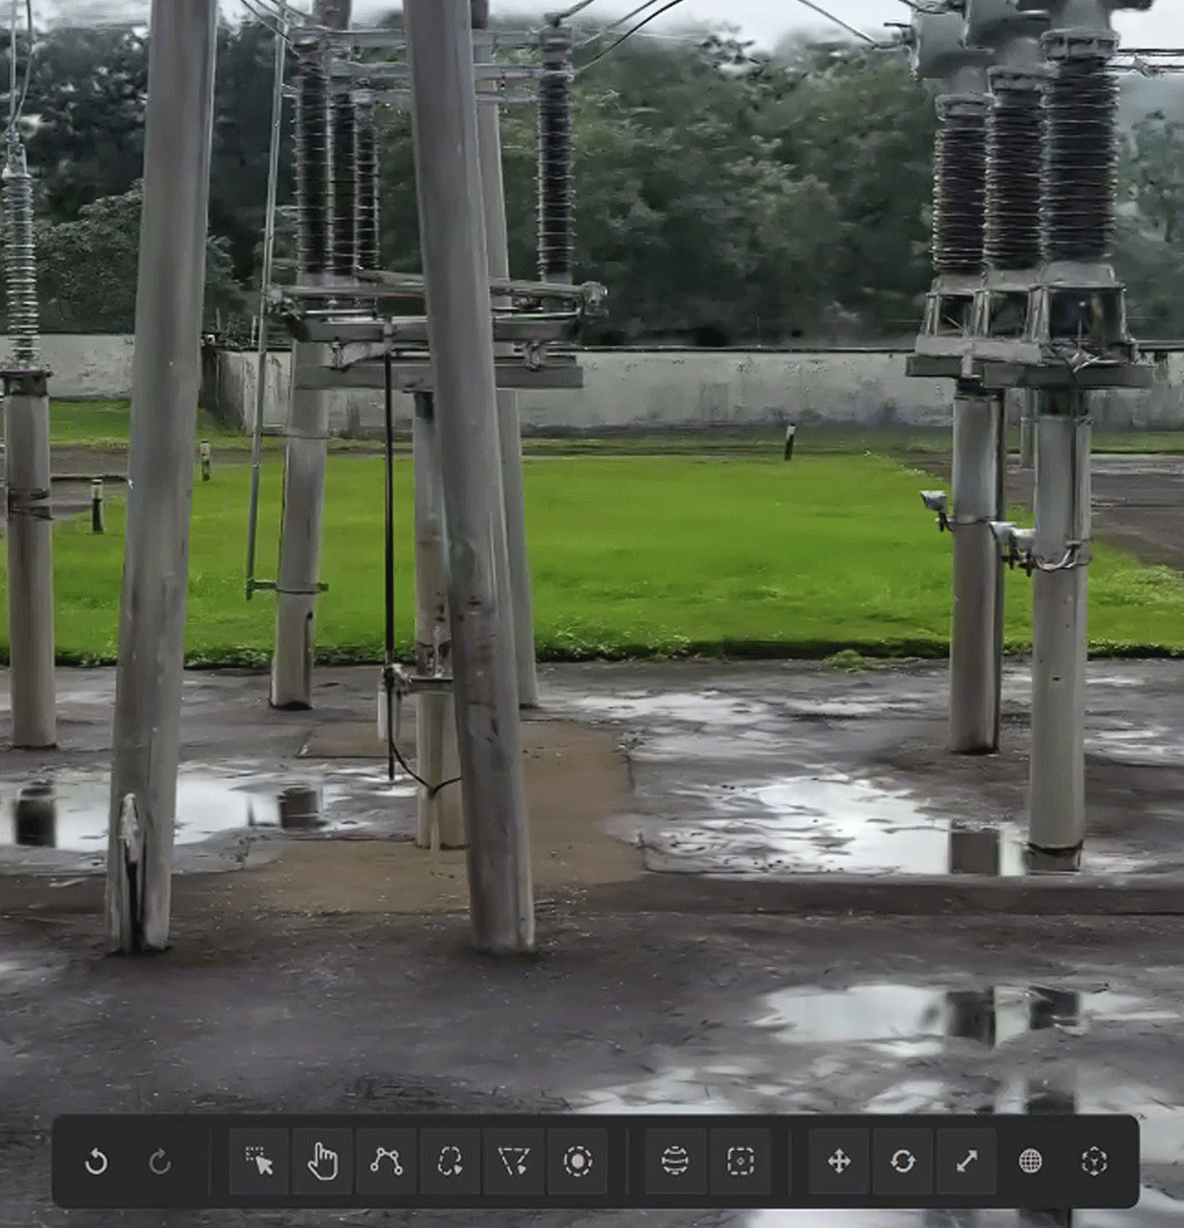
Éclaboussures gaussiennes (3DGS)
S'appuyant sur l'imagerie panoramique, le SLAM200E génère, visualise et applique des données de gaussian splatting à grande échelle. Ses formats universels assurent une compatibilité aisée avec les plateformes tierces. Les fonctionnalités de gaussian splatting restent gratuites pour les utilisateurs de LiDAR portables.
-
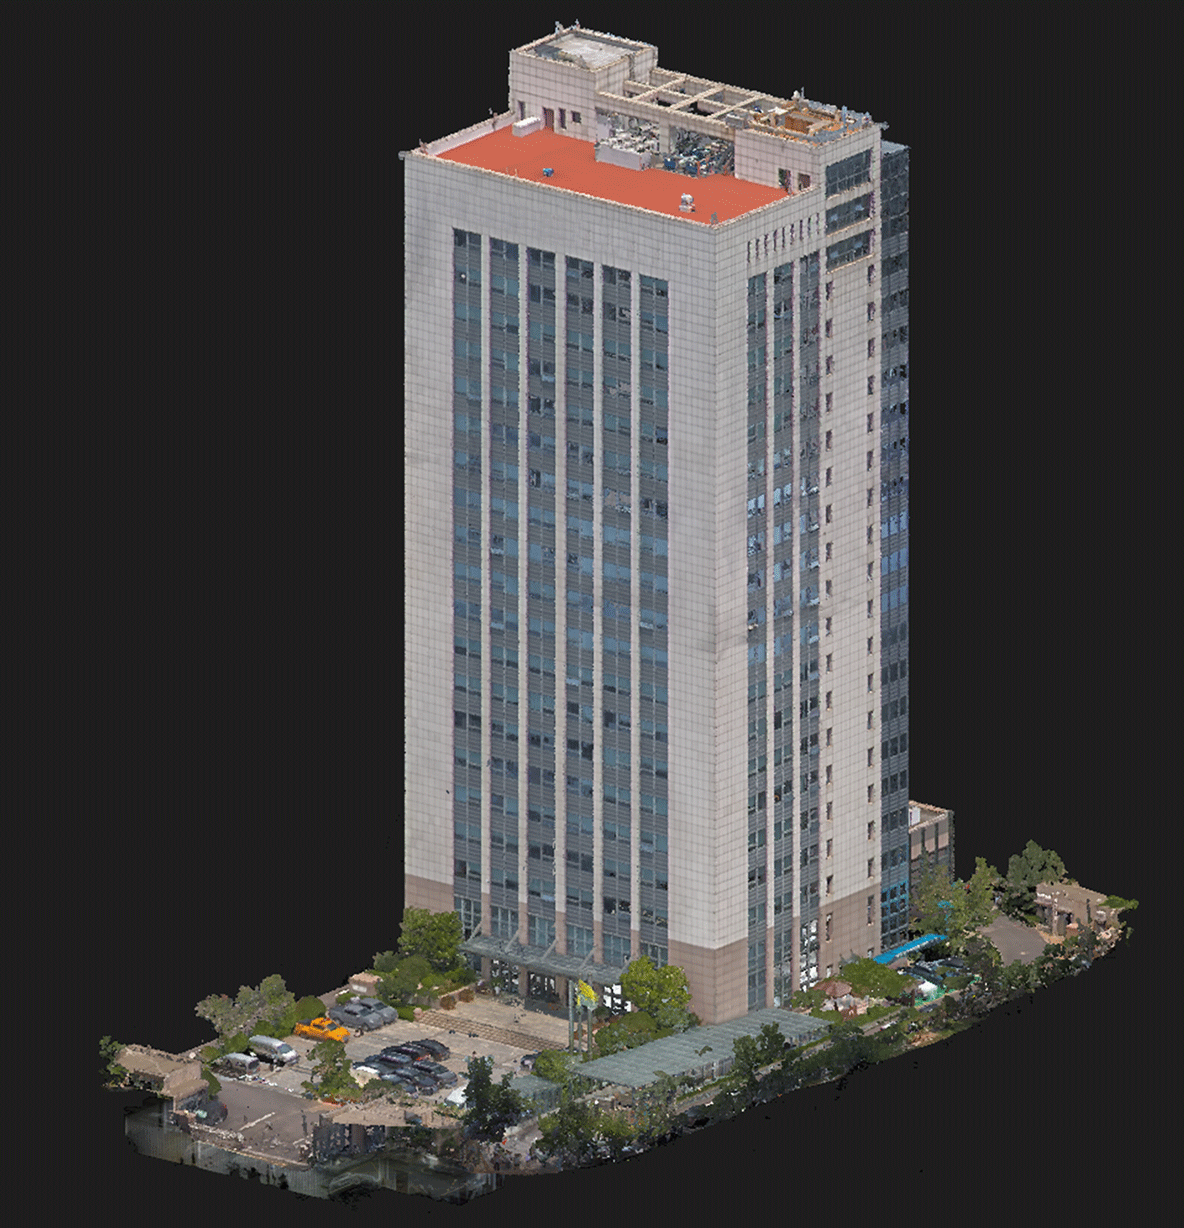
Fusion de données air-sol
Les scanners laser portables collectent des données 3D en surface et en sous-sol, mais certaines tâches nécessitent des nuages de points aériens. Les algorithmes de fusion air-sol de Feima Robotics prennent en charge les levés aériens et portables, en fusionnant nuages de points, images et SIG 3D pour une solution de cartographie air-sol tout-en-un.
-
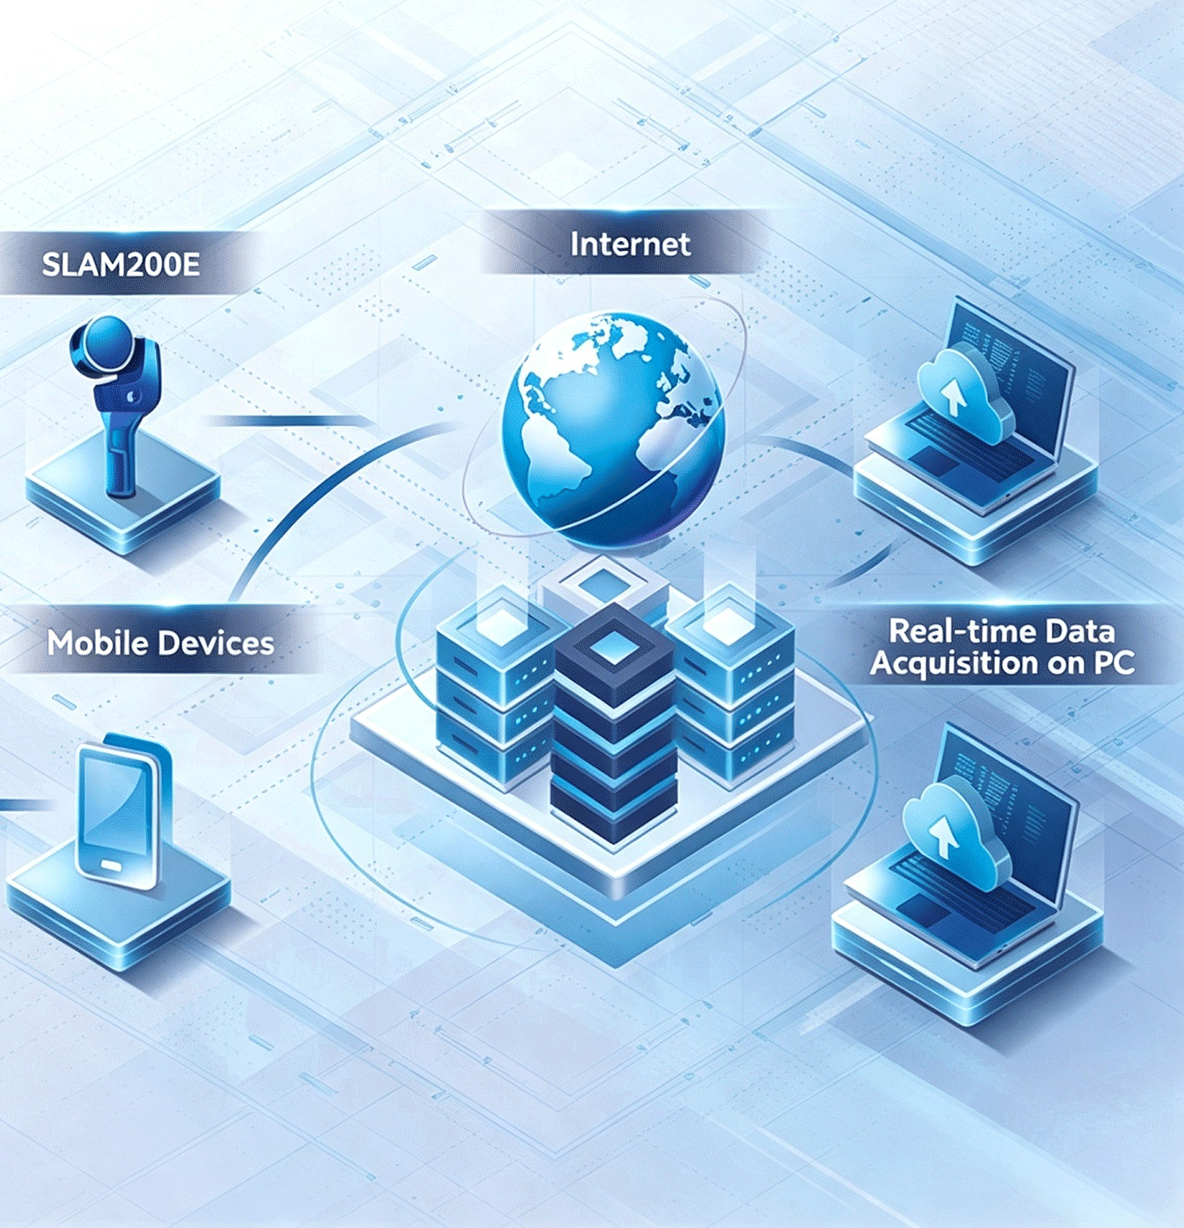
Transmission à distance
Lors de l'acquisition et de la cartographie en temps réel — notamment dans les secteurs minier, des interventions d'urgence et autres situations similaires —, le scanner LiDAR portable peut transmettre les résultats de cartographie en temps réel à un centre de commandement via un réseau local ou Internet. Cela réduit considérablement le temps de traitement des données et accélère la prise de décision.
Modes de fonctionnement multiples
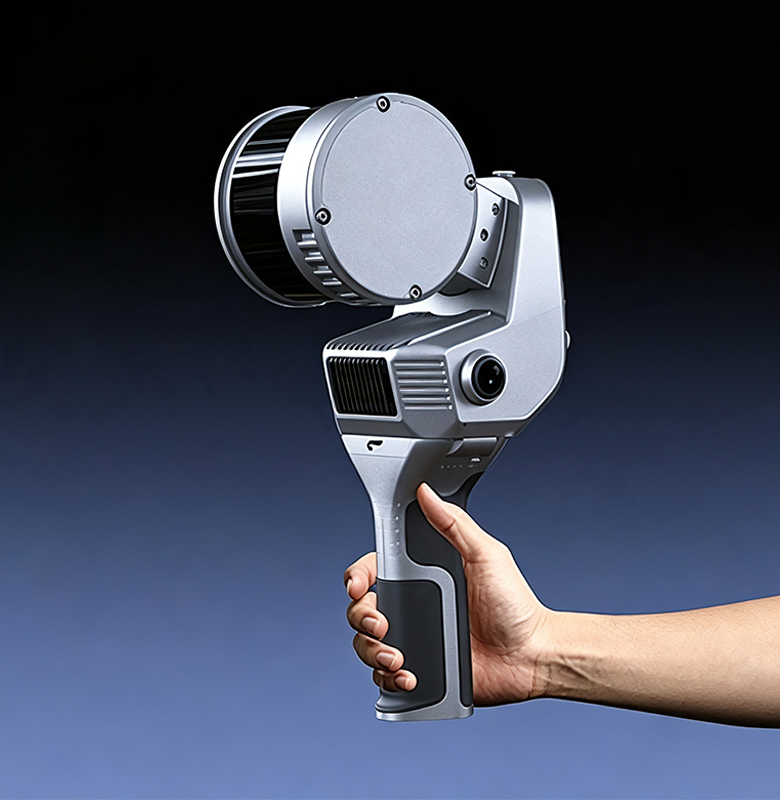
Mode portable
Inspection intérieure flexible, intérieur de bâtiment, relevé d'espaces souterrains
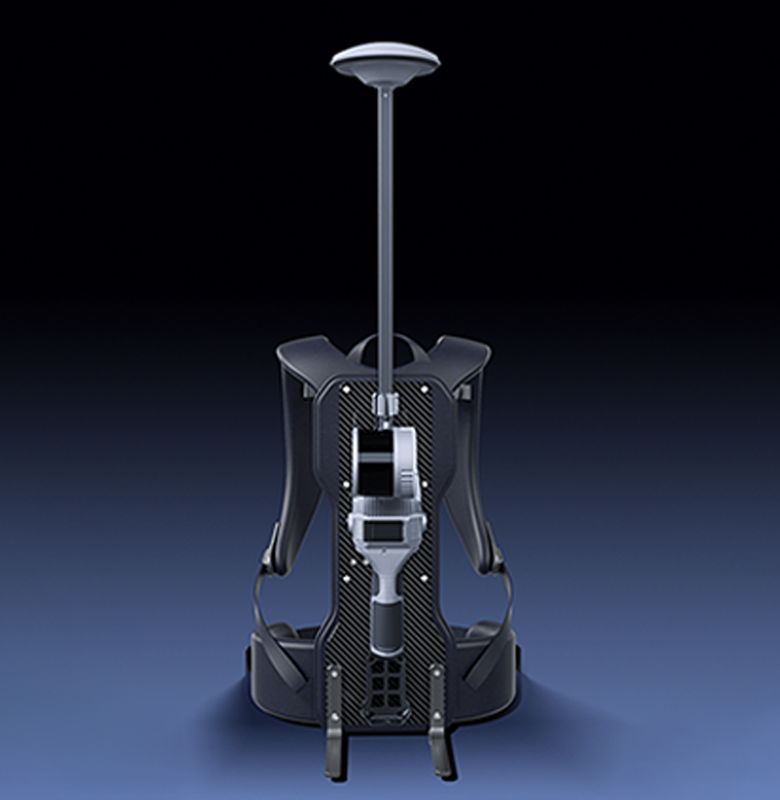
Mode sac à dos
Cartographie des terrains à grande échelle, des mines, des forêts et des corridors longue distance
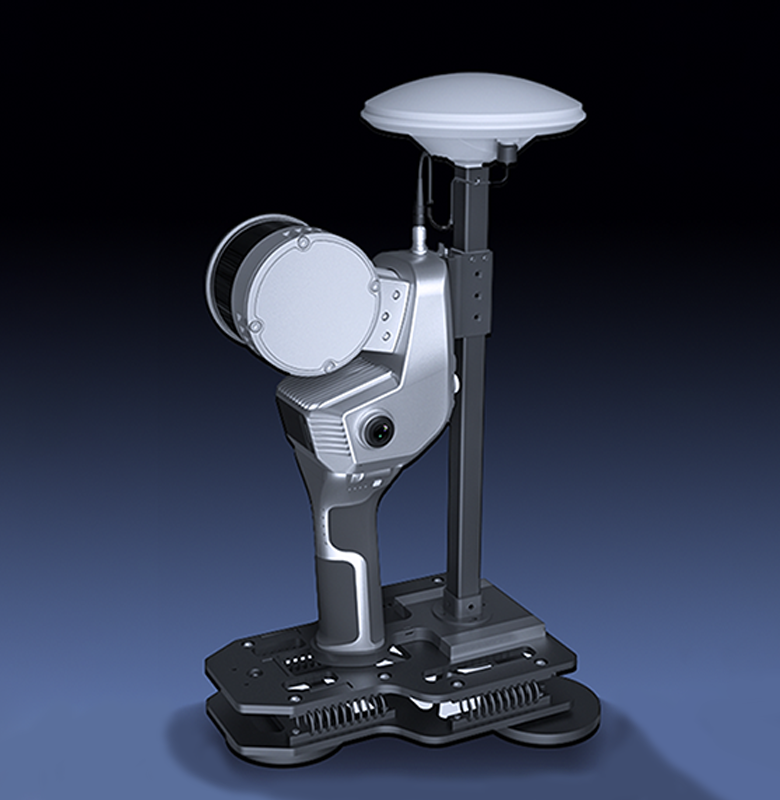
Mode de montage sur véhicule
Inventaire routier, corridor autoroutier, cartographie rapide des rues urbaines
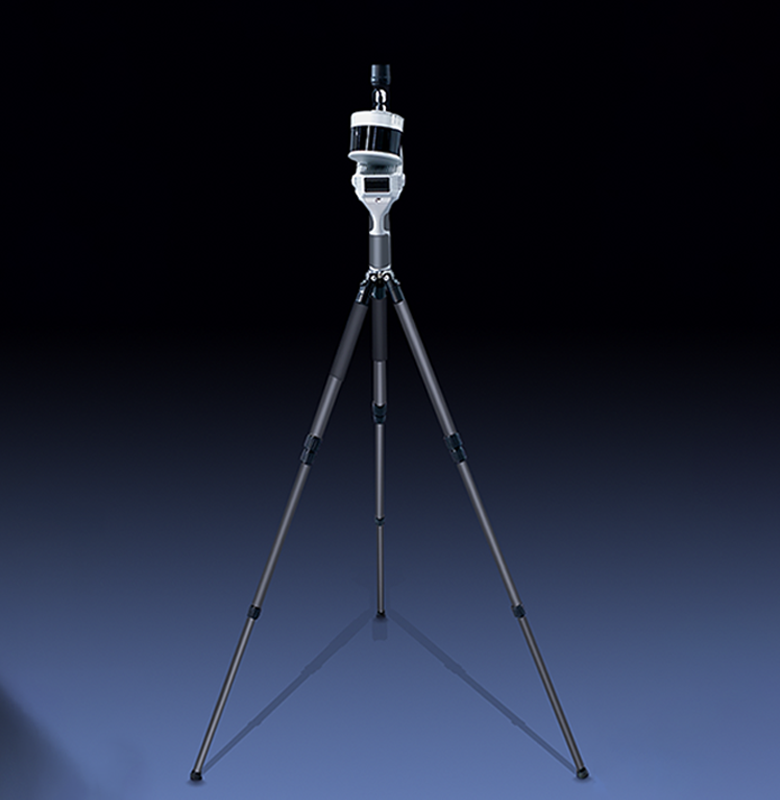
Mode station statique
Numérisation de haute précision des composants, des fosses de fondation et des détails patrimoniaux
Logiciel de support
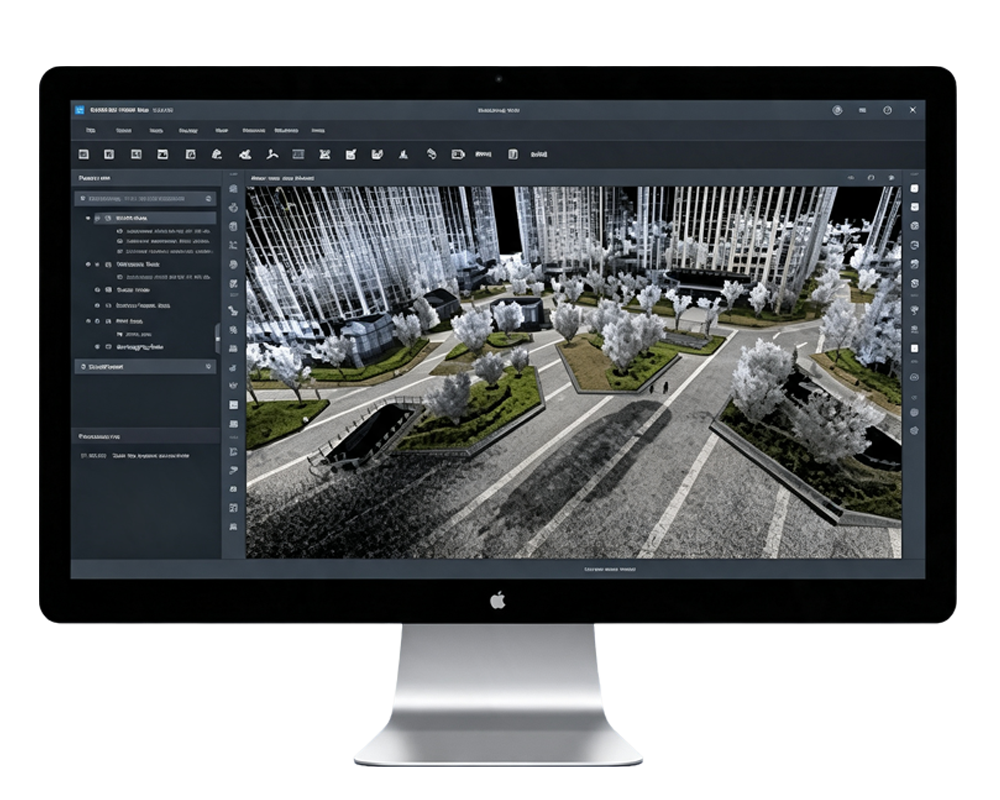
SLAM GO POST Pro est un logiciel professionnel de traitement de données pour PC, conçu spécifiquement pour Pocket3D. Doté de son propre algorithme de traitement de données, il permet la génération en un clic de nuages de points, d'images panoramiques et de modèles gaussiens. Il intègre un outil complet pour la navigation dans les résultats, la visualisation, la mesure précise et l'annotation des points d'intérêt. De plus, il assure la gestion unifiée, le traitement par lots et la fusion de données de mesures multiples, et effectue le post-traitement des données 3D en une seule étape.
Construction de modèles 3D haute fidélité
Sans recourir à l'algorithme SFM, il récupère avec précision la pose des images panoramiques dans des environnements complexes et génère des données de modèle gaussien de haute qualité.
Construction de cartes de nuages de points de haute précision
Prise en charge de la génération de nuages de points colorés intérieurs et extérieurs avec une précision relative allant jusqu'à 2 cm.
Assemblage d'images panoramiques haute résolution
Prise en charge du traitement des données originales des caméras panoramiques, assemblage d'images panoramiques haute résolution avec des informations de pose et obtention d'une correspondance précise entre les images panoramiques et les nuages de points.
Compatibilité avec les logiciels de modélisation tiers
Il peut exporter chaque image panoramique ainsi que les éléments de pose calibrés. Il peut également exporter des données au format Colmap standard, traitées par l'algorithme SFM intégré, compatibles avec les logiciels de modélisation tiers courants ou développés en interne, tels que MipMap et Postshot.
Navigation dans les résultats
Prise en charge de la navigation et de l'édition des données de nuages de points et des résultats de données 3DGS.
Remarque : Les nuages de points colorés, les images panoramiques et les modèles 3DGS nécessitent une caméra externe optionnelle.
Large éventail d'applications industrielles
Corps principal
| Paramètre | Spécification |
|---|---|
| Poids | 1,6 kg (scanner) / 2,1 kg (avec batterie et base) |
| Taille | 404 mm × 170 mm × 188 mm (avec batterie et socle) |
| Consommation d'énergie | 26 W |
| Stockage | SSD de 512 Go |
| Batterie au lithium | SP30 |
| Autonomie de la batterie au lithium | 70 min (uniquement SLAM200E) |
| Température de fonctionnement | -20°C ~ 50°C |
| Humidité |
|
| Classe de protection | IP54 |
Laser
| Paramètre | Spécification |
|---|---|
| Longueur d'onde | 905 nm |
| Classe laser | Classe 1 |
| Gamme | 0,05 – 120 m |
| Champ de vision | 360°H, 270°V |
| Fréquence ponctuelle | 320 kpts/s (version 16 lignes laser) |
| Fréquence ponctuelle | 640 kpts/s (version 32 lignes laser) |
Module GNSS
| Paramètre | Spécification |
|---|---|
| Système satellite | GPS | GLONASS | GALILEO | BDS | QZSS |
| Précision de positionnement (RTK) | Horizontal : 0,8 cm + 1 ppm ; Vertical : 1,5 cm + 1 ppm |
IMU de haute précision
| Paramètre | Spécification |
|---|---|
| Instabilité de biais | 0,5°/h (Variance d'Allan à 25 °C) |
| Marche aléatoire angulaire (ARW) | 0,025°/√h |
Interface
| Paramètre | Spécification |
|---|---|
| Type-C1 | Charge | OTG | Alimentation externe 20 V |
| Type-C2 | SSD |
| Wi-Fi | Soutenu |
| Bluetooth | Soutenu |
Précision des résultats en temps réel
| Paramètre | Spécification |
|---|---|
| Précision absolue (RMSE) | 3 cm |
| Précision relative (RMSE) | 2 cm à 100 m |
| Épaisseur du nuage de points (bruit) | 2 cm |
Précision des résultats de post-traitement
| Paramètre | Spécification |
|---|---|
| Précision absolue (RMSE) | 3 cm |
| Précision relative (RMSE) | Mode portatif : 1 cm à 100 m ; mode assisté par point de contrôle[1] : 5 mm à 60 m |
| Précision de répétition (RMSE) | 2 cm (Deux acquisitions RTK ininterrompues) |
| Épaisseur du nuage de points (bruit) | 0,5 cm (épaisseur plane du nuage de points à moins de 50 m du centre d'odométrie) |
[1] Précision relative : Environnement de test typique dans un rayon de 100 m × 100 m. En mode RTK, la précision relative dépend de la qualité des données RTK et de l'environnement sur le terrain.