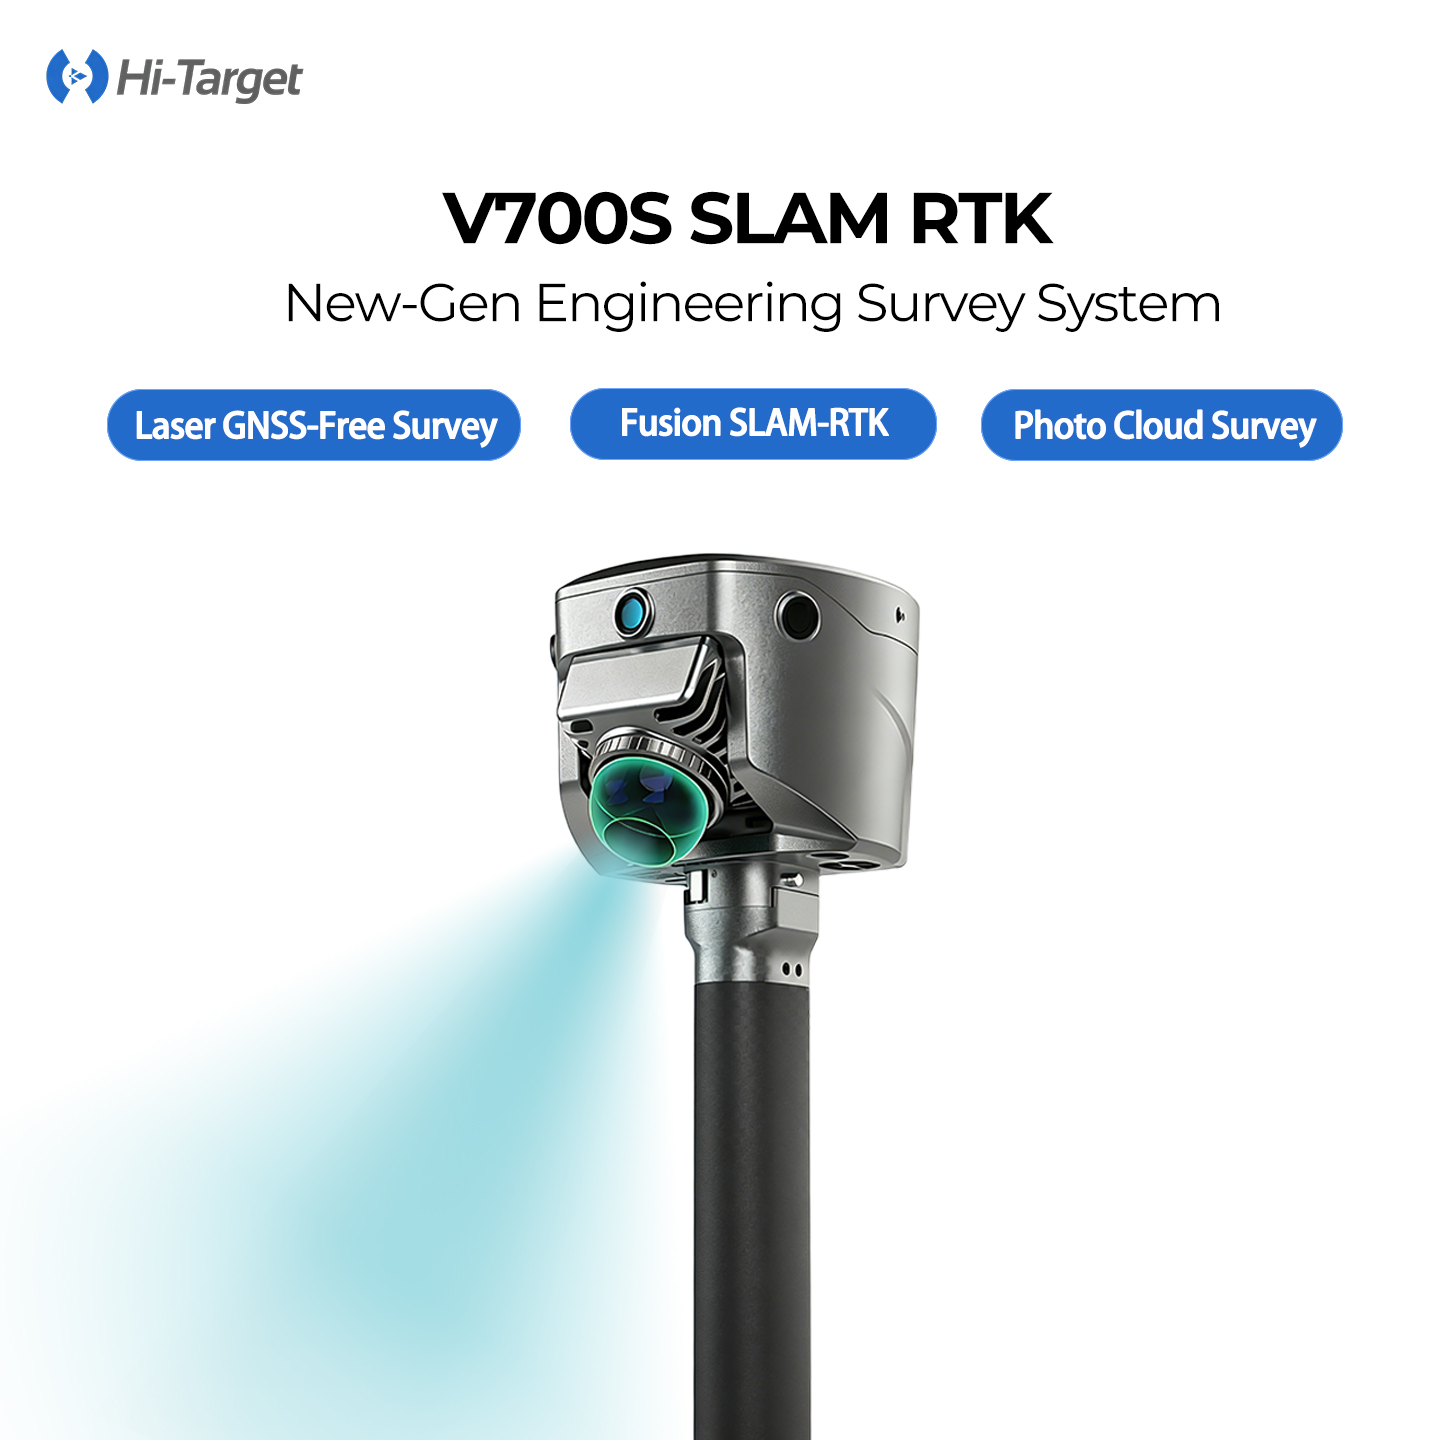
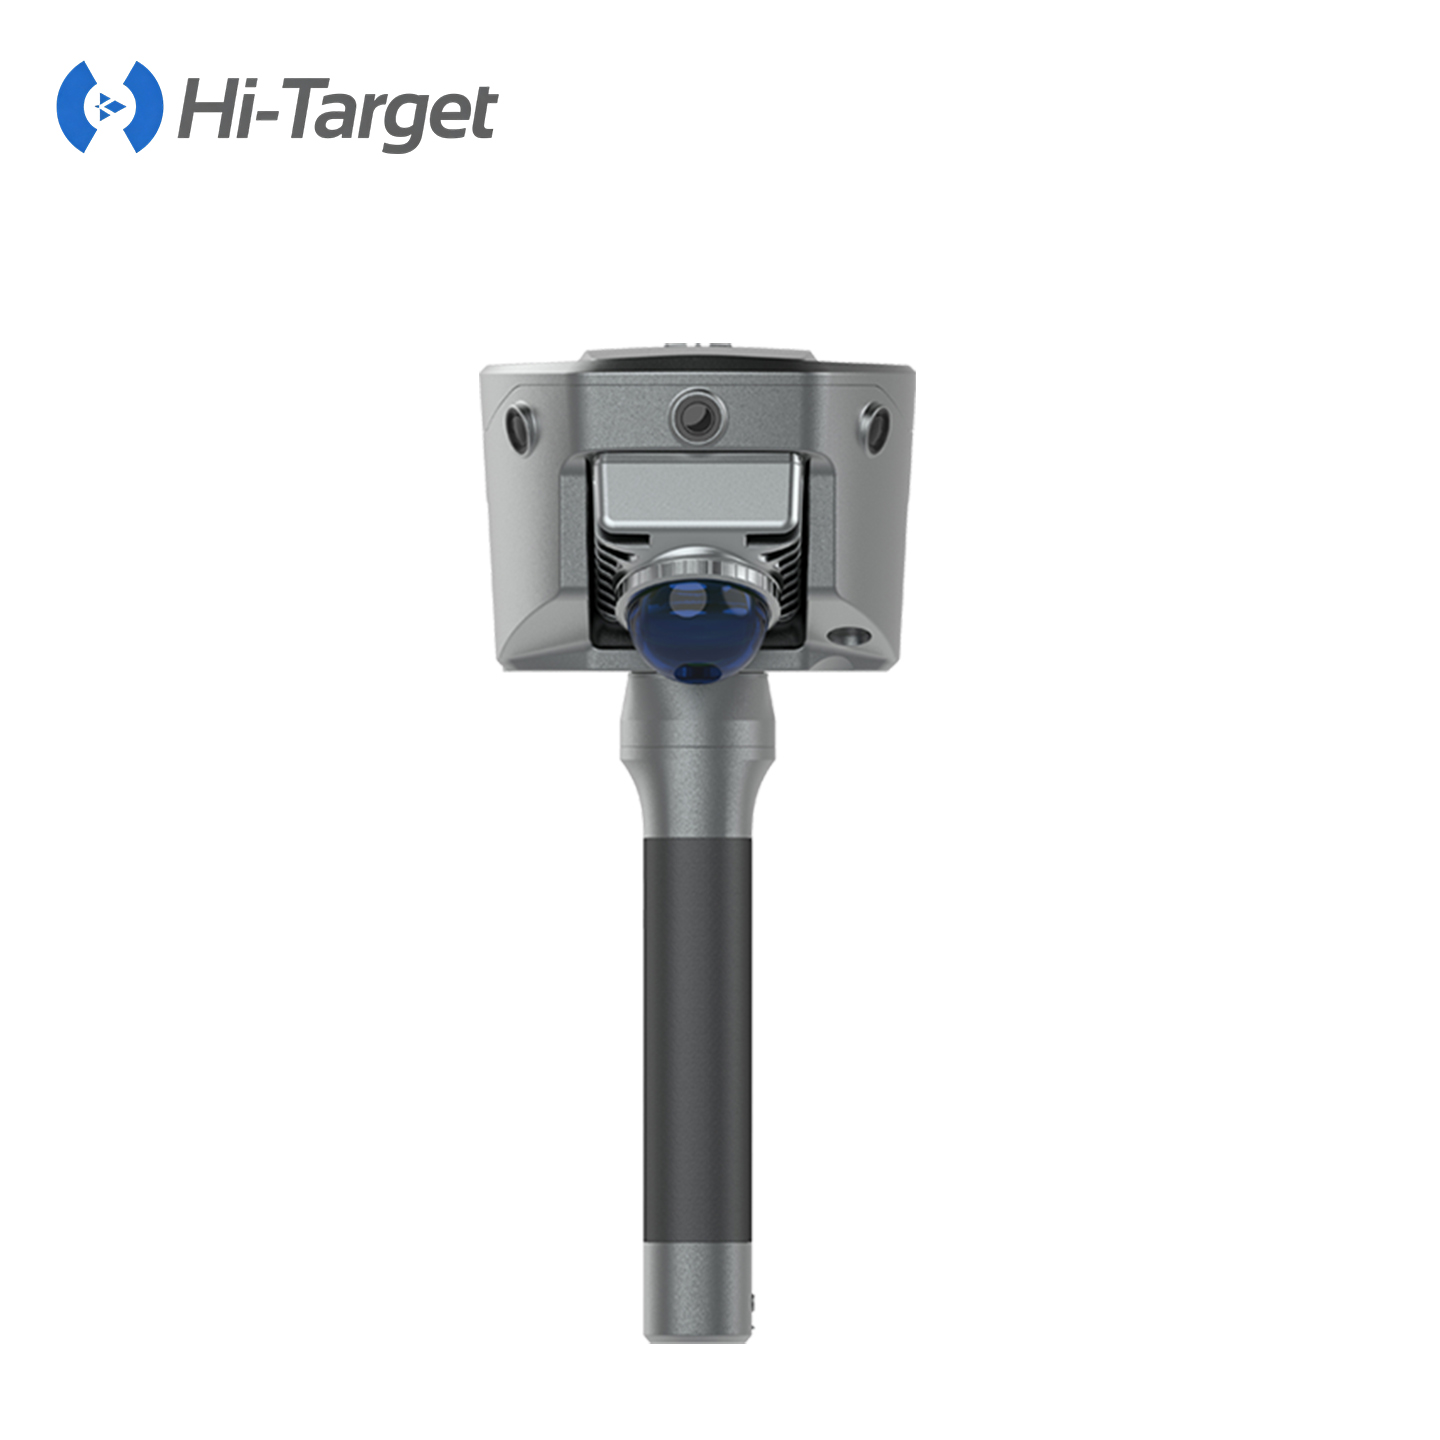
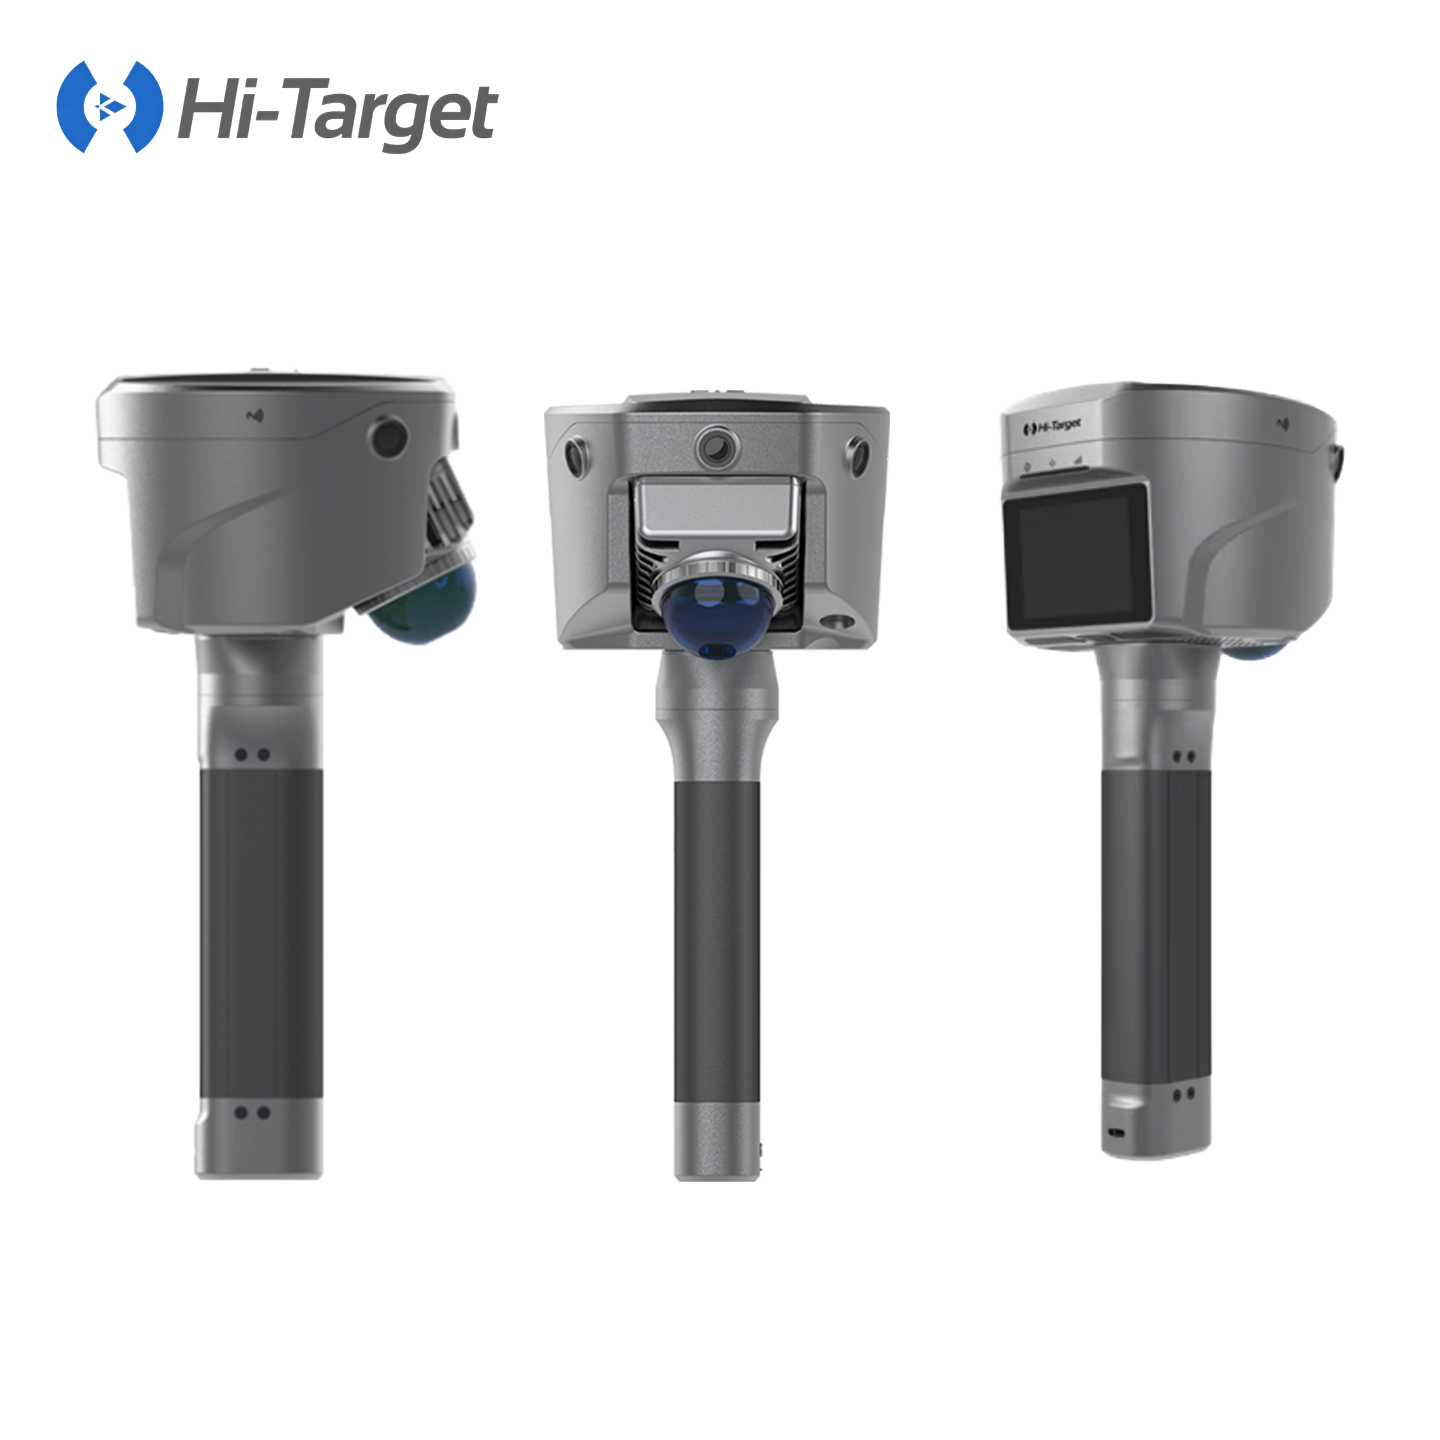
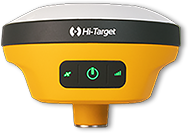
Scanner laser portable 3D Hi-Target V700S/V6 : Lidar SLAM GNSS RTK, machine de numérisation 3D pour l'ingénierie.
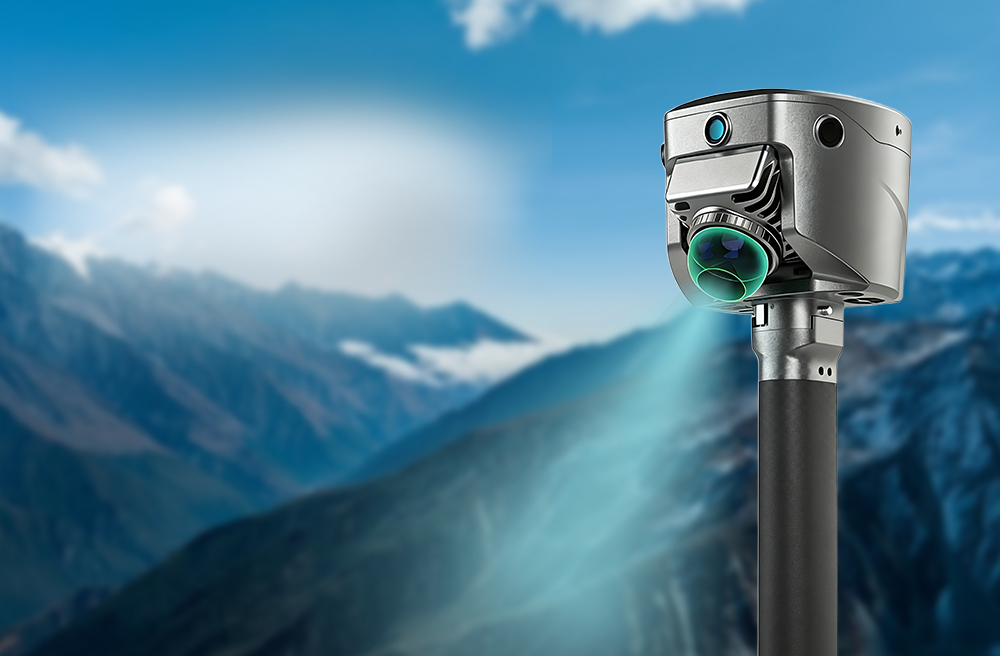
Système de levés topographiques de nouvelle génération
· Positionnement laser, levé topographique sans GNSS
· Fusion RTK-SLAM, balayage sans contrôle
· Relevé photographique, nuage de points en temps réel
À PROPOS DE NOUS
Chengdu Enbao Co., Ltd. bénéficie de plus de 20 ans d'expérience dans le secteur des instruments de topographie et est une entreprise chinoise de référence dans ce domaine. Dotée d'installations de production, de traitement et de contrôle de pointe, notre société se consacre à la recherche, au développement et à la fabrication d'instruments de topographie de dernière génération, notamment des récepteurs RTK, des stations totales, des odolites électroniques, des niveaux et leurs accessoires. Nous améliorons et optimisons constamment nos produits en nous appuyant sur des technologies traditionnelles éprouvées afin de garantir des performances supérieures et une qualité irréprochable. Nous proposons des produits haut de gamme et un service client attentif à nos clients du monde entier.
Collaboration d'entreprise
DESCRIPTION DU PRODUIT
-
Compensation à deux axes
- Compensateur angulaire à double axe intégré, correction automatique des erreurs angulaires.
-
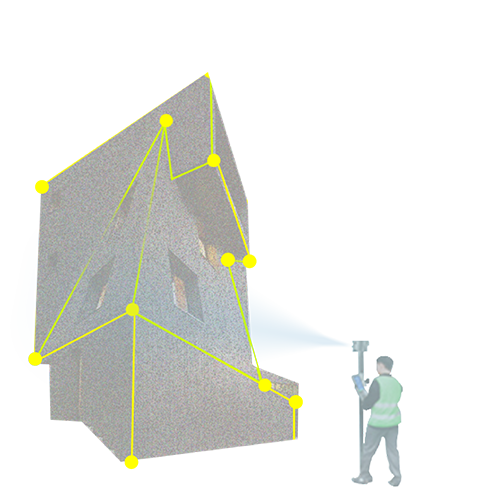
Mesure sans contact
- Coordonnées de prise de photos, levés topographiques à distance sécurisés.
-
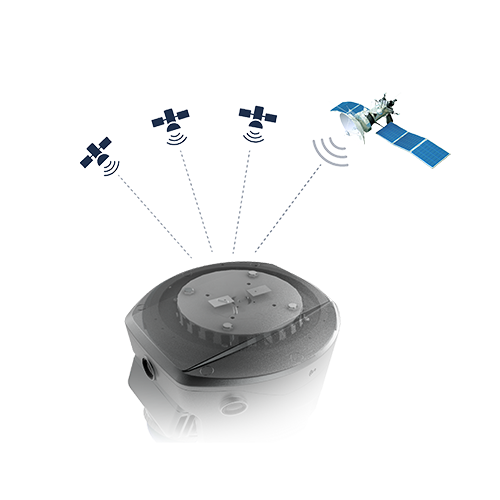
Moteur GNSS de nouvelle génération
- Puce GNSS 1408 canaux, positionnement stable anti-brouillage.
-
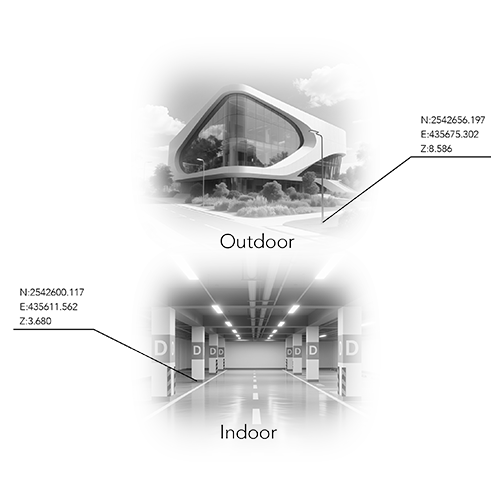
Cadre de coordination unifié
- Fusion RTK-SLAM, balayage libre sans points de contrôle.
Détails
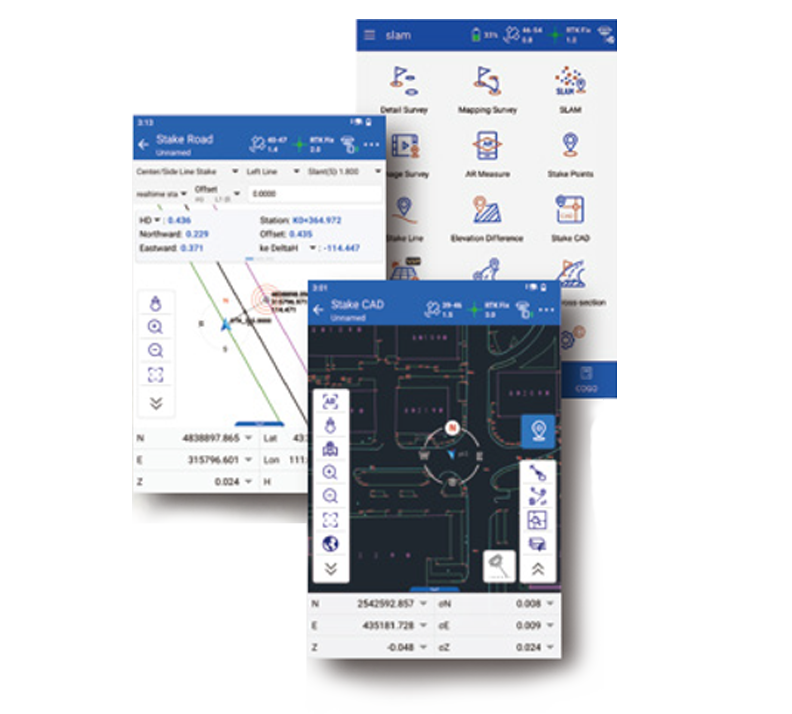
Logiciel de terrain Hi-Survey
|  |
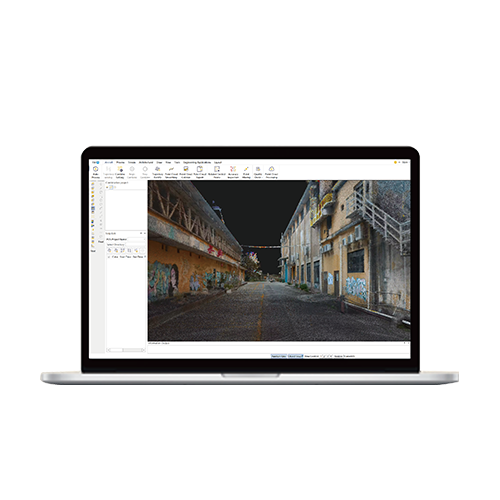
Logiciels bureautiques pour le post-traitement
|  |
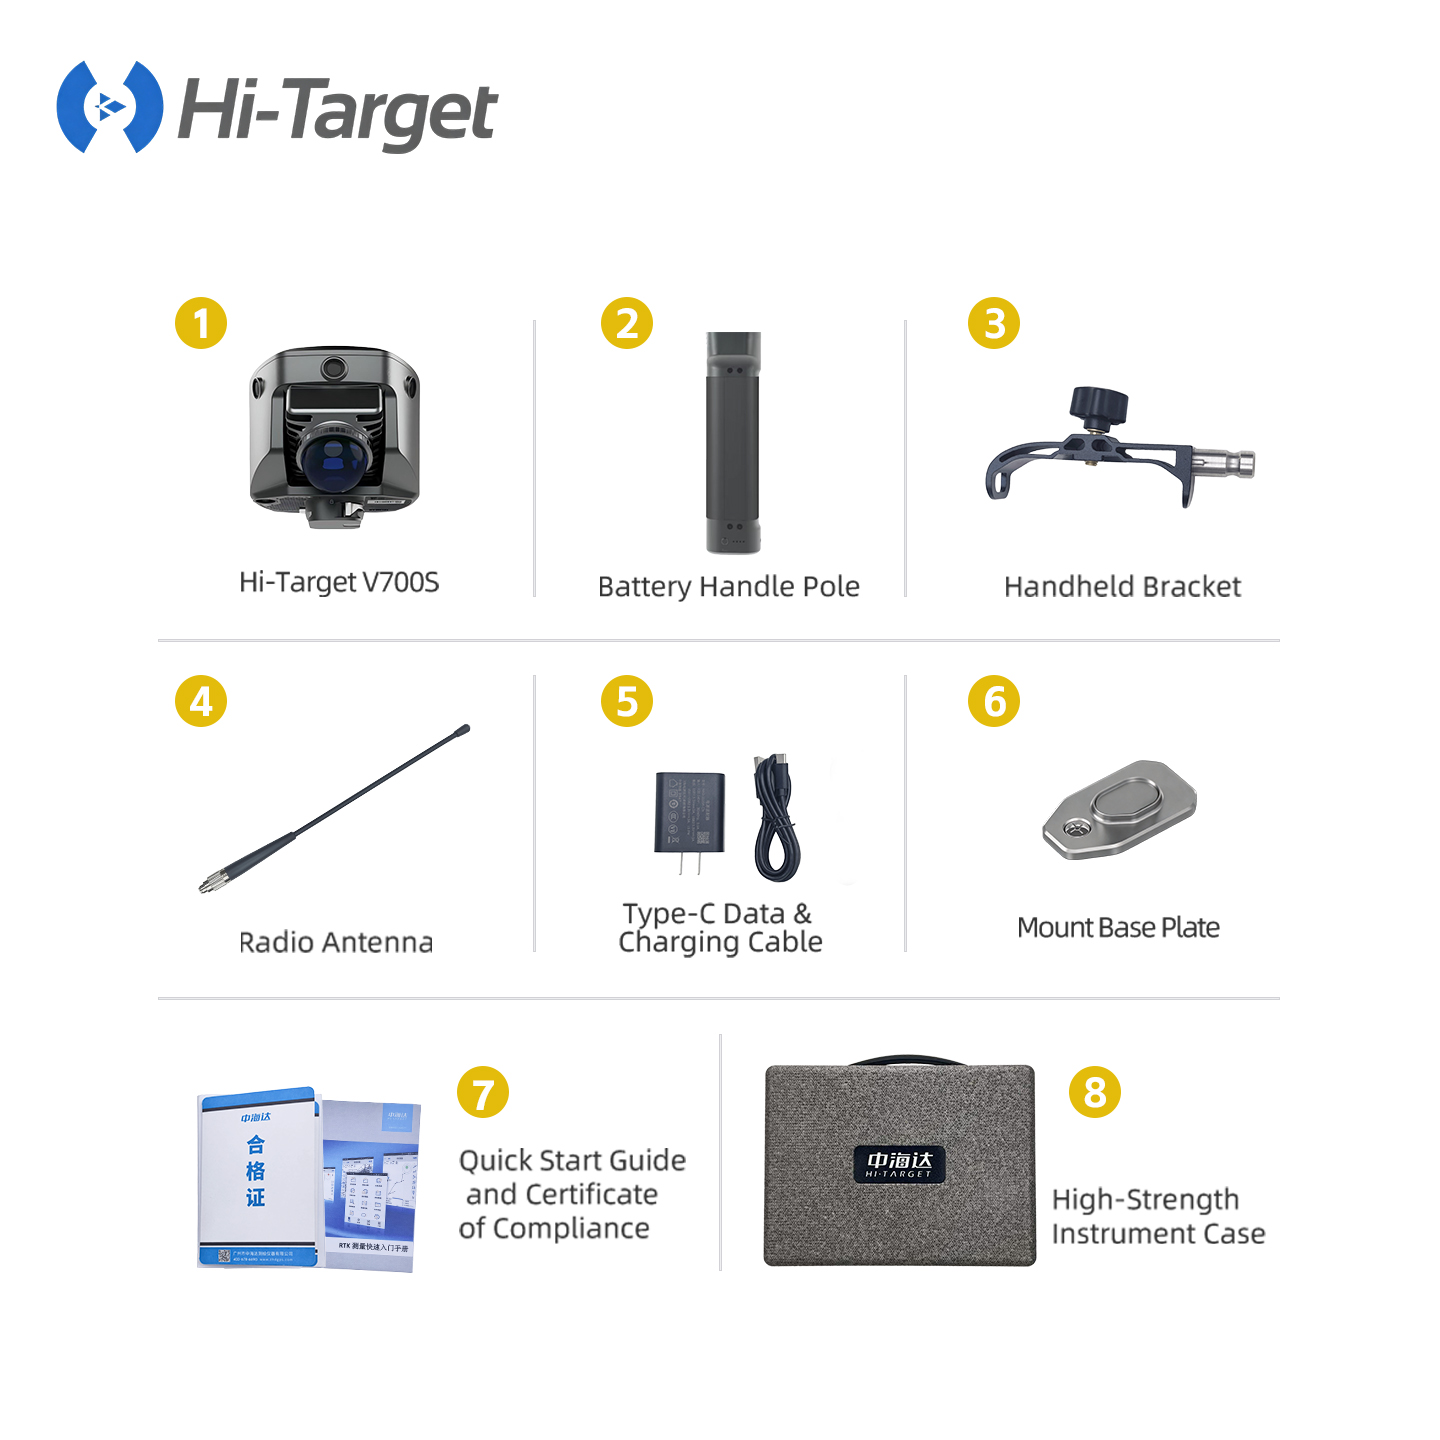
Ensemble complet d'accessoires
-
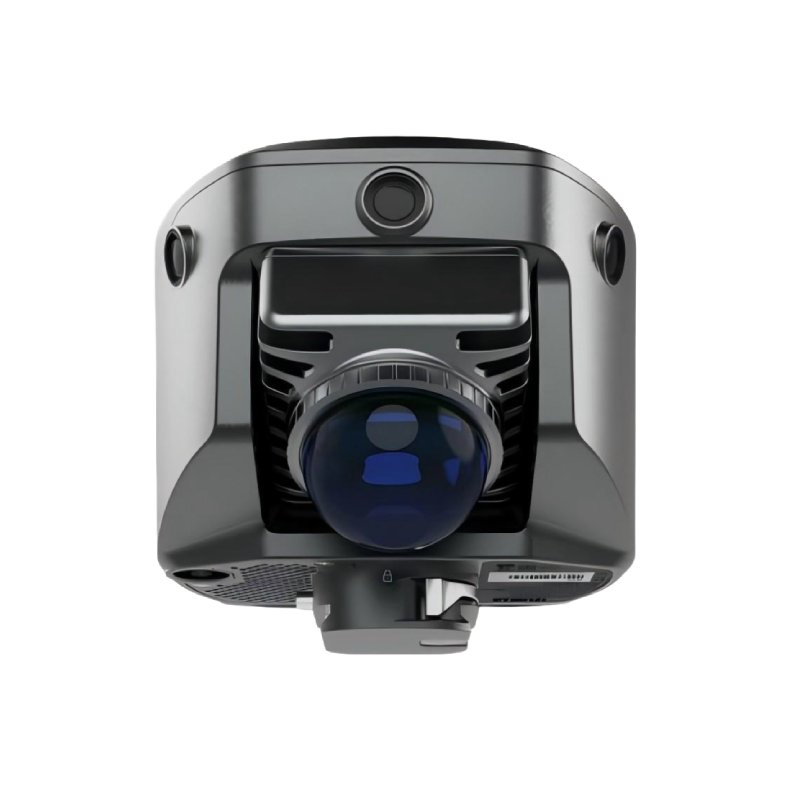
Hi-Target V700S
-
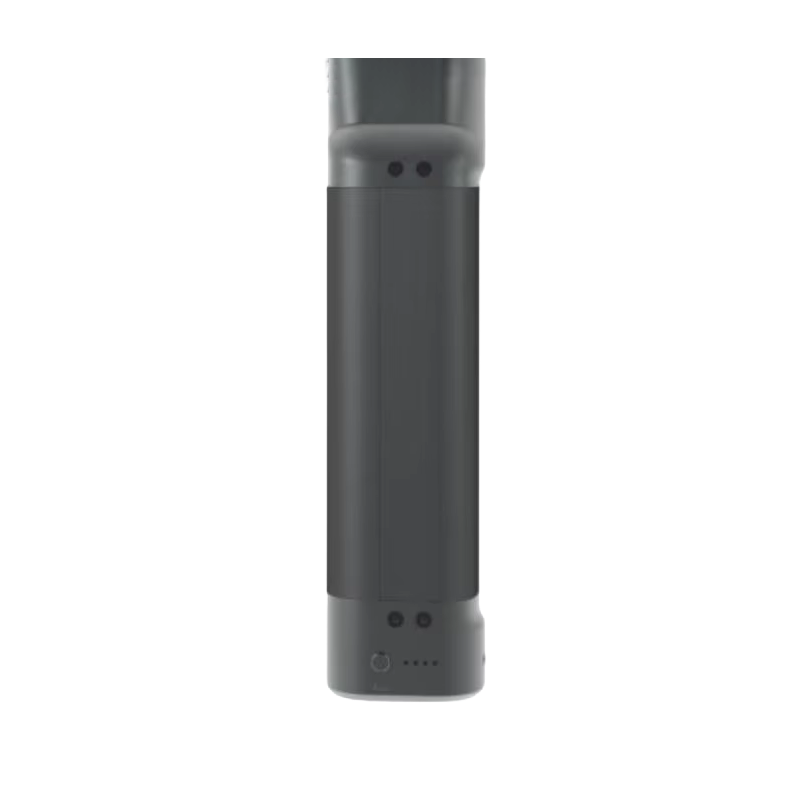
Poteau de poignée de batterie
-
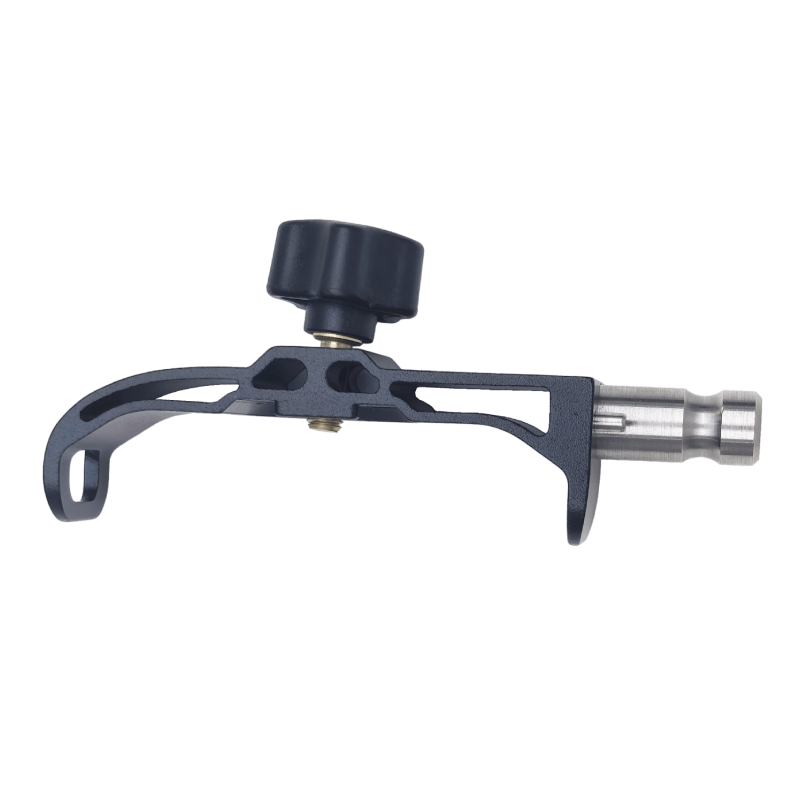
Support portatif
-
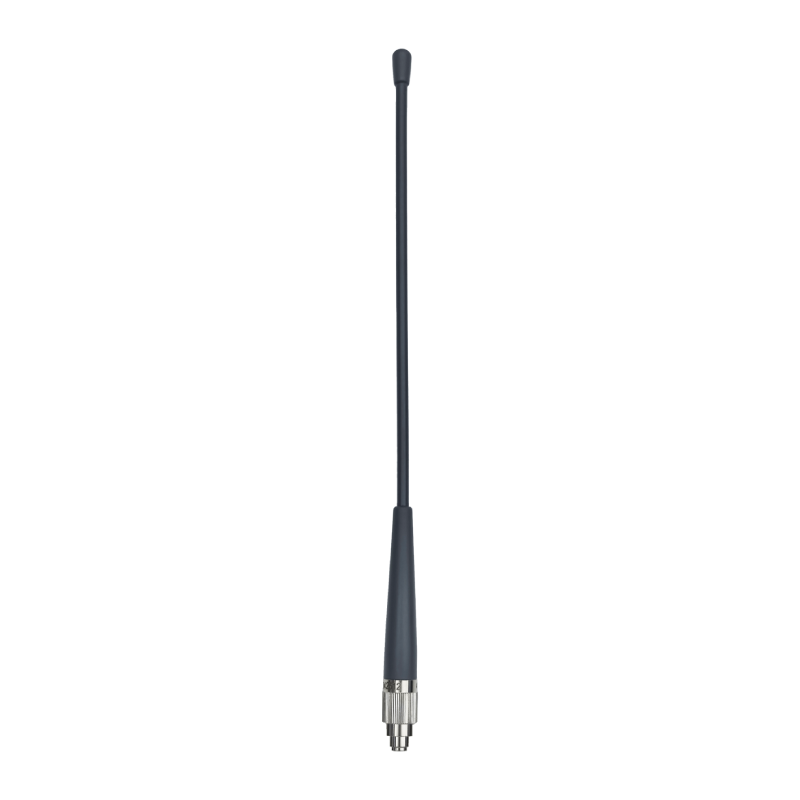
Antenne radio
-
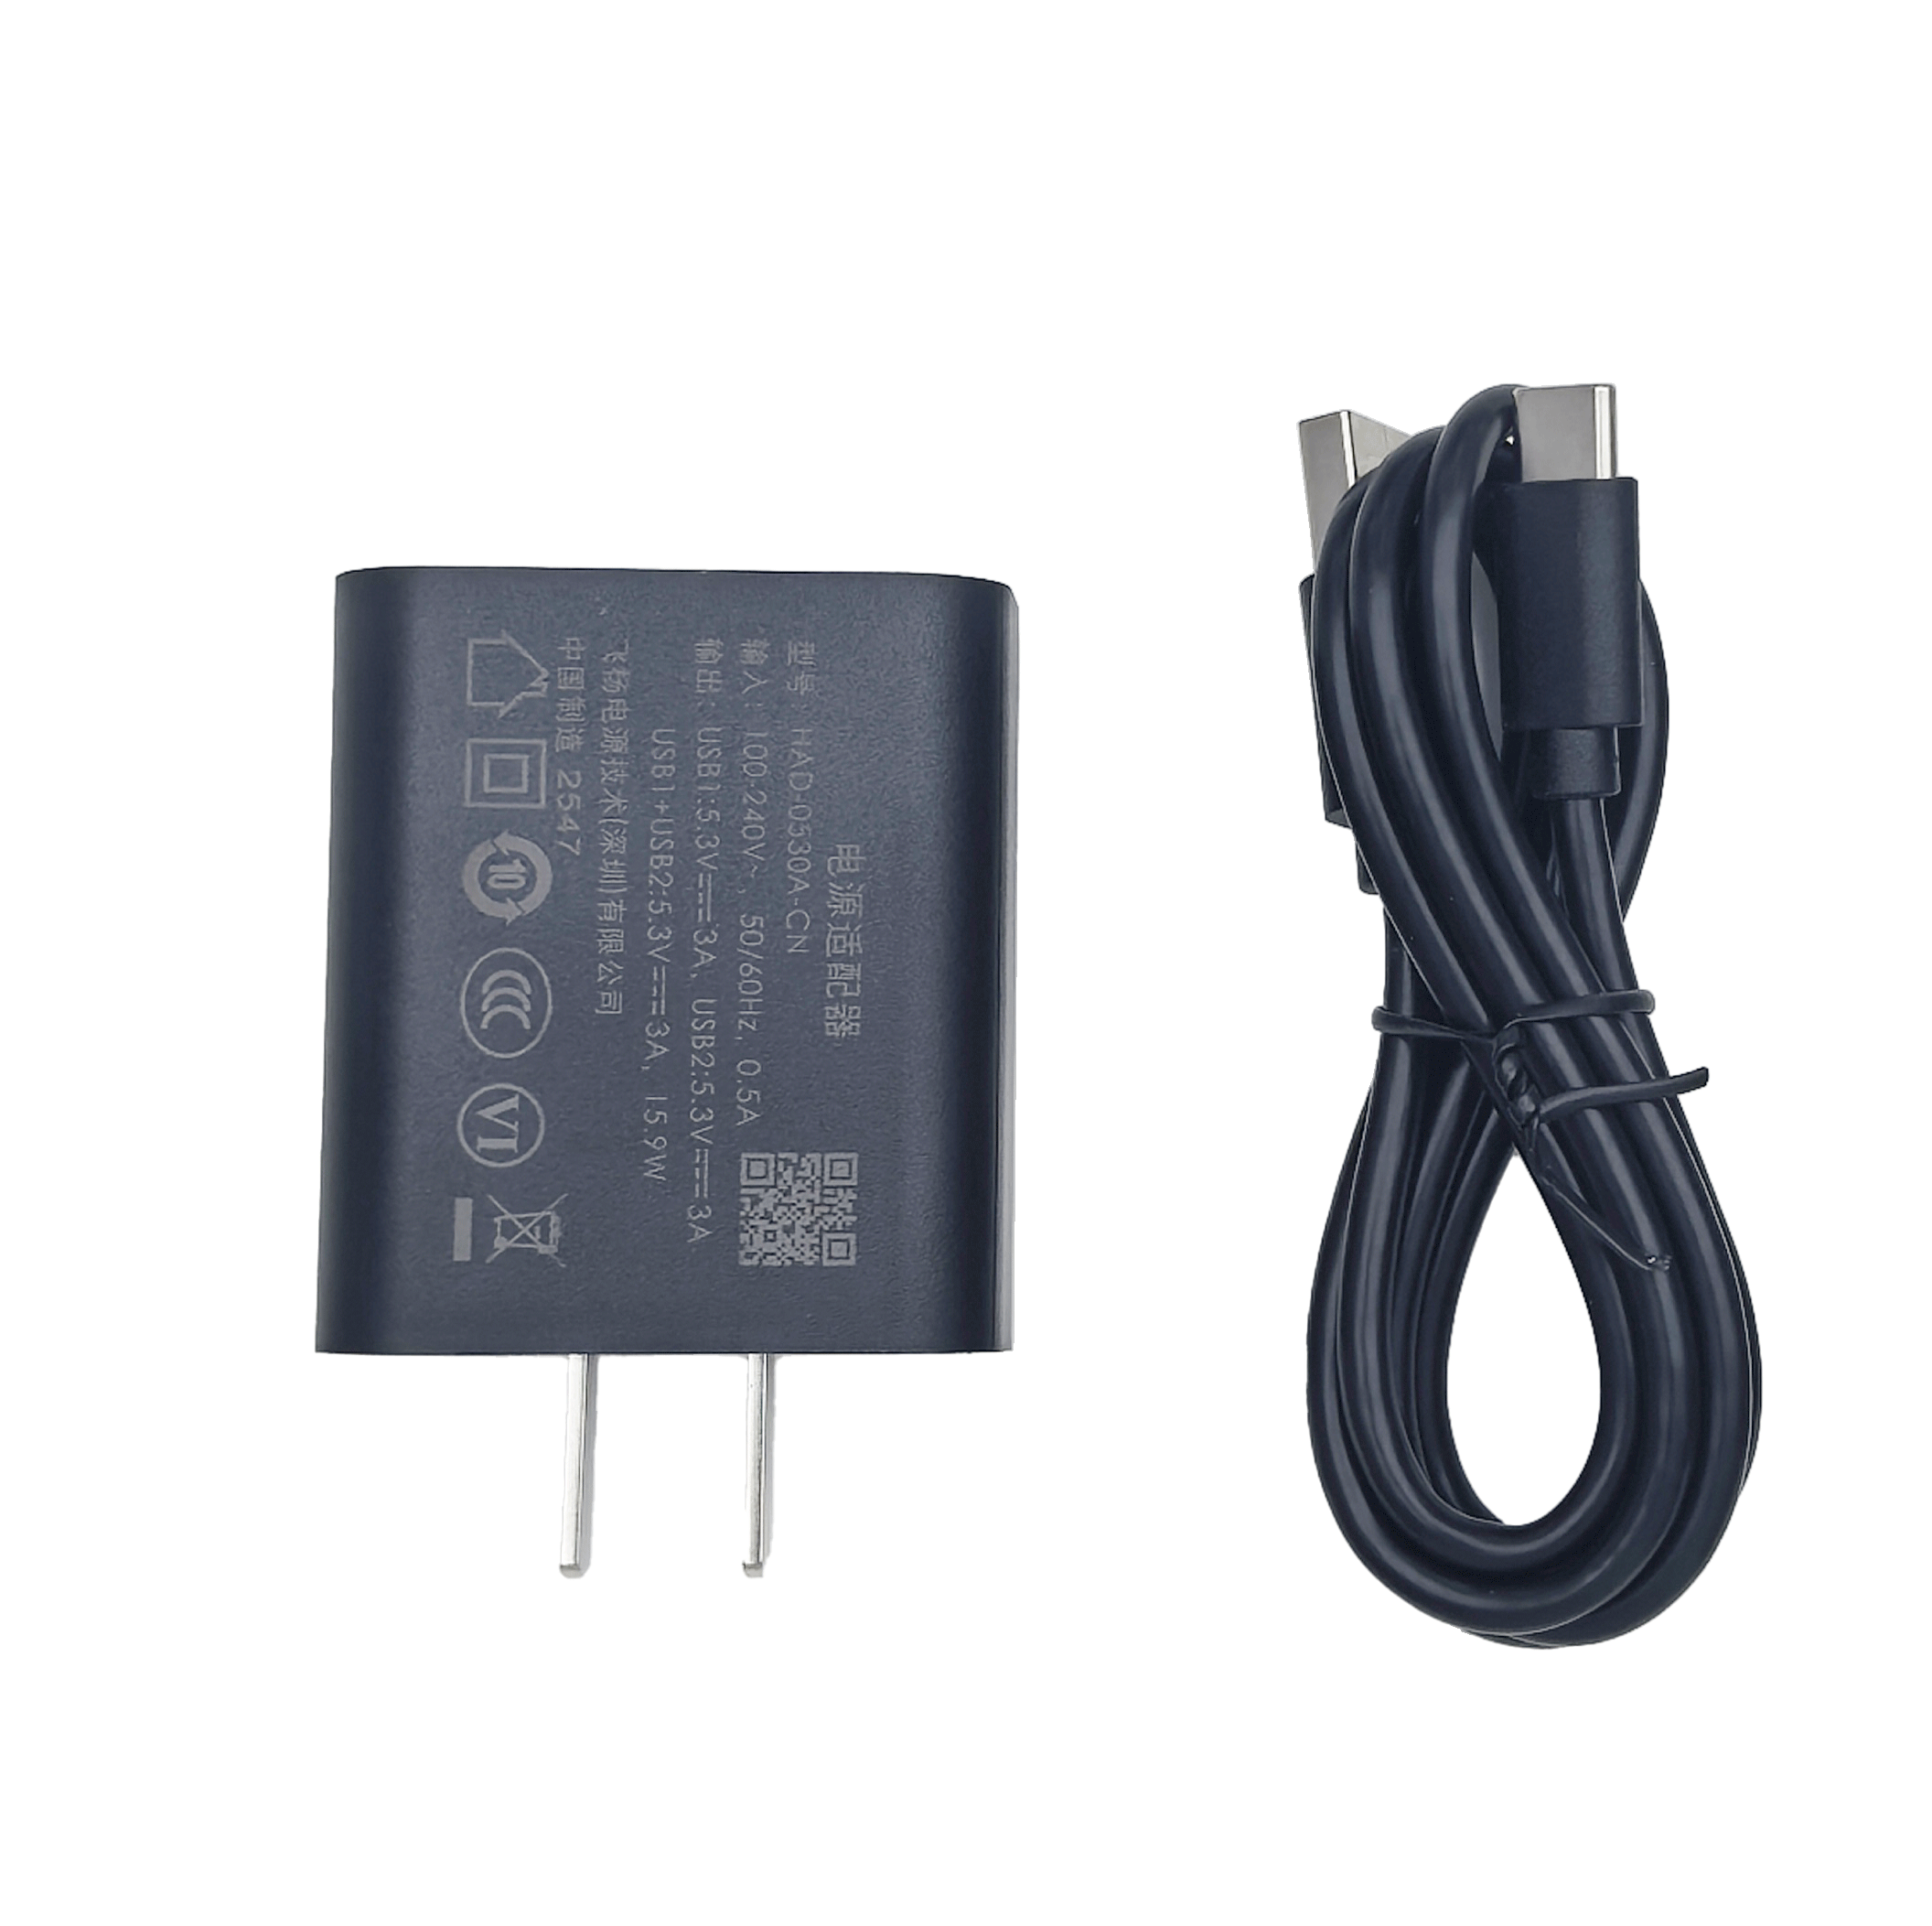
Câble de données et de chargement USB-C
-
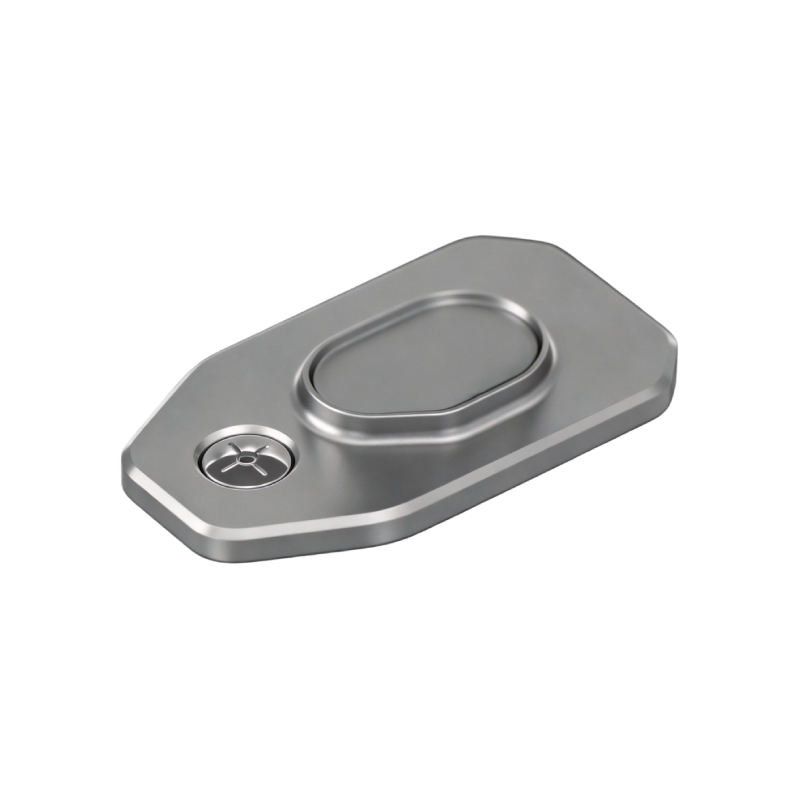
Plaque de base de montage
-
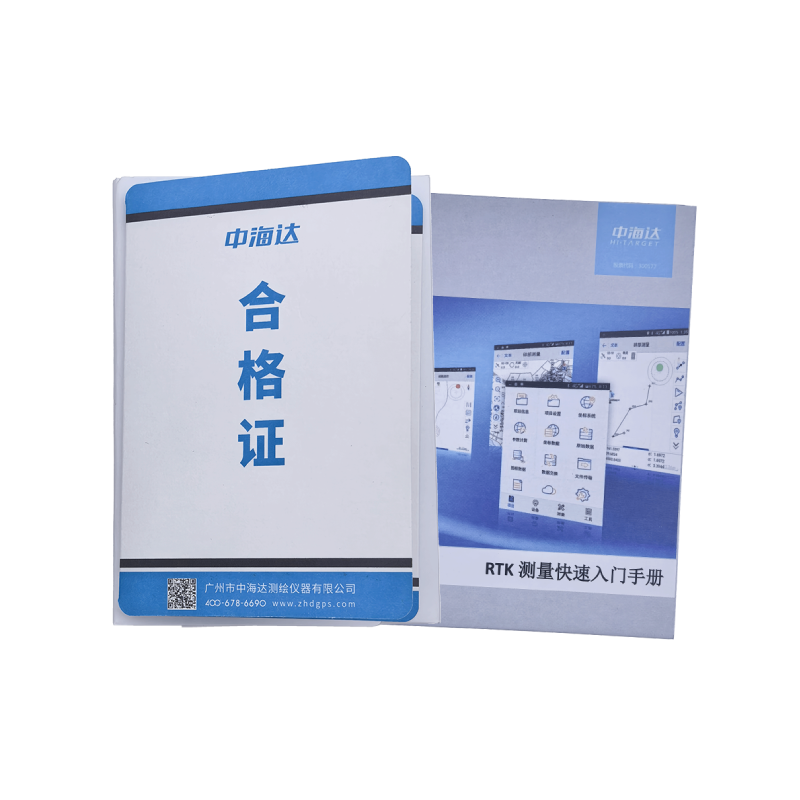
Guide de démarrage rapide et certificat de conformité
-
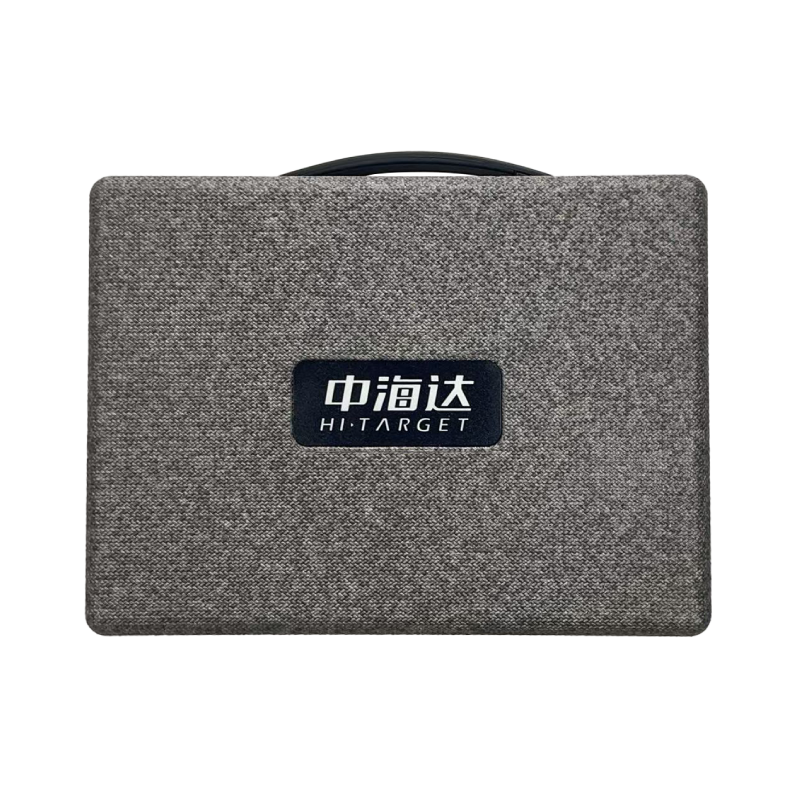
Étui pour instruments haute résistance


Spécifications du récepteur GNSS-SLAM Hi-Target V700S
Récepteur de levé intégré LiDAR-IMU-RTK
CONFIGURATION GNSS
| Chaînes | 1408 |
| GPS | L1C/A, L1C, L2P(Y), L2C, L5 |
| BDS | B1I, B2I, B3I, B1C, B2a, B2b |
| GLONASS | L1, L2, L3 |
| GALILÉE | E1, E5a, E5b, E6 |
| QZSS | L1, L2, L5, L6 |
| NavIC | L5 |
| SBAS | L1, L2, L5 |
| PPP | B2b‑PPP, E6‑HAS |
| Format de sortie | ASCII : NMEA‑0183, Binaire |
| Taux de production | 1 Hz‑20 Hz |
| Format de données statiques | GNS, Rinex |
| Format RTK | RTCM2.X, RTCM3.X |
| Mode réseau | VRS, FKP, MAC, prise en charge du protocole NTRIP |
CONFIGURATION DU SYSTÈME
| Système opérateur | Linux |
| Stockage | ROM en circulation de 512 Go |
PRÉCISION ET FIABILITÉ
| Statique de haute précision | |
| Horizontal | 2,5 mm + 0,1 ppm RMS |
| Verticale | 3,5 mm + 0,4 ppm RMS |
| Statique et statique rapide | |
| Horizontal | 2,5 mm + 0,5 ppm RMS |
| Verticale | 5 mm + 0,5 ppm RMS |
| PPK | |
| Horizontal | 5 mm +1 ppm RMS |
| Verticale | 10 mm +1 ppm RMS |
| PPP | |
| Horizontal | 10 cm |
| Verticale | 20 cm |
| Positionnement GNSS différentiel codé | |
| Horizontal | ±0,25 m+1 ppm RMS |
| Verticale | ±0,5 m+1 ppm RMS |
| SBAS | H : 0,5 m, V : 0,85 m |
| Cinématique en temps réel (RTK) | |
| Horizontal | 8 mm + 1 ppm RMS |
| Verticale | 15 mm + 1 ppm RMS |
| Temps d'initialisation | En général |
| Fiabilité de l'initialisation | Généralement > 99,9 % |
| Performances de l'étude d'inclinaison | 8 mm + 0,3 mm/° d'inclinaison |
| surveillance AR | Soutien |
| Mesure d'image | Acquisition multipoint à partir d'une seule photo, précision supérieure à 5 cm à moins de 15 mètres |
| Évaluation de la précision en temps réel | Pression absolue ≤5 cm (RTK) / ≤4 cm (PPK) |
CAMÉRA
| Pixel | 3 caméras professionnelles double HD |
| Fonction | Prise en charge du piquetage en réalité augmentée, de la mesure d'images, distance de travail : 2 à 15 m |
SCANNER LASER
| Gamme | 0,1‑40 m à 10 %, 0,1‑70 m à 80 % |
| Classification laser | Classe 1 Eye‑Safe, exportation aux formats de nuage de points LAS, LAZ et PLY |
| Champ de vision | H:160°, V:59° |
NEZ
| Taux de mise à jour | 200 Hz |
COMMUNICATION
| Interface d'E/S | Port USB-C ; port d’antenne SMA ; emplacement pour carte nano-SIM |
| Réseau | TDD-LTE, FDD-LTE, WCDMA, GSM |
| Wi-Fi | Point d'accès Wi-Fi IEEE 802.11a/b/g/n/ac/ax, 2,4 GHz / 5 GHz |
| Bluetooth | Bluetooth 5.2 |
| Radio UHF interne | |
| Pouvoir | 0,5 W/1 W réglable |
| Fréquence | 410 MHz‑470 MHz |
| Protocole | HI‑TARGET, TRIMTALK450S, TRIMMARK III, SATEL‑3AS, TRANSEOT, etc. |
| Chaînes | 116 (16 scannables) |
CAPTEUR
| bulle électronique | Soutenu |
| Levé d'inclinaison | Module IMU haute précision intégré |
PANNEAU DE CONTRÔLE
| bouton physique | Bouton unique |
| Afficher | Écran tactile de 2,8 pouces, 480 × 640 pixels |
| Lumières LED | Mode, Précision, Réseau |
APPLICATION
| Fonction avancée | NFC, WebUI, mise à niveau du micrologiciel via U‑disk |
| Application d'intelligence | Voix intelligente, auto-vérification |
| Service à distance | Notification push, mise à jour en ligne, contrôle à distance |
PHYSIQUE
| Pouvoir | Batterie au lithium, chargeur portable RTK rover (UHF/cellulaire) : jusqu'à 10 heures Mode SLAM : jusqu'à 5 heures Charge rapide USB 45 W, charge complète en 2 heures |
| Taille | Φ134,4 mm ×109,9 mm |
| Poids | 1,68 kg |
ENVIRONNEMENTS
| étanche à l'eau et à la poussière | IP64 |
| Humidité | 100 % sans condensation |
| Température de fonctionnement | -20 °C ~ +55 °C |
| température de stockage | -40 ℃ ~ +70 ℃ |
*Remarque : Les spécifications peuvent être modifiées sans préavis. Les performances réelles dépendent de l’état du satellite, de l’environnement, du mode de fonctionnement et de l’état de la batterie.