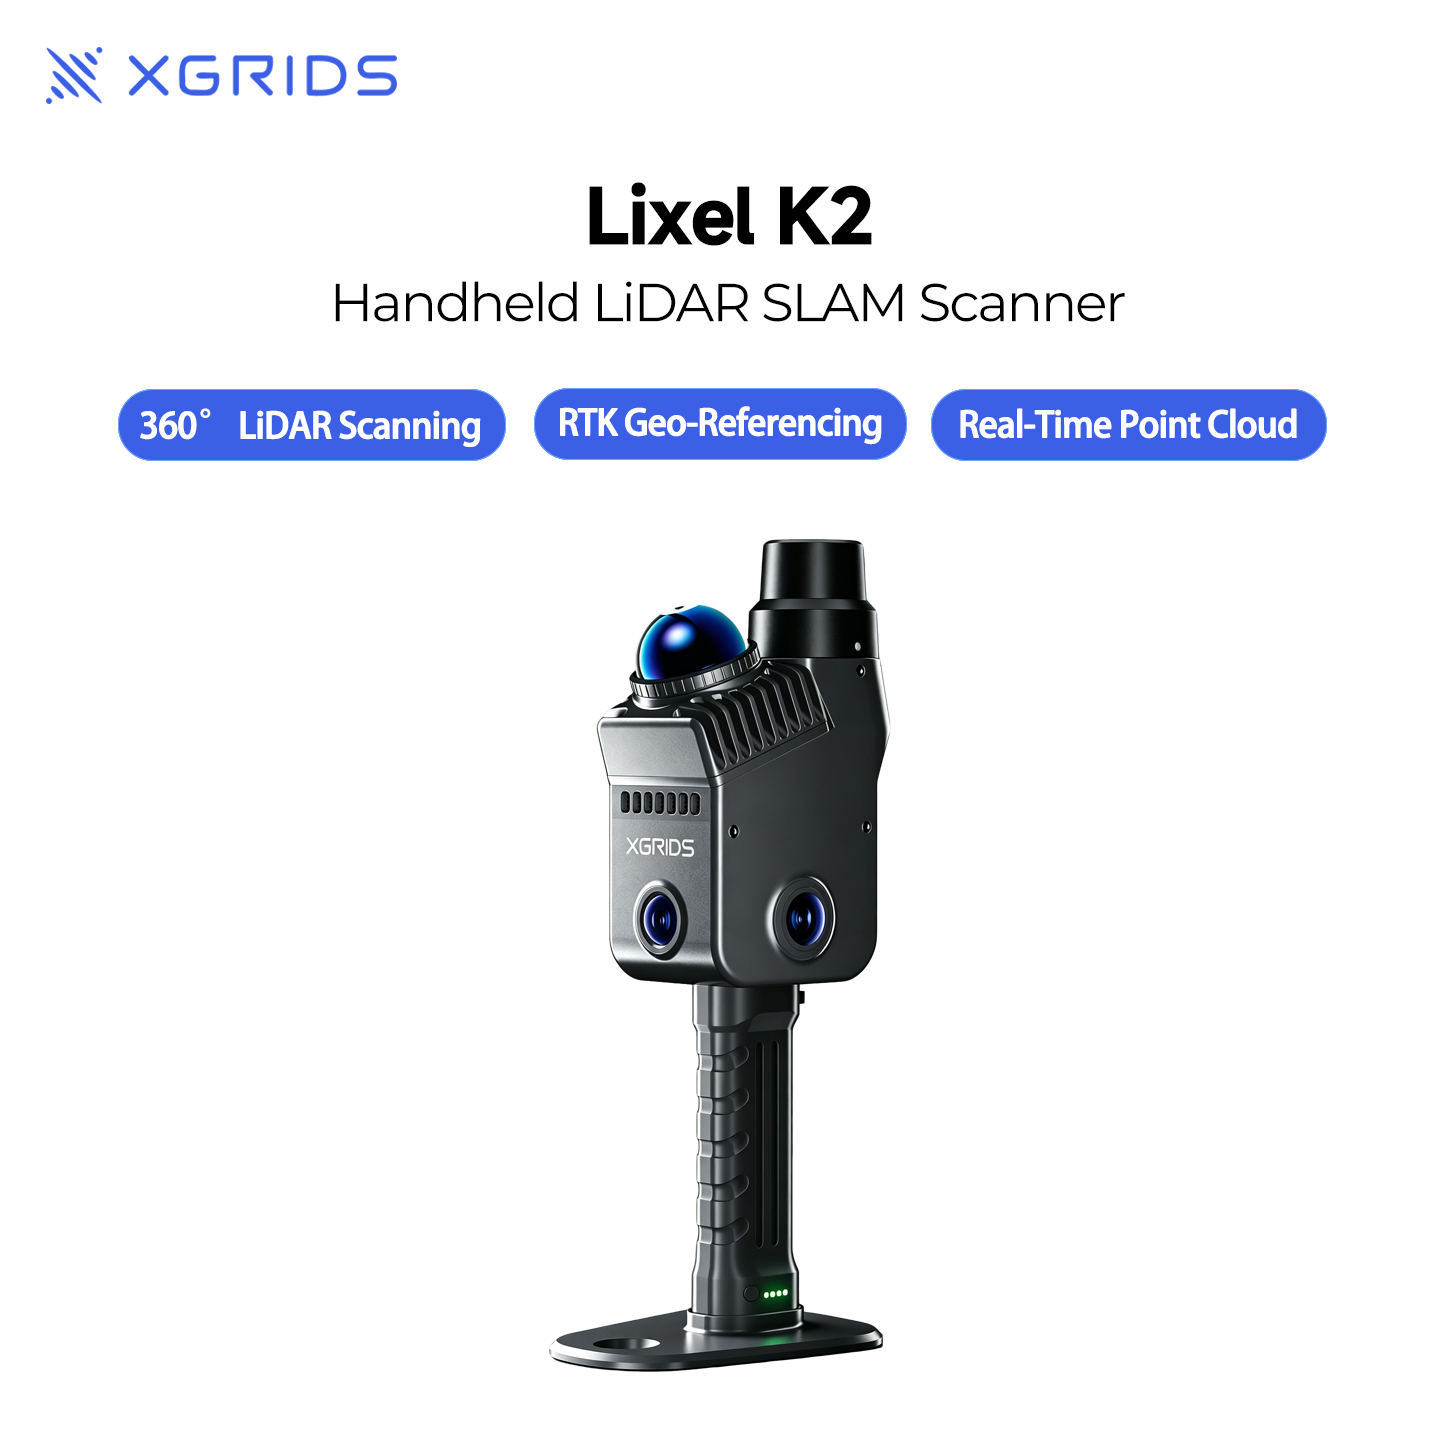
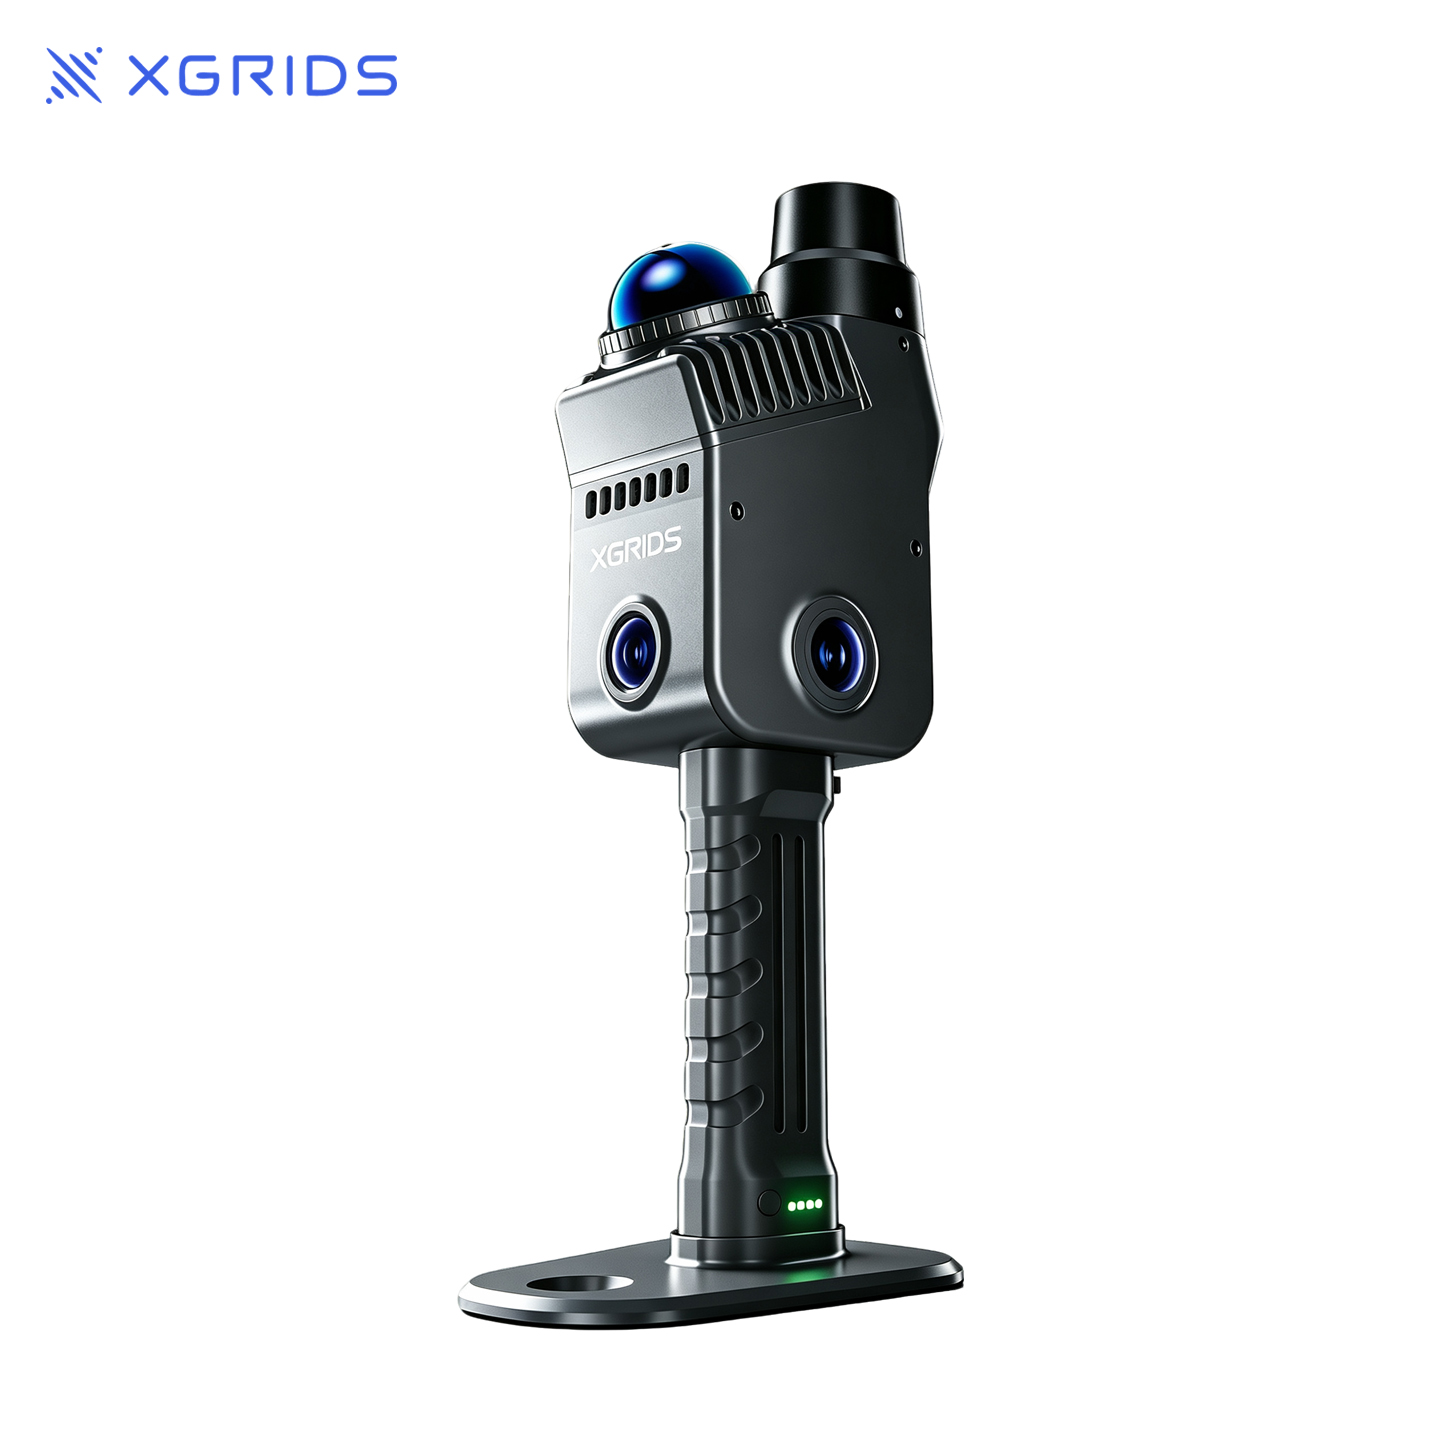
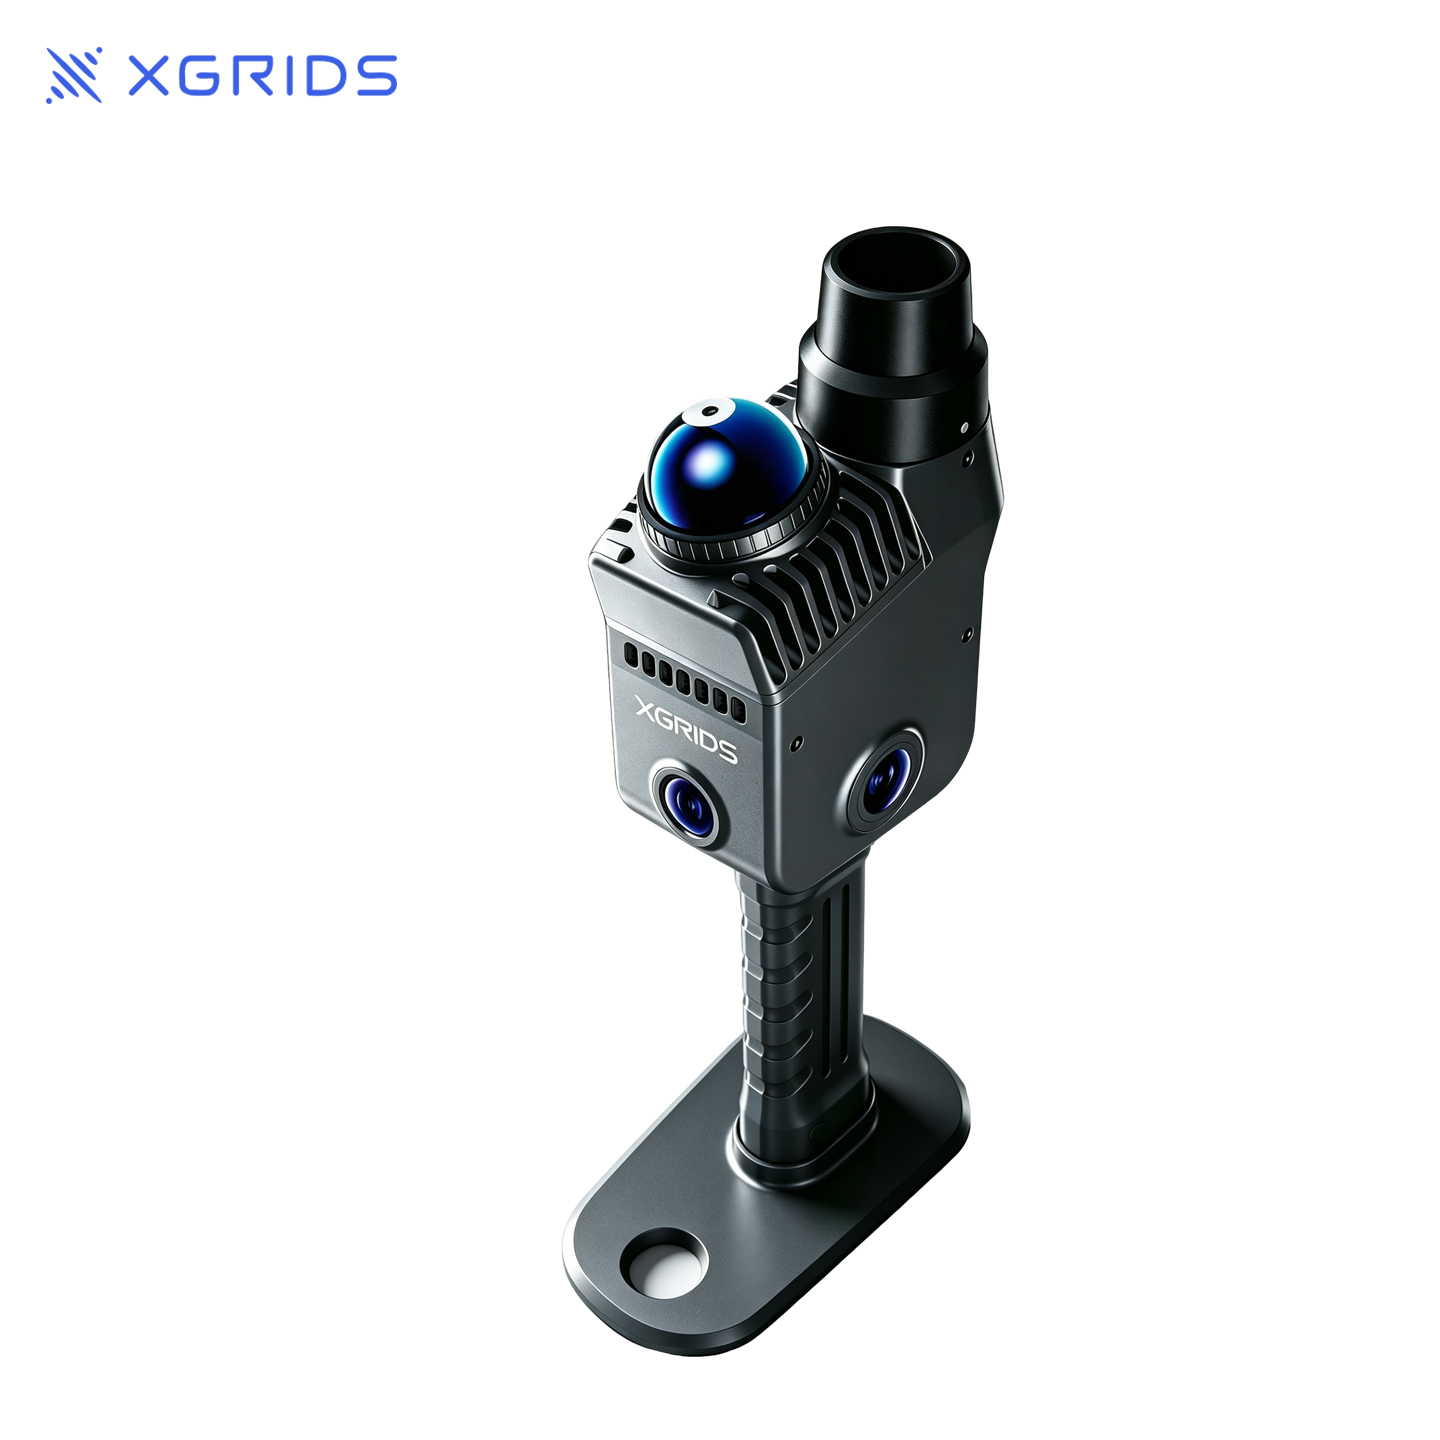
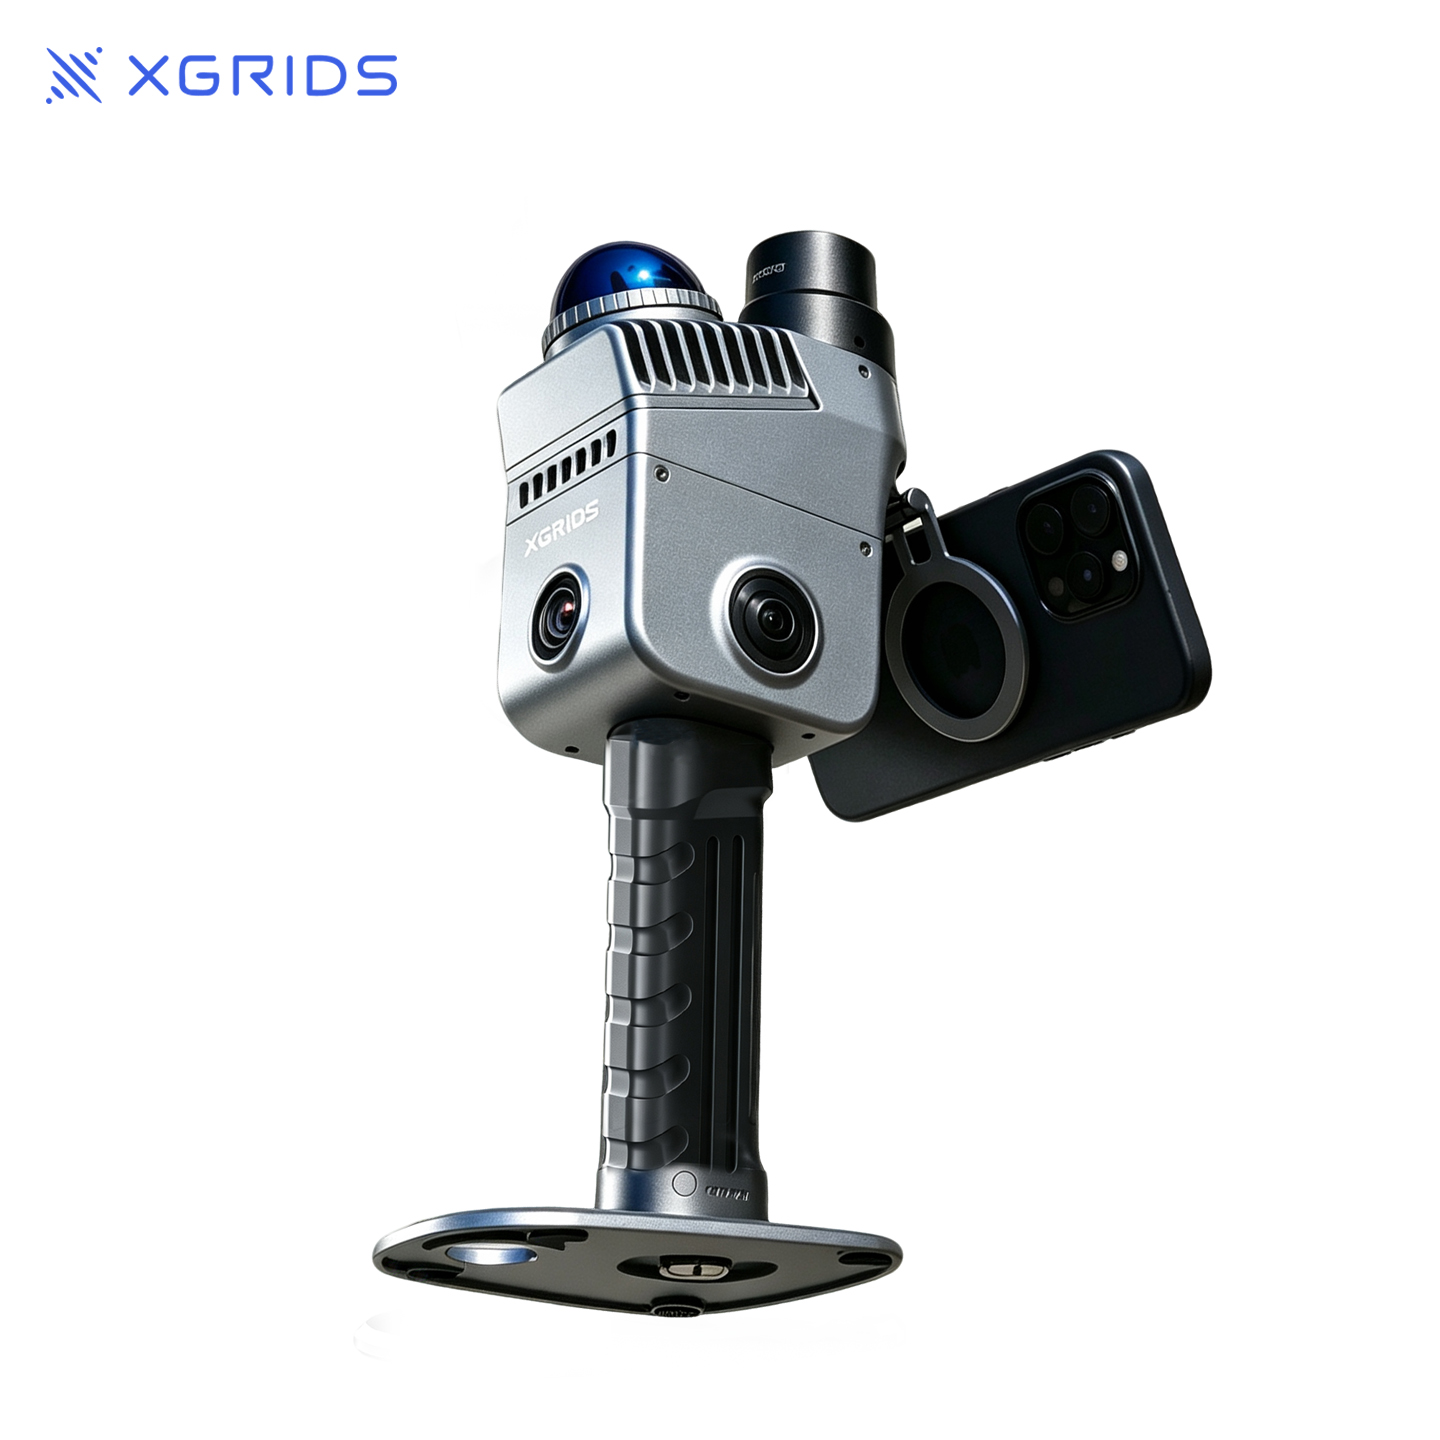
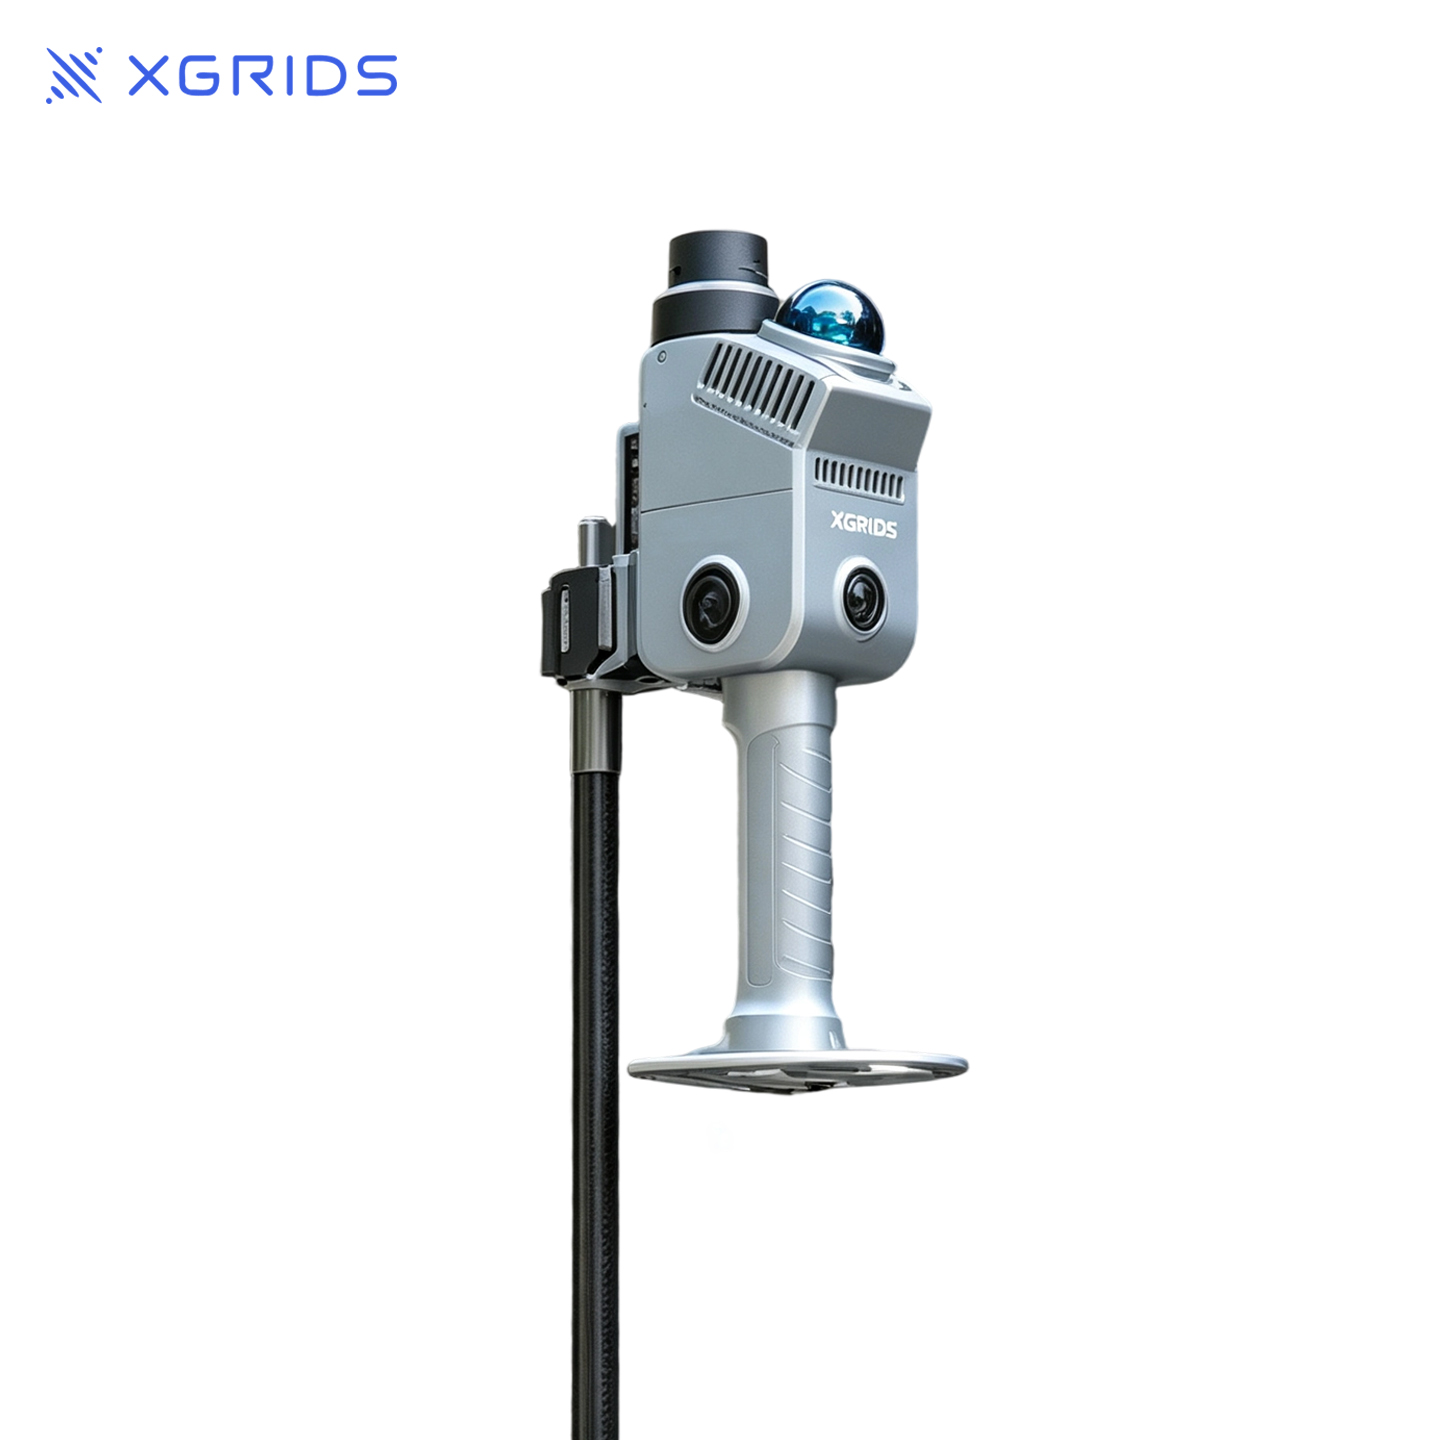
Scanner LiDAR portable SLAM XGRIDS Lixel K2 avec RTK intégré, léger (1,2 kg), pour la capture de la réalité 3D par projection gaussienne, idéal pour les levés topographiques, la construction, le patrimoine, le BIM et les plans d'exécution.
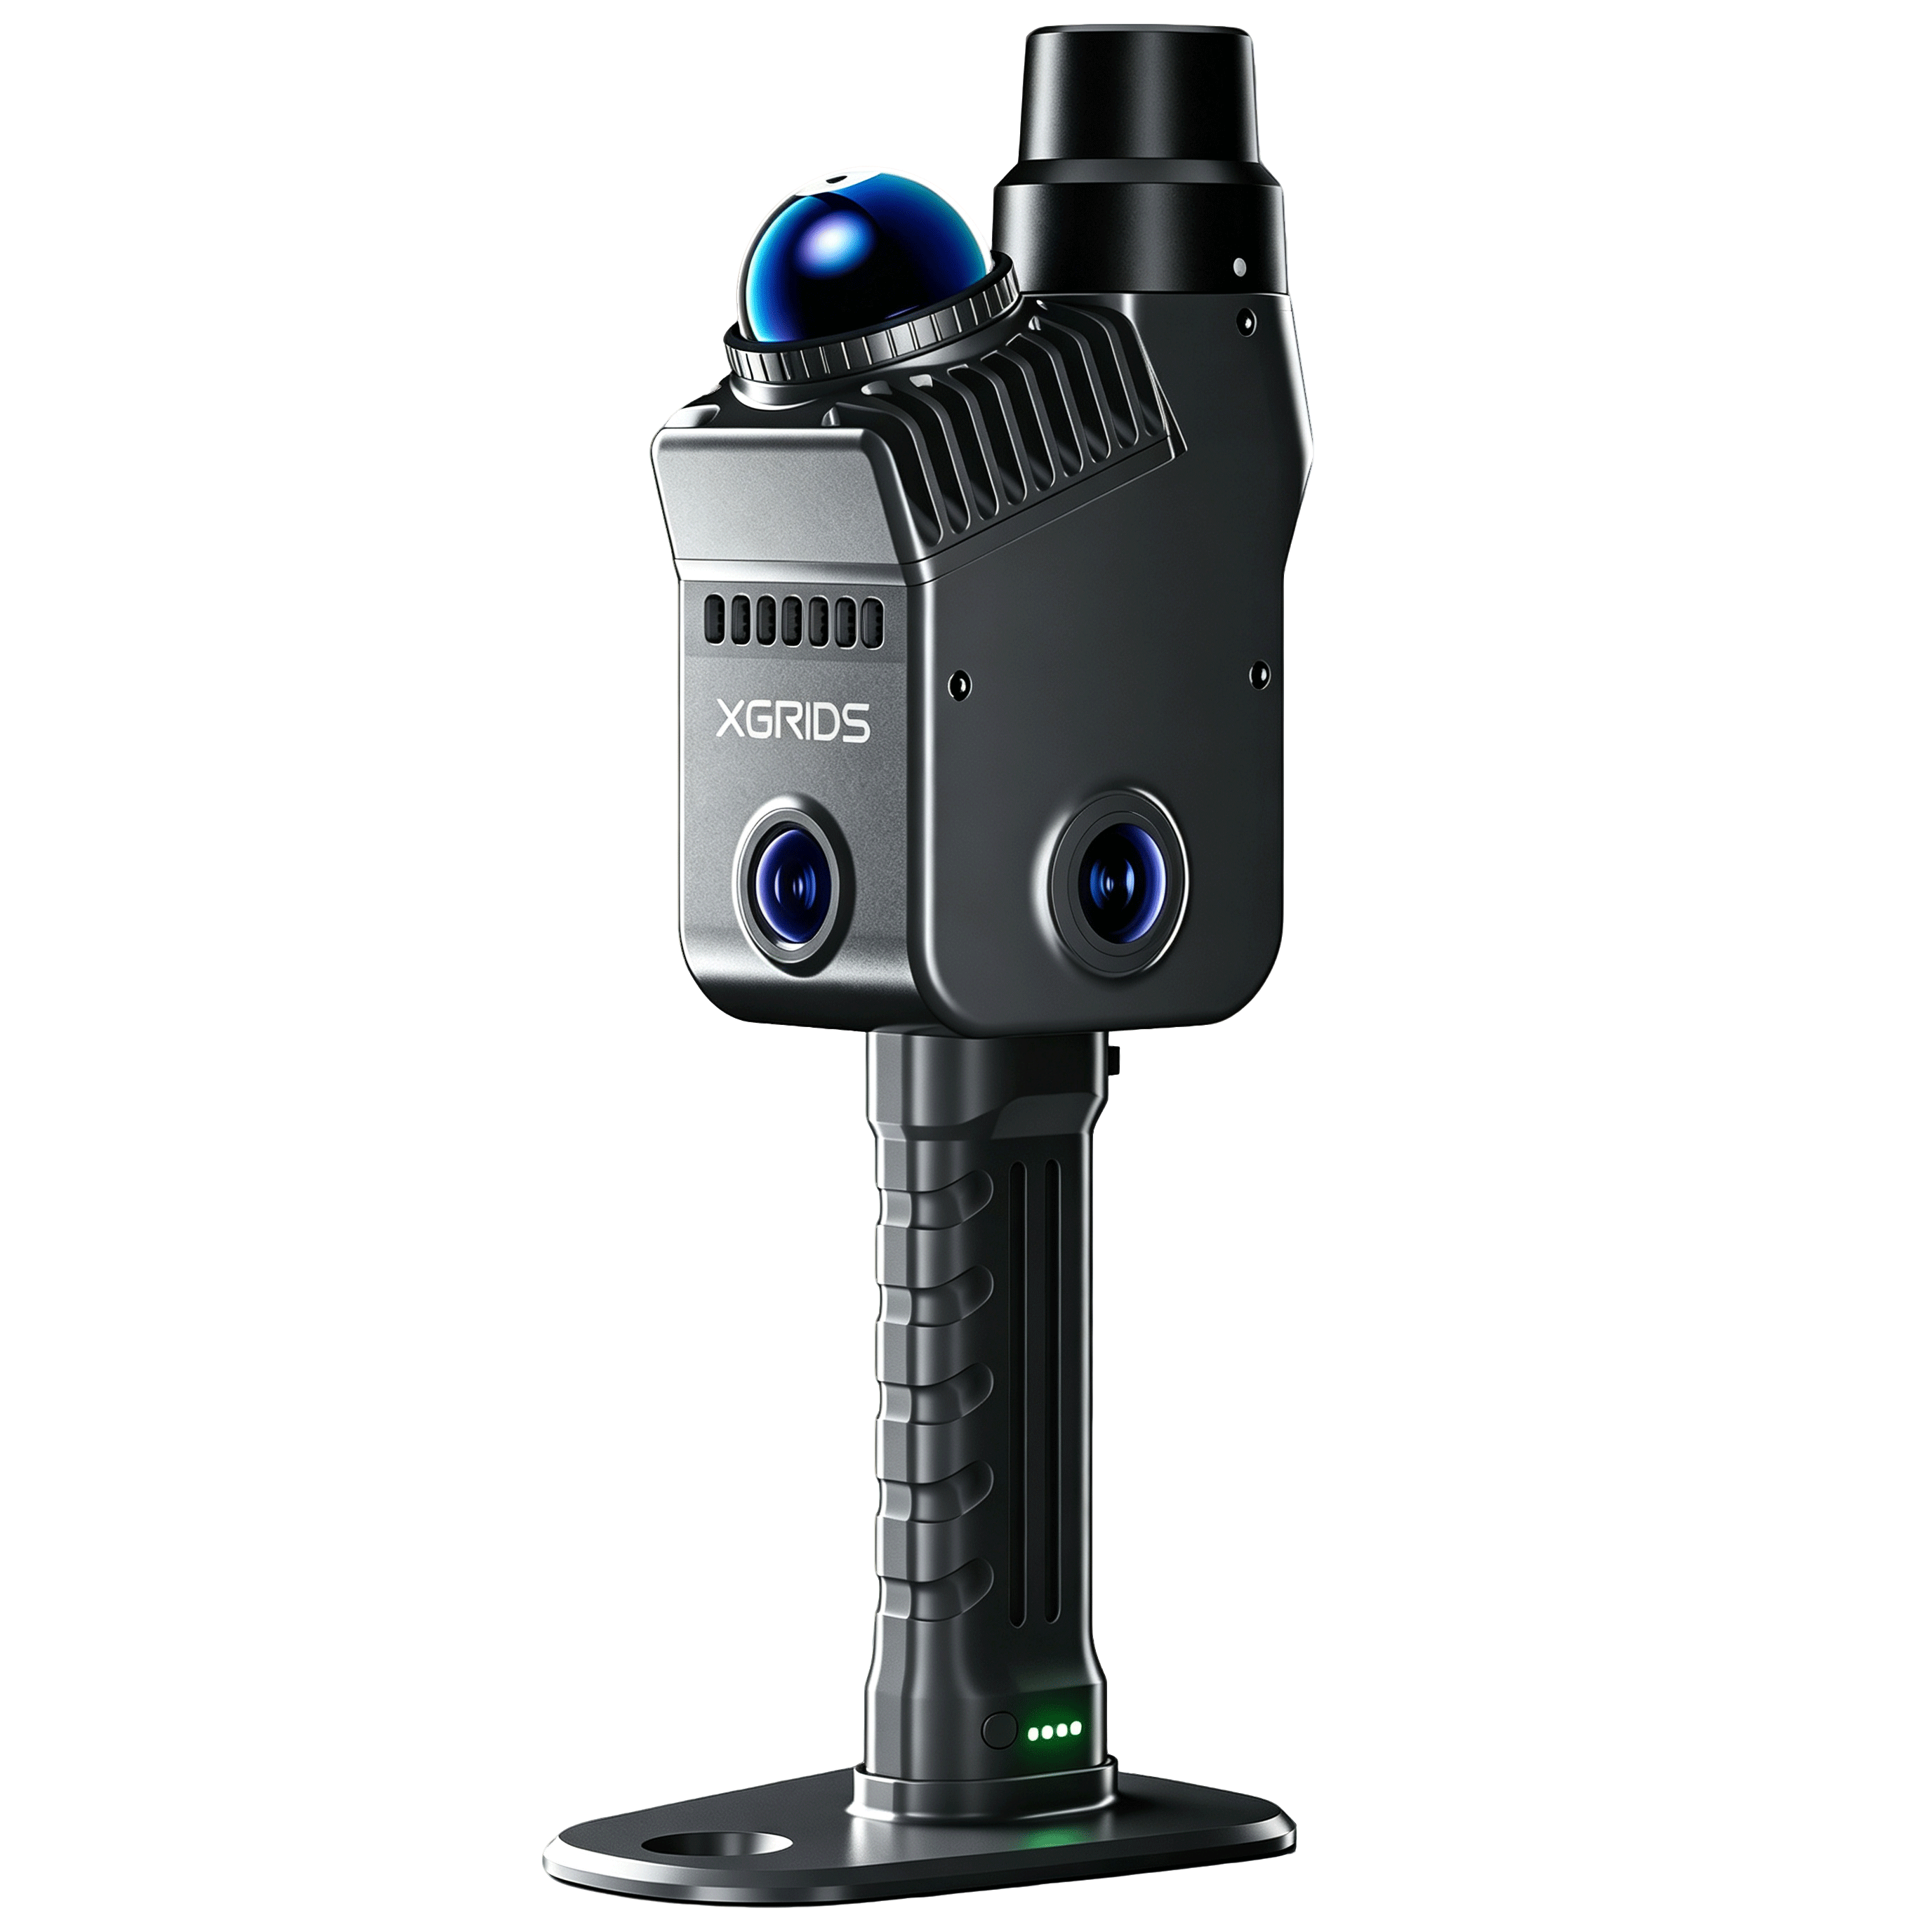
La référence absolue qui définit la fiabilité
Fidélité des données
Des données de qualité technique, fiables et cohérentes, pour vos tâches de mesure et de documentation.
Polyvalence des scènes
Conçu pour les projets à scénarios multiples, il s'adapte aux environnements intérieurs, extérieurs, sans GNSS et à géométrie complexe.
Portée de l'écosystème
Intégration complète du flux de travail, de la capture sur le terrain aux livrables 3DGS photoréalistes : nuage de points, maillage et images de synthèse.
La reconstruction commence par la perception spatiale
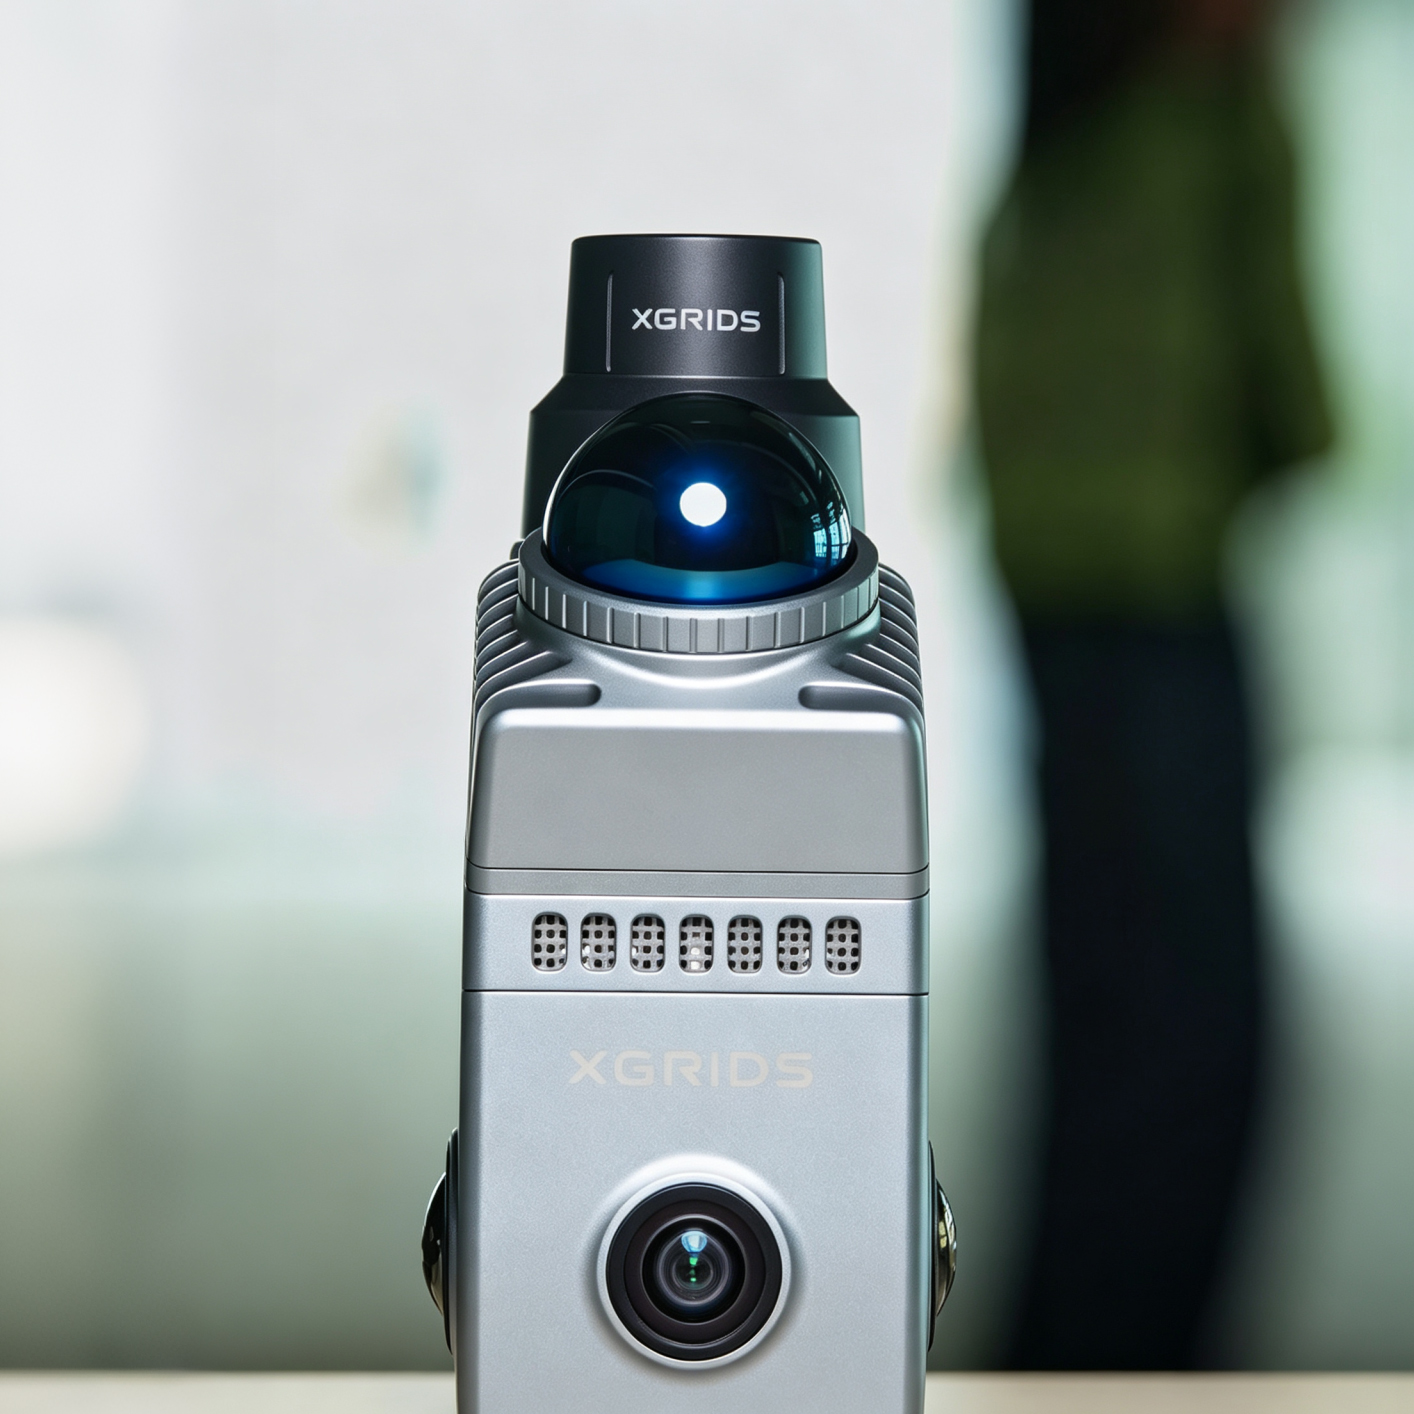
Système de perception spatiale en temps réel Multi-SLAM
Algorithme plus intelligent avec une puissance de traitement améliorée, localisation stable pour les environnements complexes et sans GNSS.
Réseau multicaméra
Capture complète des détails environnementaux, pour un résultat de colorisation de nuage de points uniforme et fidèle.
Module RTK intégré
Verrouillage précis des coordonnées spatiales, aucun récepteur externe requis, précision de positionnement absolue de 3 cm.
Couleurs photoréalistes, fidèles à l'espace
RTK intégré
Doté d'un module RTK UM980 intégré, cet appareil ne nécessite aucun périphérique RTK externe. Il offre une précision relative de 1 cm et une précision absolue RTK de 3 cm. Il génère directement des nuages de points géoréférencés dans le système de coordonnées CGCS2000/WGS84. Compatible avec les modes RTK et PPK, il est parfaitement adapté aux levés topographiques mixtes intérieur/extérieur.
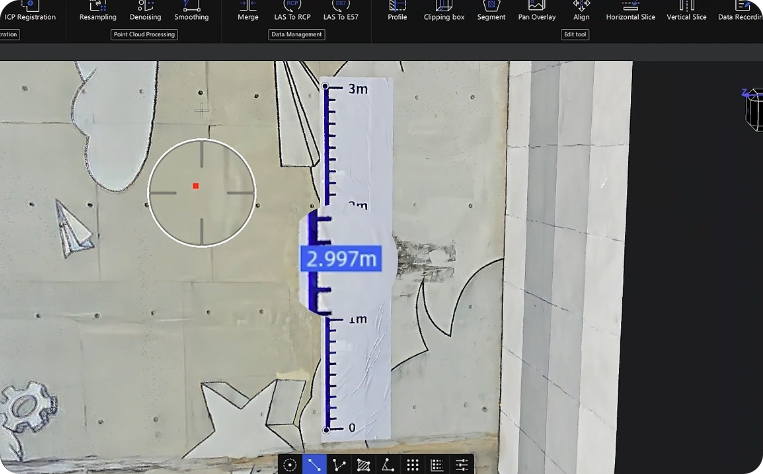
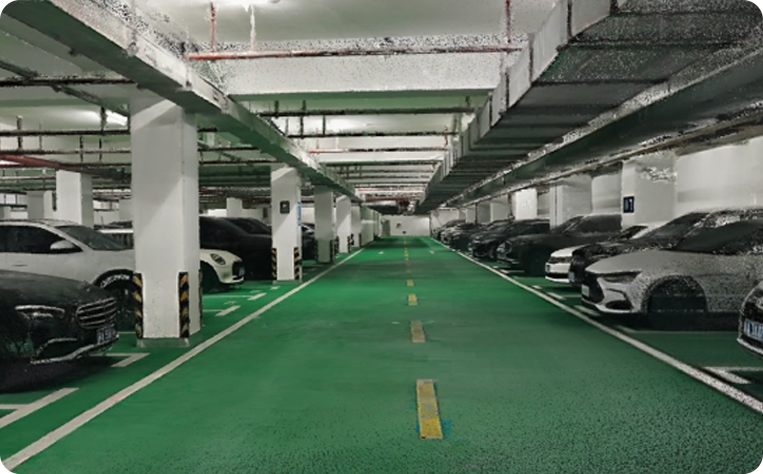
LiDAR incliné à 30° pour résoudre le problème de la faible densité du nuage de points au sol
La tête LiDAR Mid360‑S est inclinée vers l'avant à 30°, ce qui améliore considérablement la densité du nuage de points pour les surfaces au sol, les routes et le relief. Portée : 40 m à 10 % de réflectivité, portée de coupure maximale : 100 m, fréquence d'acquisition du nuage de points : 200 000 points par seconde.
Système à triple caméra
Capteur d'image grand format de 1/2 pouce pour des performances exceptionnelles en faible luminosité. La texturation en couleurs réelles en temps réel permet un aperçu coloré du nuage de points pendant la numérisation pour des résultats WYSIWYG (tel affichage, tel résultat). Améliore la stabilité de la trajectoire SLAM pour les longs couloirs et les espaces souterrains.
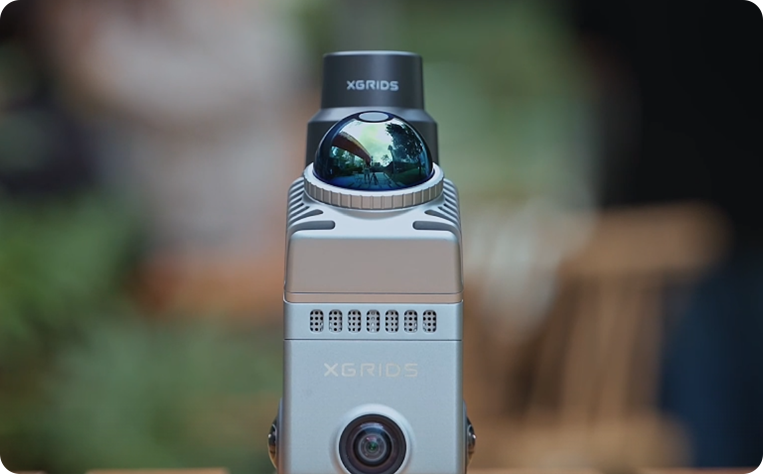
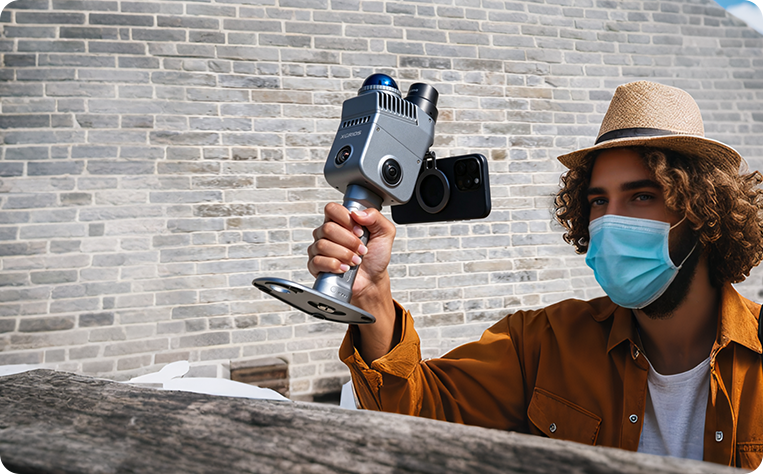
Corps léger, grand espace de rangement et performances de protection solides
Poids total : 1,2 kg, utilisable d’une seule main. Mémoire eMMC intégrée de 512 Go ; autonomie de 90 minutes pour l’acquisition continue de données sur le terrain.
Une seule analyse, plusieurs sorties
Chaque résultat, adapté à la tâche.
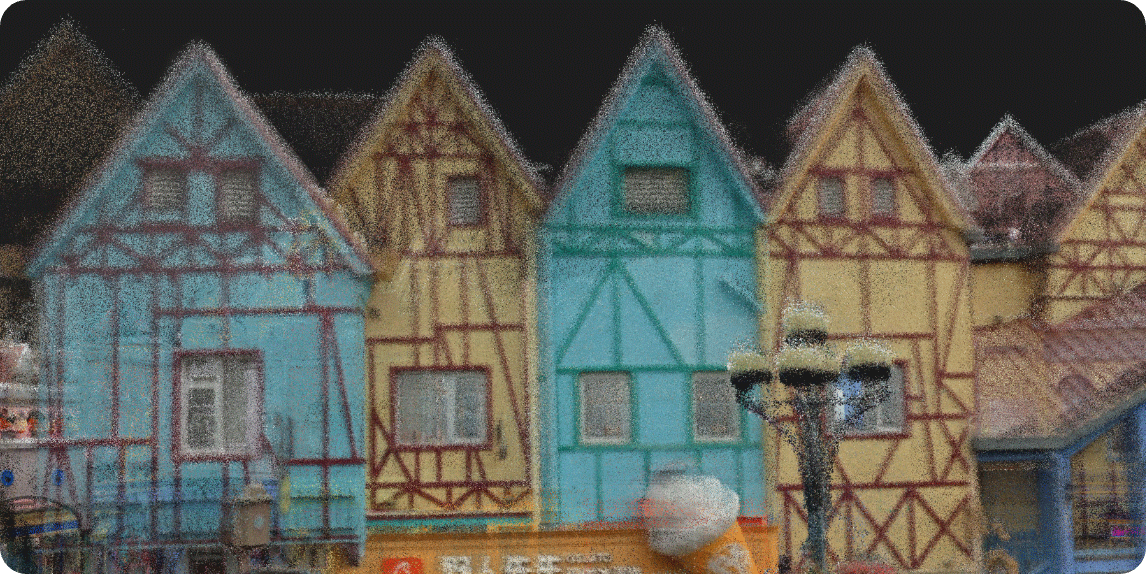
nuage de points en temps réel
Assurance sur site pour les projets urgents. Évaluation de la qualité des données pendant la numérisation.
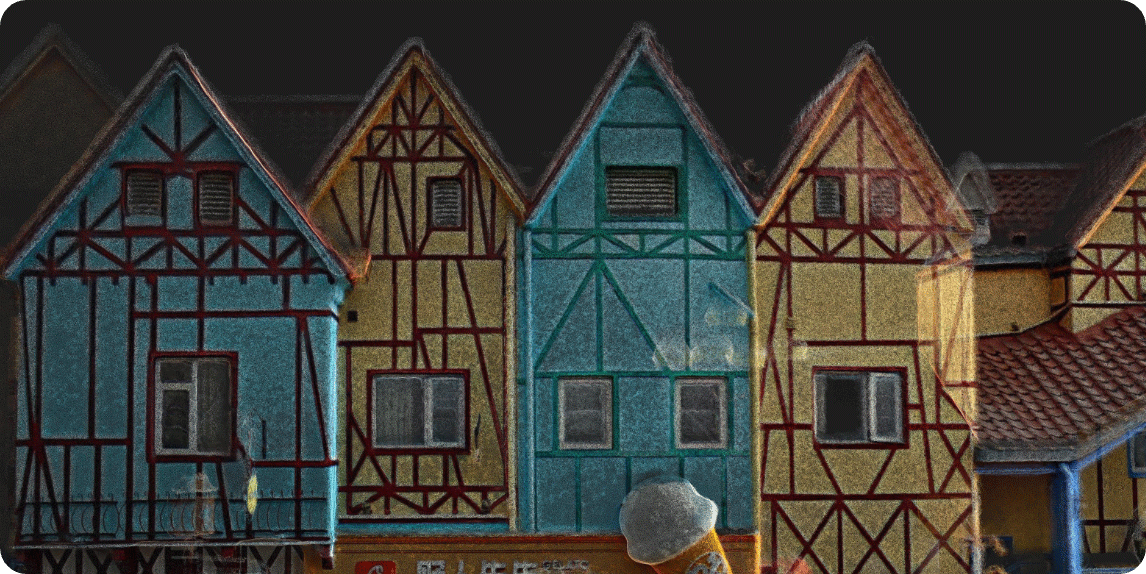
Nuage de points post-traité
Les fondements de livrables de haute précision et de qualité technique.
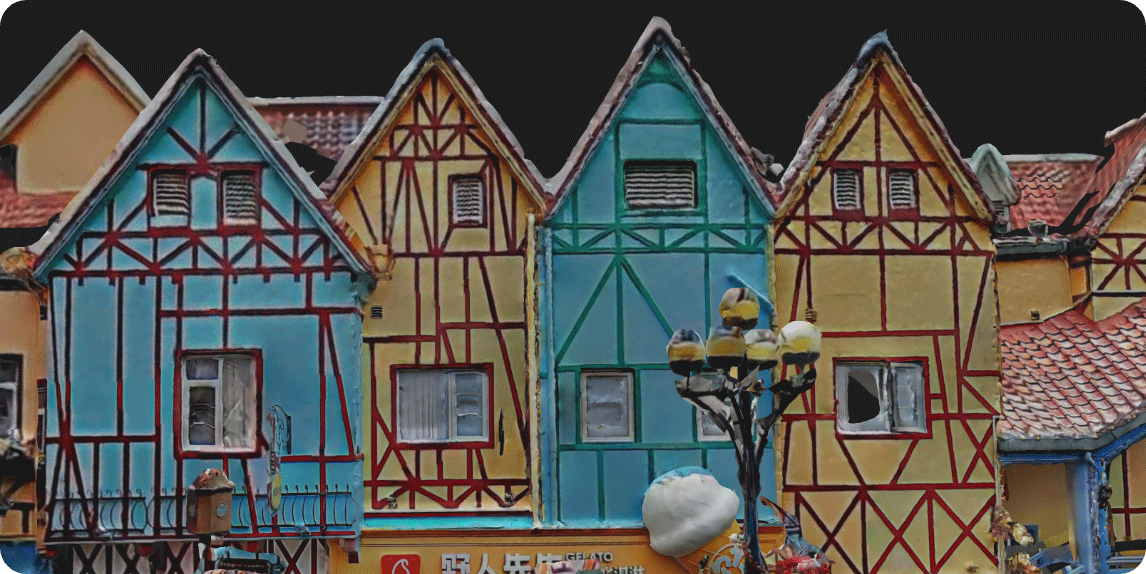
Engrener
Modèles 3D structurés et modifiables, générés rapidement pour la documentation et la visualisation.
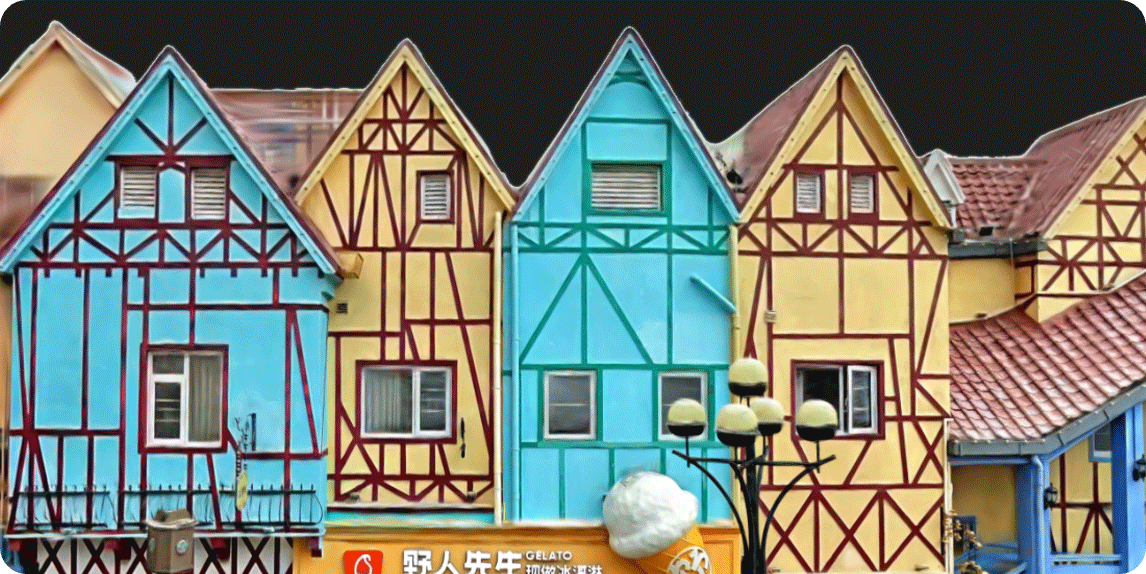
Éclaboussure gaussienne 3D (LCC2)
Reconstruction spatiale d'une fidélité et d'un réalisme optimaux grâce au format LCC-2 amélioré.
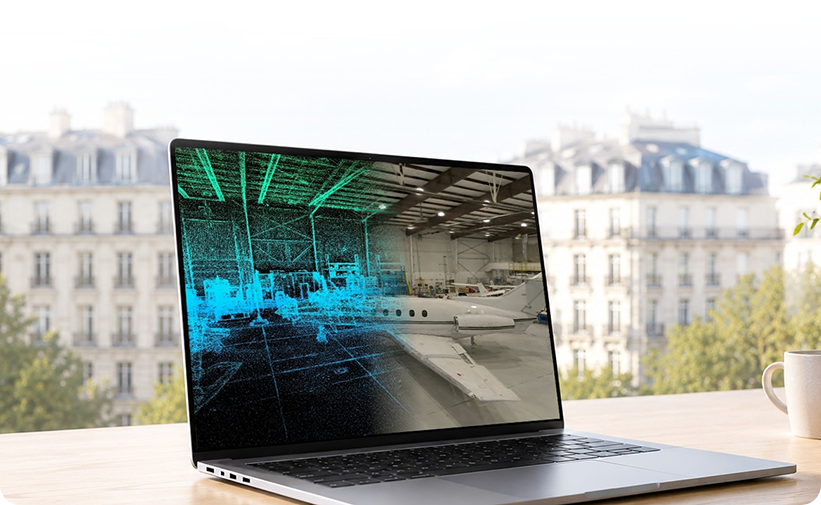
Un seul écosystème logiciel. Un pipeline complet.
La station de traitement LixelStudio a été mise à niveau pour une sortie de données de meilleure qualité.
- ▪ Couleurs photoréalistes, nettes même en faible luminosité
- ▪ Nivellement amélioré — alignement précis des lignes horizontales et verticales
- ▪ Filtrage plus net, contours des objets plus précis
- ▪ Maillage plus complet avec des détails structurels plus détaillés
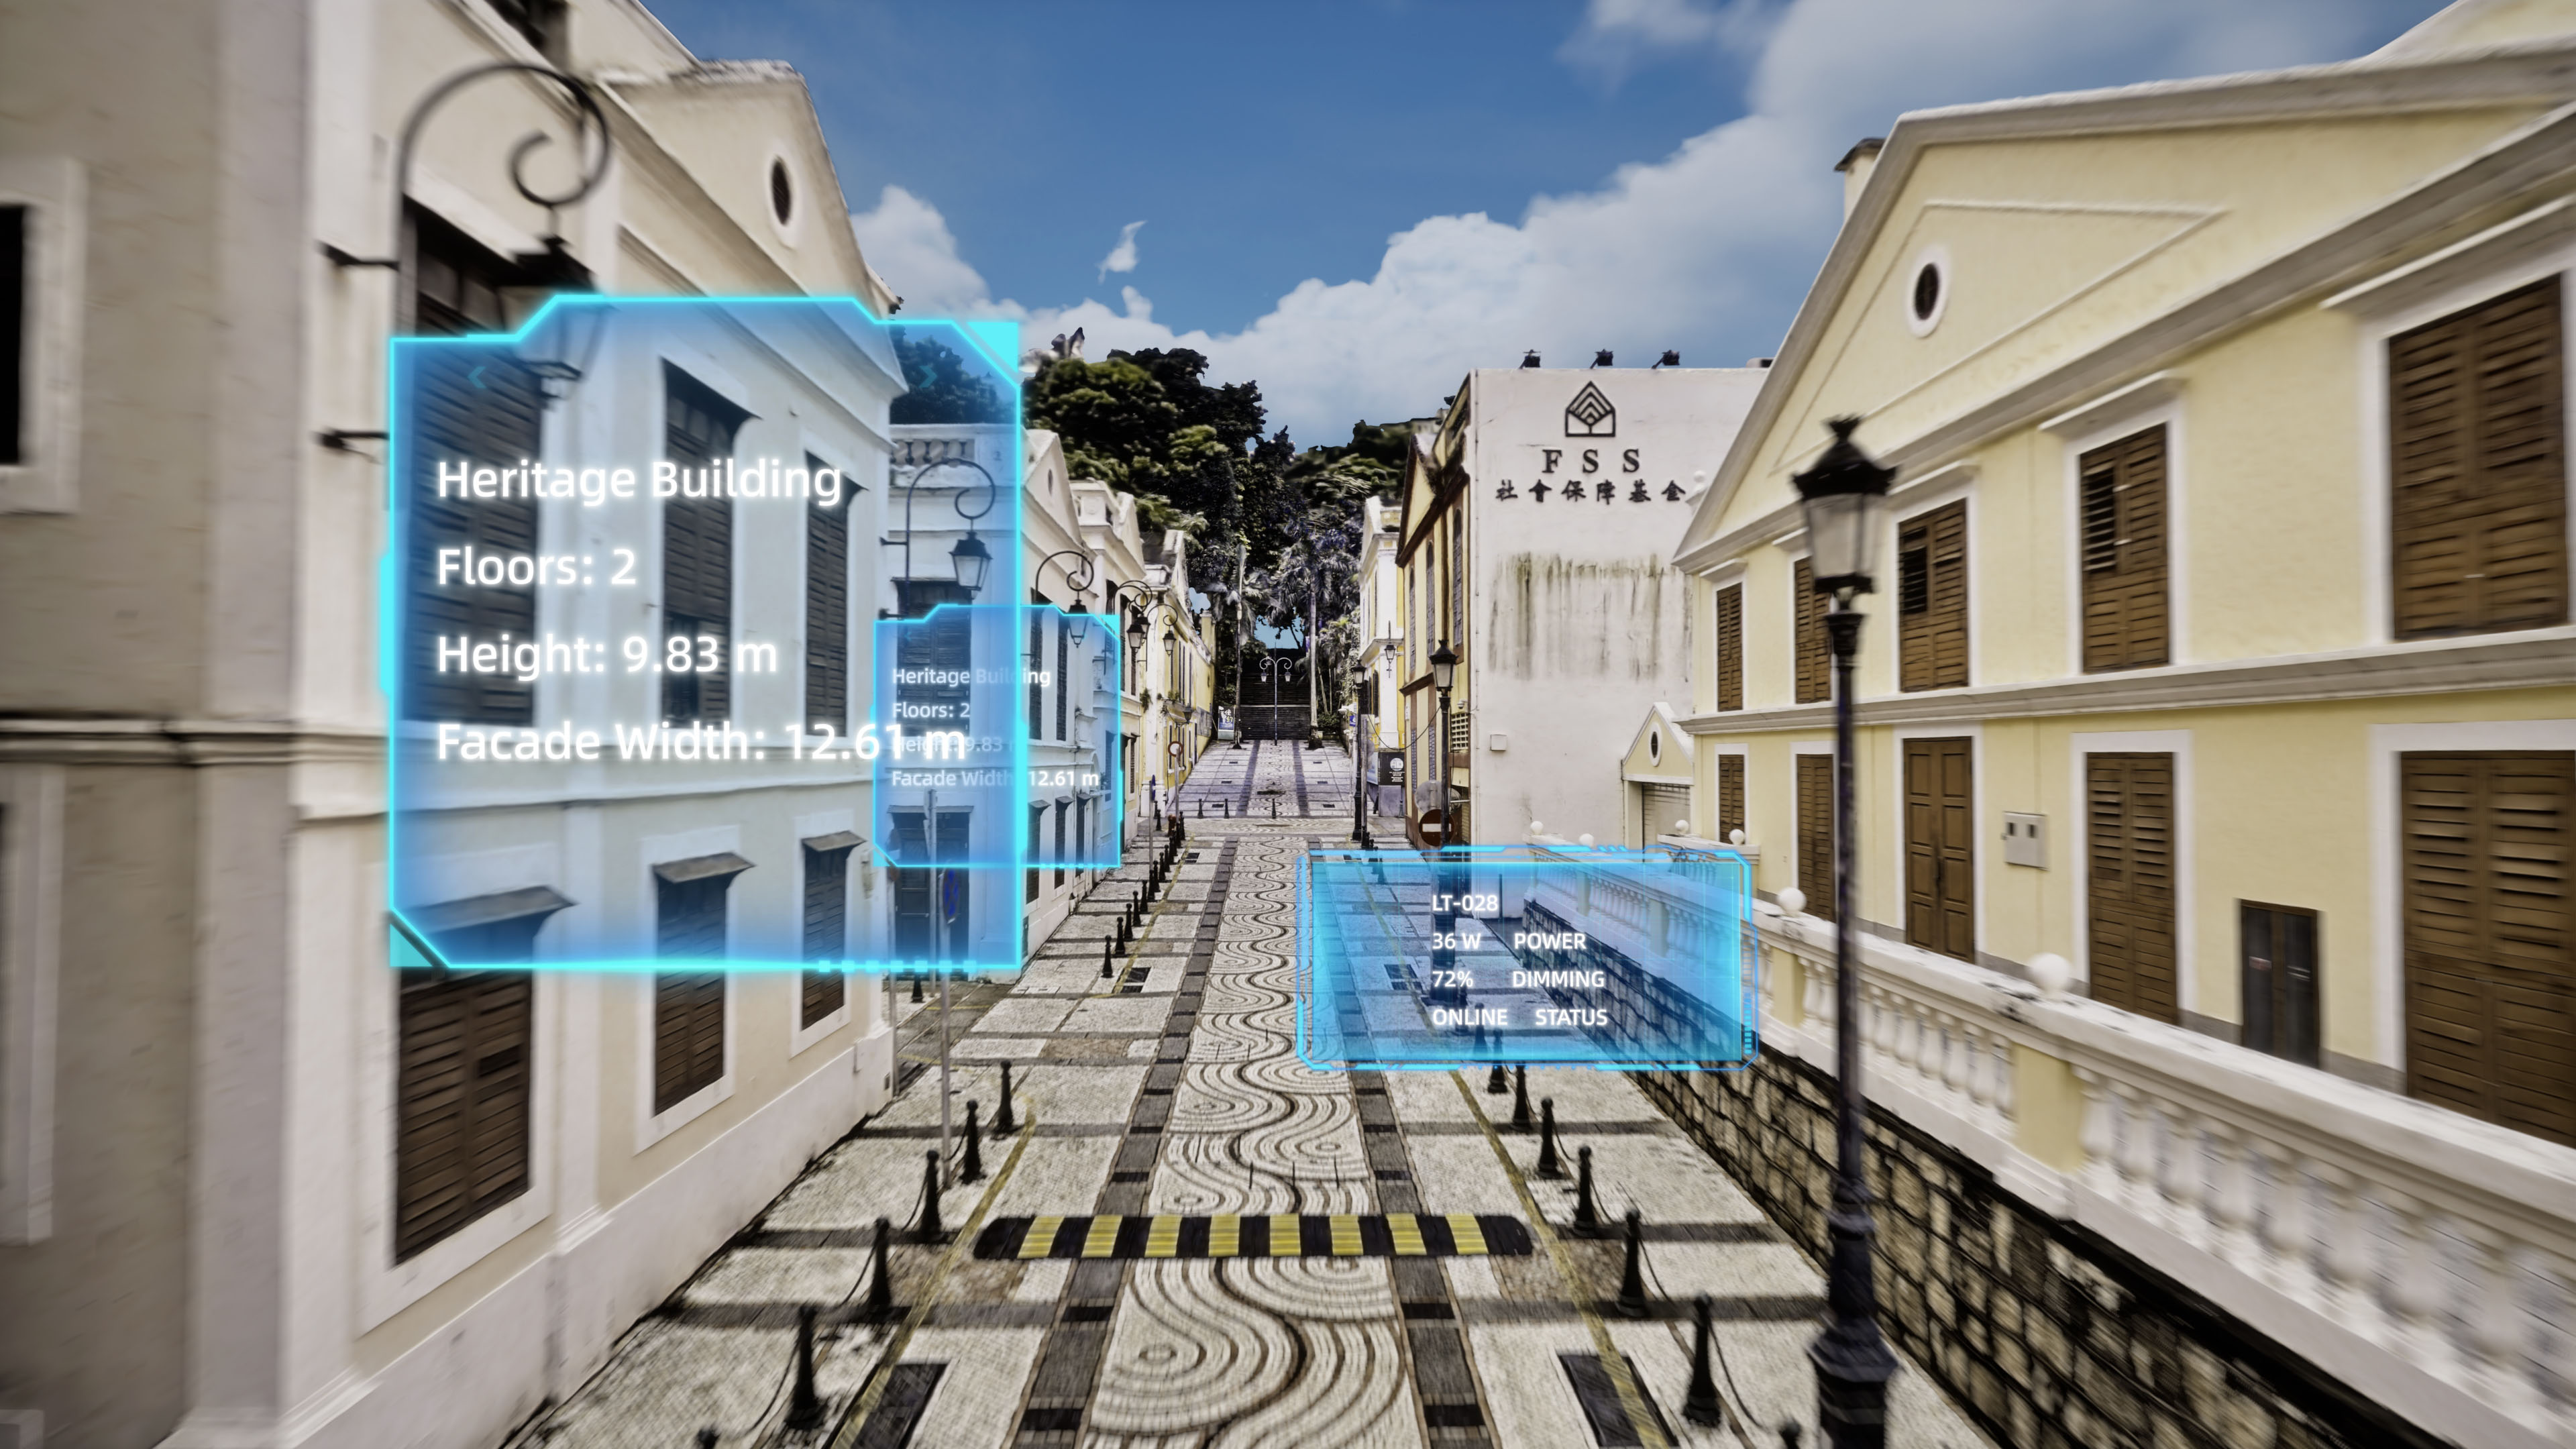
Le nouveau LCC 2 Format 3D Gaussian Splatting : chargement plus rapide, navigation plus fluide, fichiers plus légers. Reconstruction de la réalité spatiale avec une fidélité et une efficacité accrues.
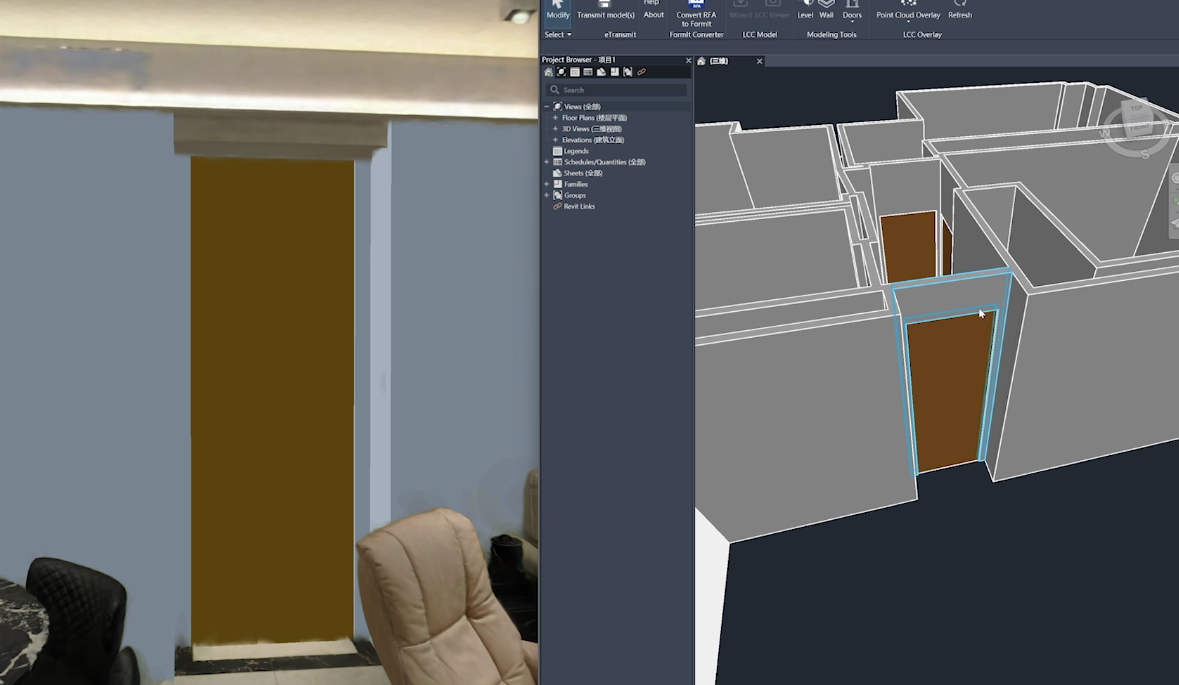
Des données spatiales à la production industrielle
Les livrables s'intègrent parfaitement à votre flux de travail professionnel existant grâce à la prise en charge des plugins et des SDK ouverts.
| Caractéristiques | Valeur |
|---|---|
| Matériel | |
| Alimentation électrique | 14,4 V |
| Consommation d'énergie | |
| Poids [1] | Environ 1 200 g |
| interface de données | USB 3.1 Gen2 |
| Stockage interne | eMMC 512 Go |
| Module RTK | Pris en charge (intégré) |
| GNSS | BDS : B1I, B3I, B1C, B2a, B2b GPS : L1C/A, L1C, L2C, L2P(Y), L5 GLONASS : G1, G2, G3 Galilée : E1, E5a, E5b, E6 QZSS : L1C/A, L1C, L2C, L5, L6 SBAS : L1C/A |
| Wi-Fi | IEEE 802.11a/b/g/n/ac 2,4‑2,4835 GHz (bande ISM 2,4 GHz) 5,15‑5,25 GHz ; 5,25‑5,35 GHz ; 5,47‑5,73 GHz ; 5,735‑5,835 GHz (bande ISM 5 GHz) |
| Bluetooth | v2.1+EDR / 3.0+HS / 4.2 / 5.0 |
| Logement | aluminium de qualité aéronautique |
| Autonomie de la batterie | 1,5 heure |
| Environnement d'exploitation | |
| Plage de température | ‑20℃‑50℃ |
| Protection contre les infiltrations | IP54 |
| Batterie | |
| Méthode de puissance | Batterie à clip |
| Capacité de la batterie | 1 900 mAh |
| Module LiDAR | |
| Classe laser | Classe 1 / 905 nm |
| Plage de balayage | ≥40 m à 10 % de réflectivité ; Portée maximale de 100 m |
| Champ de vision | 360° × ‑7~+52° |
| Mode de numérisation | Mobile |
| Taux de points | 200 000 points/s |
| Module de vision | |
| Nombre de caméras | 3 (2 × fisheye, 1 × orienté vers l'avant) |
| Champ de vision panoramique | 200° × 200° |
| Champ de vision de la caméra avant | 100° × 85° |
| Résolution de la caméra | 4000 × 3000 |
| taille du capteur CMOS | 1/2" |
| Type d'obturateur | Volet roulant |
| Précision | |
| Précision absolue, altitude (RMSE) [2] | 3 cm |
| Précision absolue, horizontale (RMSE) [2] | 3 cm |
| Précision relative (RMSE) [3] | 1 cm |
| Répétabilité [4] | 2 cm |
| Épaisseur du nuage de points post-traité | ≤1 cm |
| Précision absolue en temps réel, altitude (RMSE) [5] | 3 cm |
| Précision absolue en temps réel, horizontale (RMSE) [5] | 3 cm |
| Fonctionnalité mise en avant | |
| Assistance au scan guidé avec contrôle qualité en temps réel | ✓ Pris en charge |
| Mesures intégrées à l'application et partage de fichiers de nuages de points | ✓ Pris en charge |
| Suppression, filtrage et coloration dynamiques d'objets en temps réel | ✓ Pris en charge |
| Nuage de points, maillage, sortie 3DGS à partir d'une seule numérisation | ✓ Pris en charge |
| Formats de sortie | |
| nuage de points | .las,.rcp,.e57,.ply,.ilas |
| Image | .jpg |
| Engrener | .osgb, .obj |
| 3DGS | .lcc2,.lcc,.ply |
| Autres | Tuiles 3D,.usd |
| Accessoires | |
| Support de téléphone | Compris |
| Base du point de contrôle | Compris |
| kit de rallonge et d'adaptateur | Facultatif |
[1]Batterie et socle inclus ; autres accessoires non inclus.
[2]Mesuré sous ciel ouvert, sans interférence multi-trajets, avec une géométrie GNSS optimale et des conditions atmosphériques favorables.
[3]Distance entre deux points inférieure à 10 m ; mesurée en laboratoire. Les performances réelles peuvent varier.
[4]Mesuré en laboratoire. Les performances réelles peuvent varier.
[5]Mesuré en ciel dégagé, sans interférences multi-trajets, avec une géométrie GNSS optimale et des conditions atmosphériques favorables. Compatible uniquement avec les systèmes WGS84 et CGCS2000.