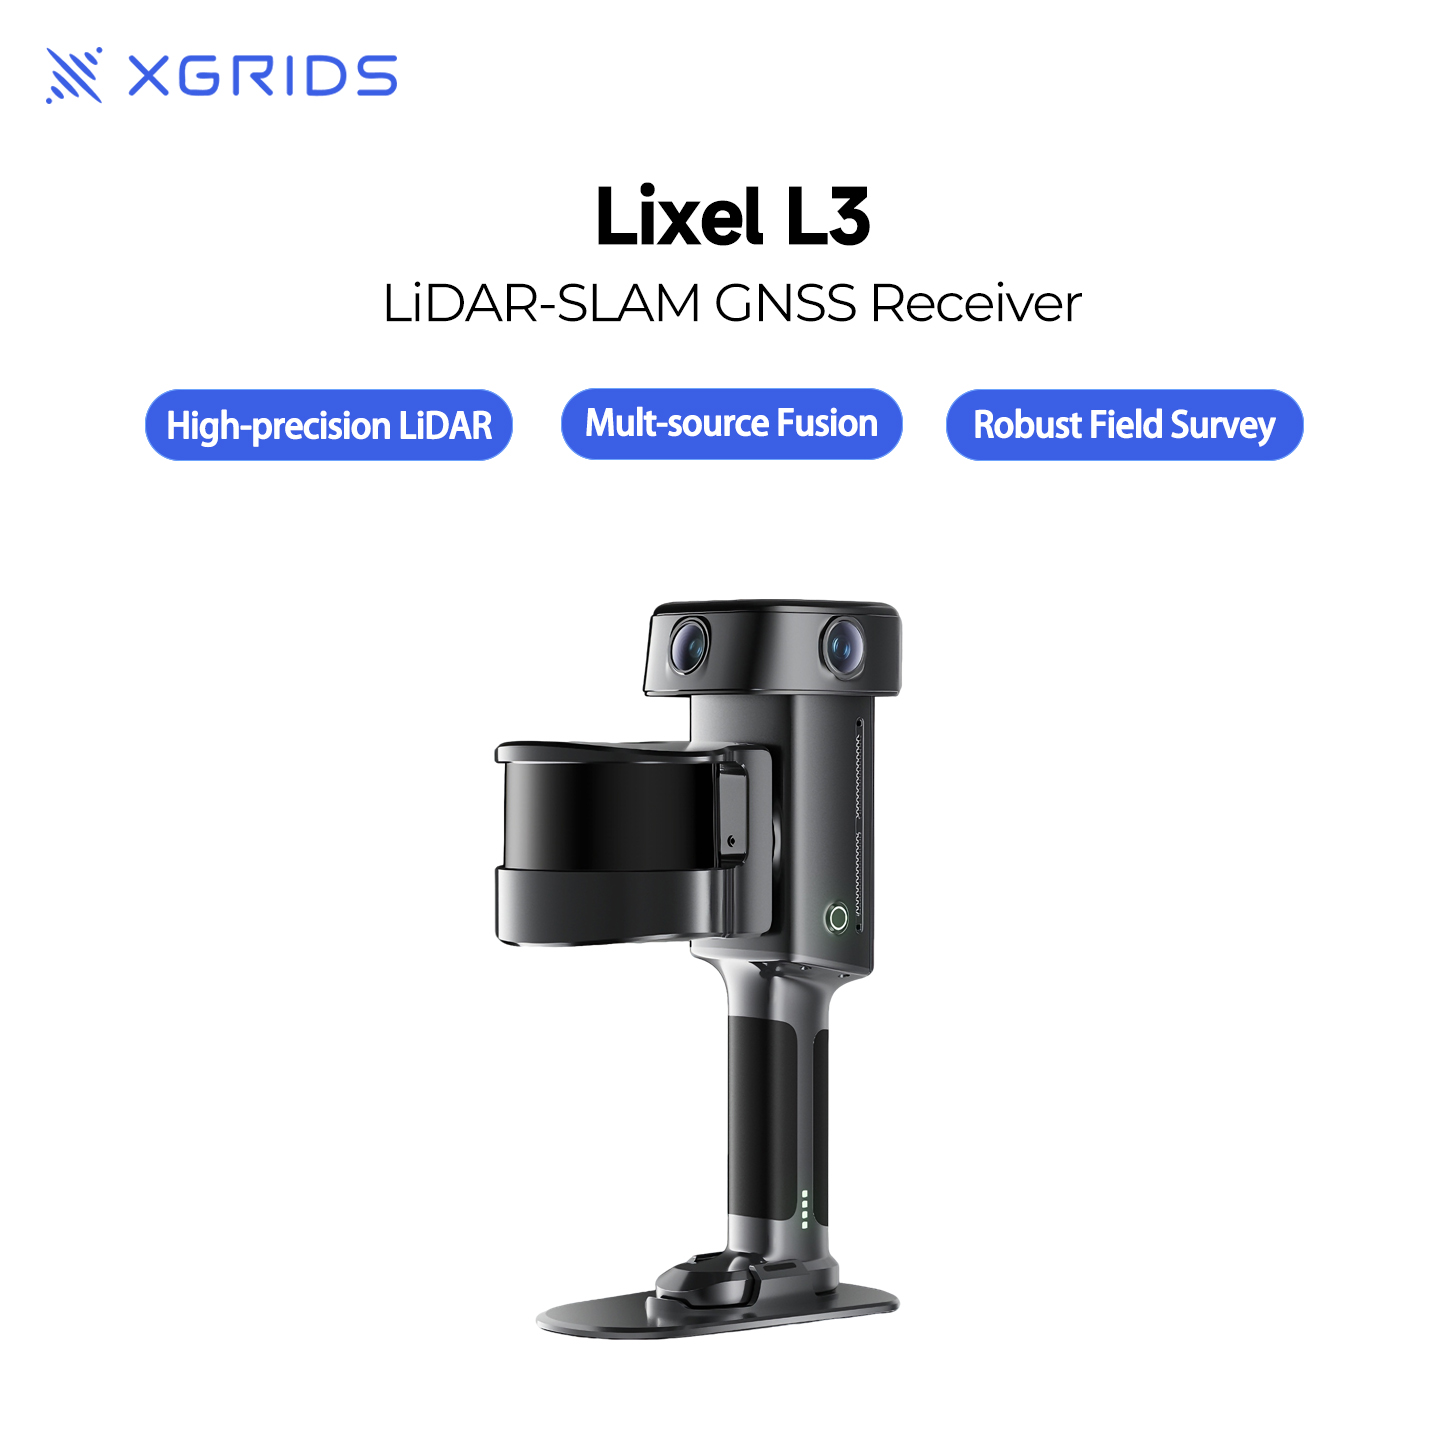
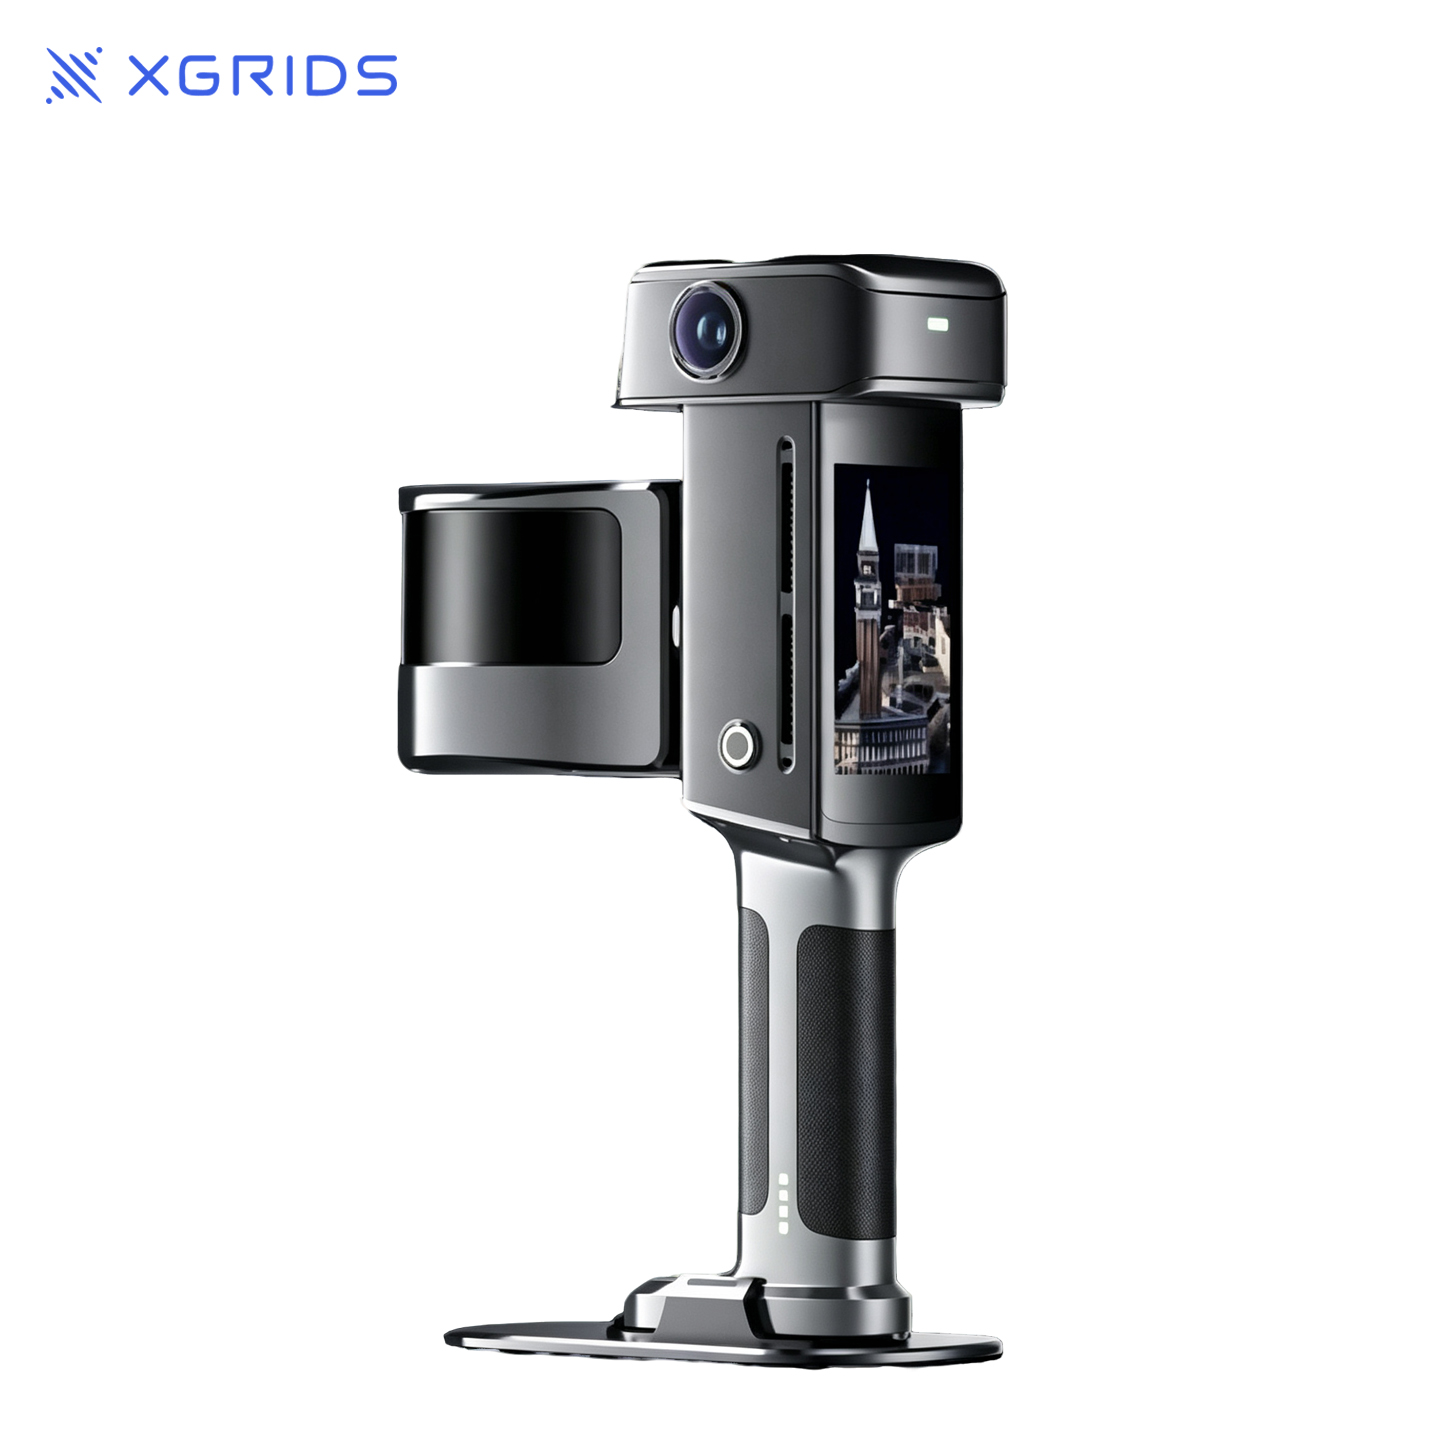
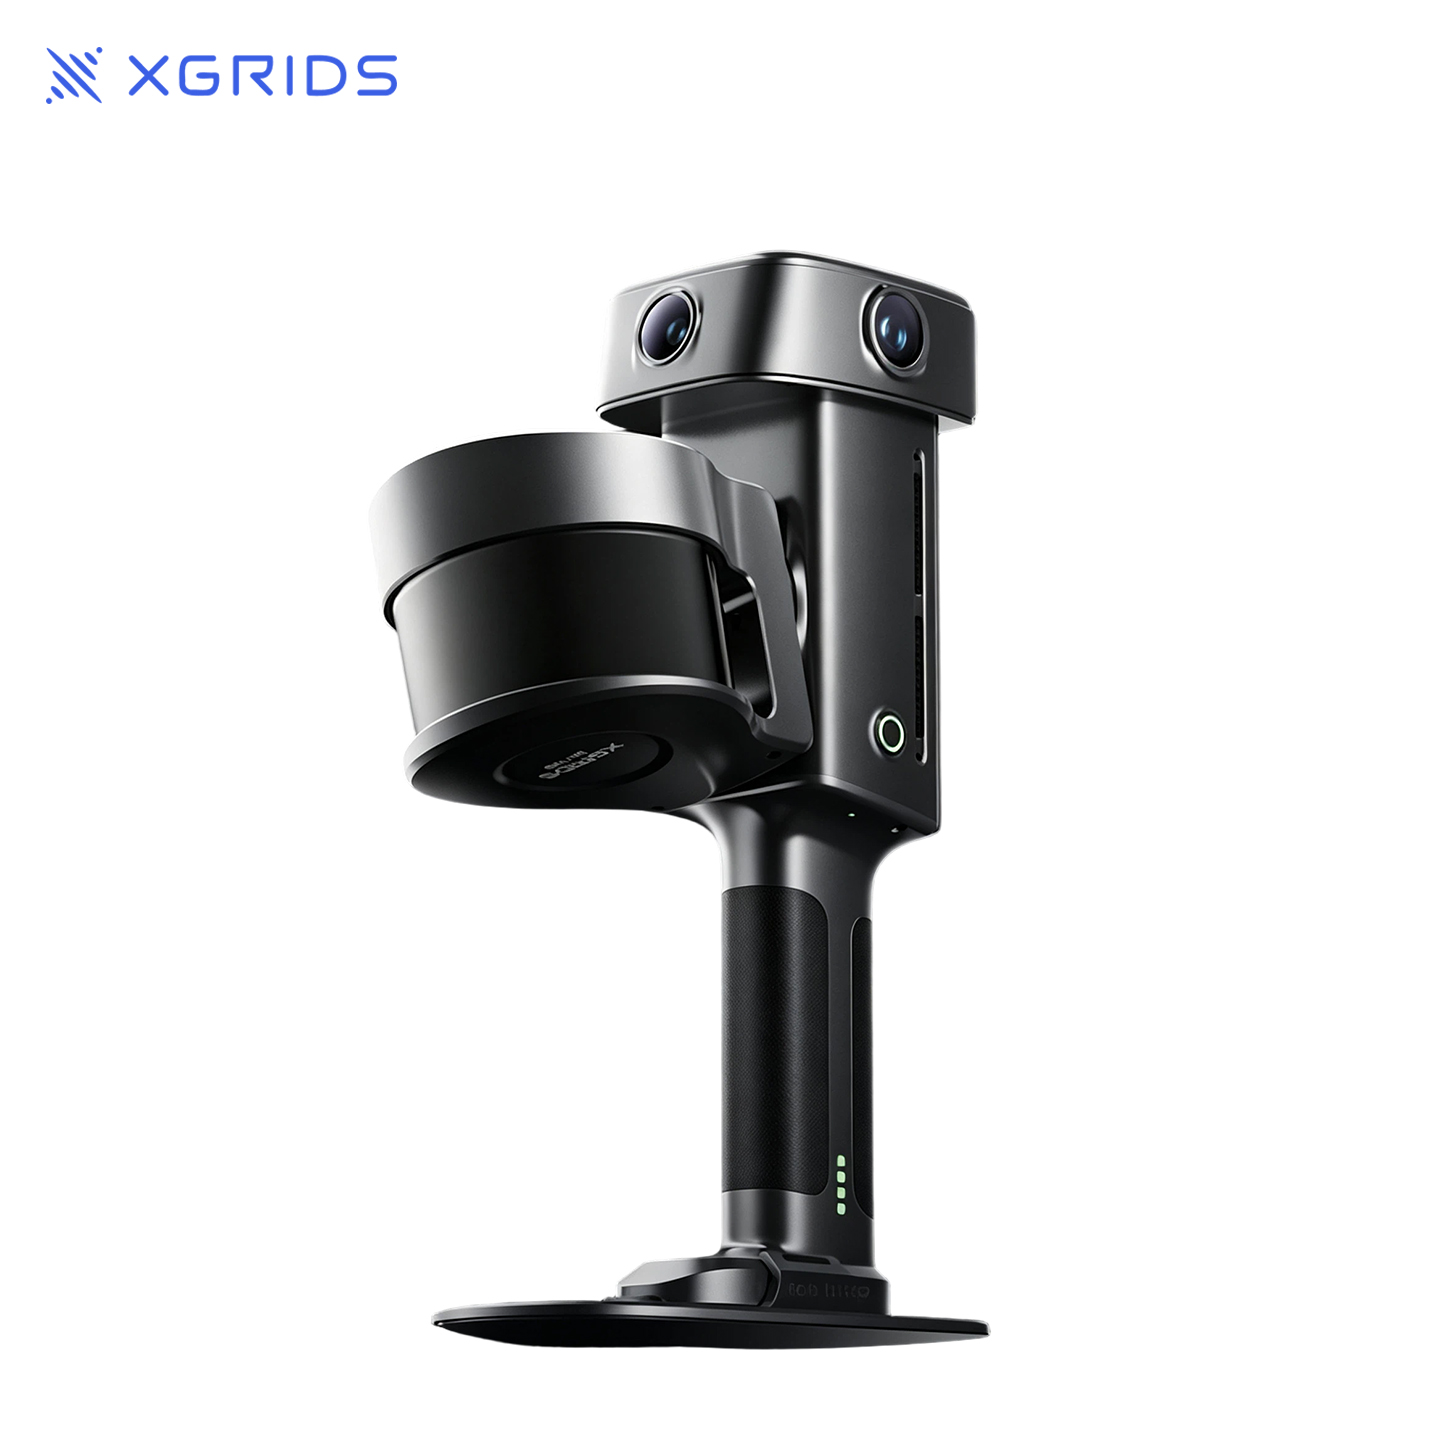
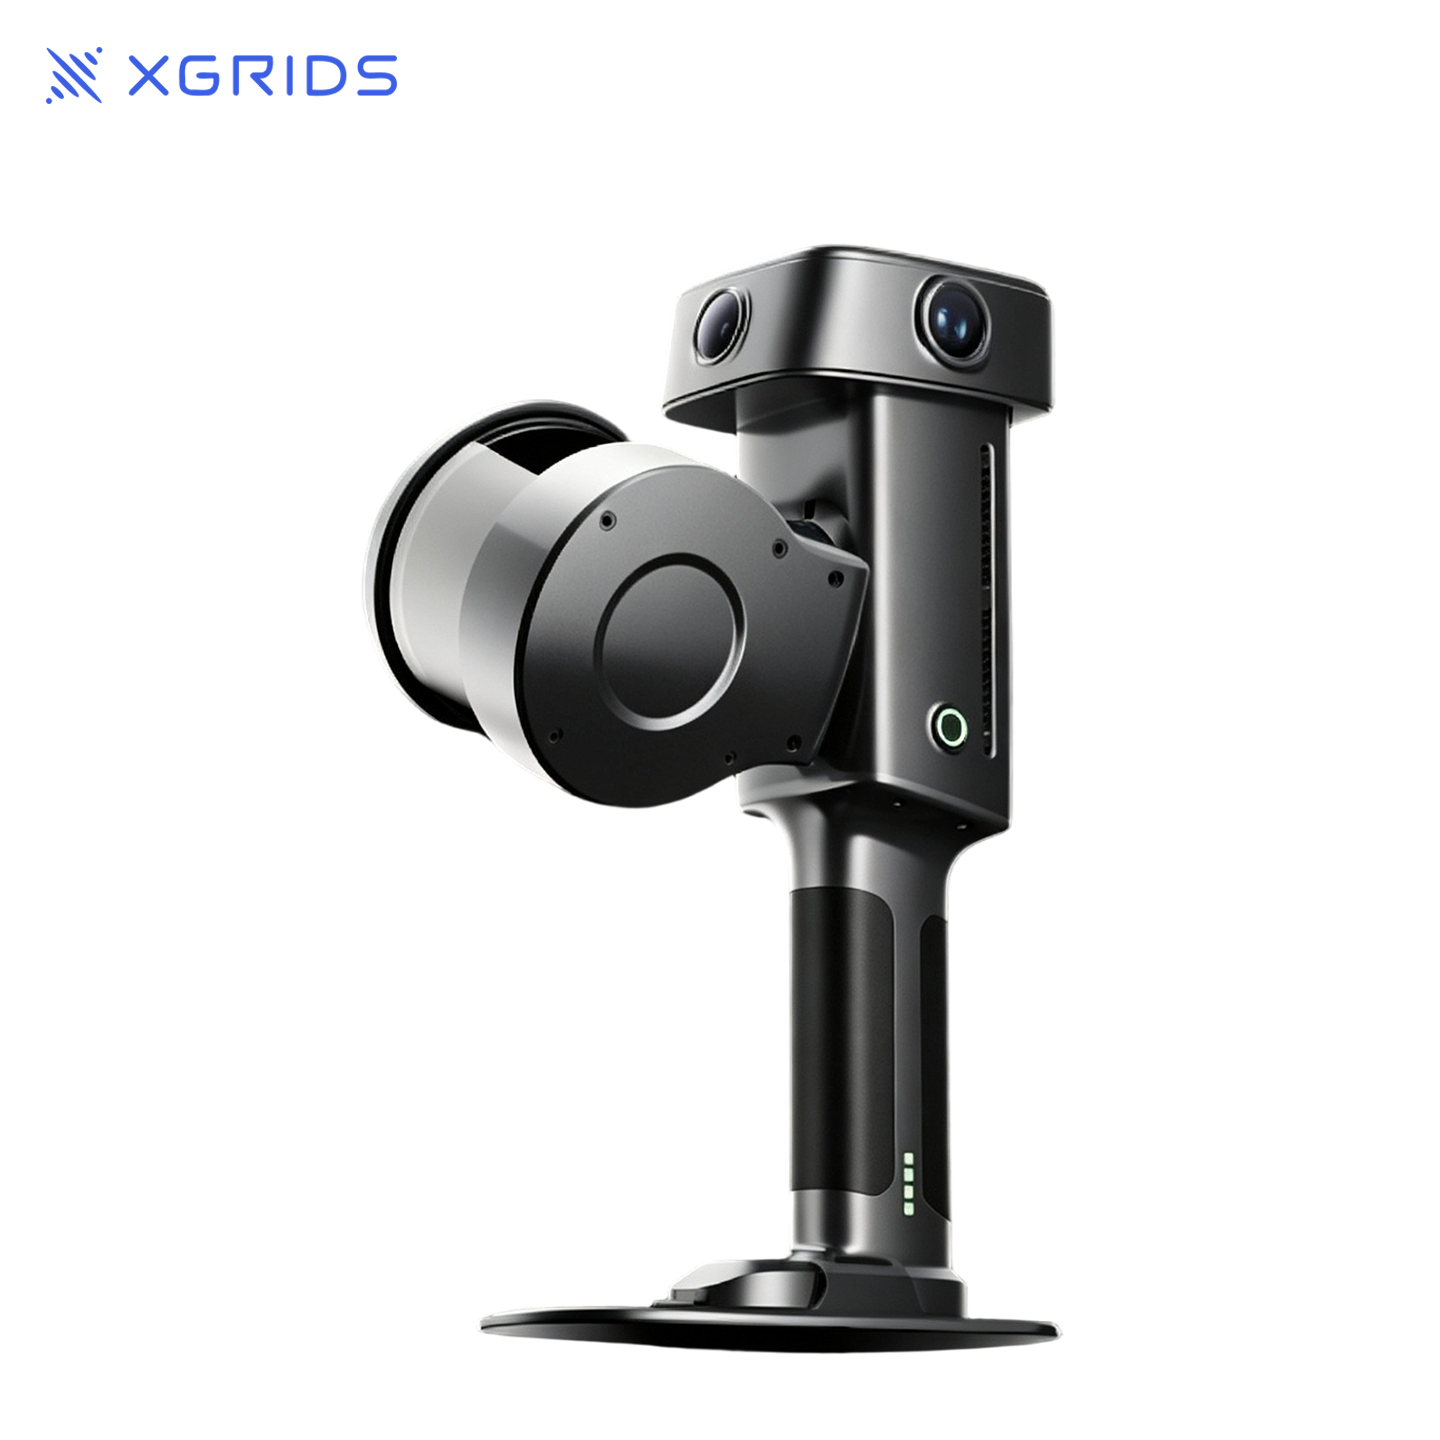
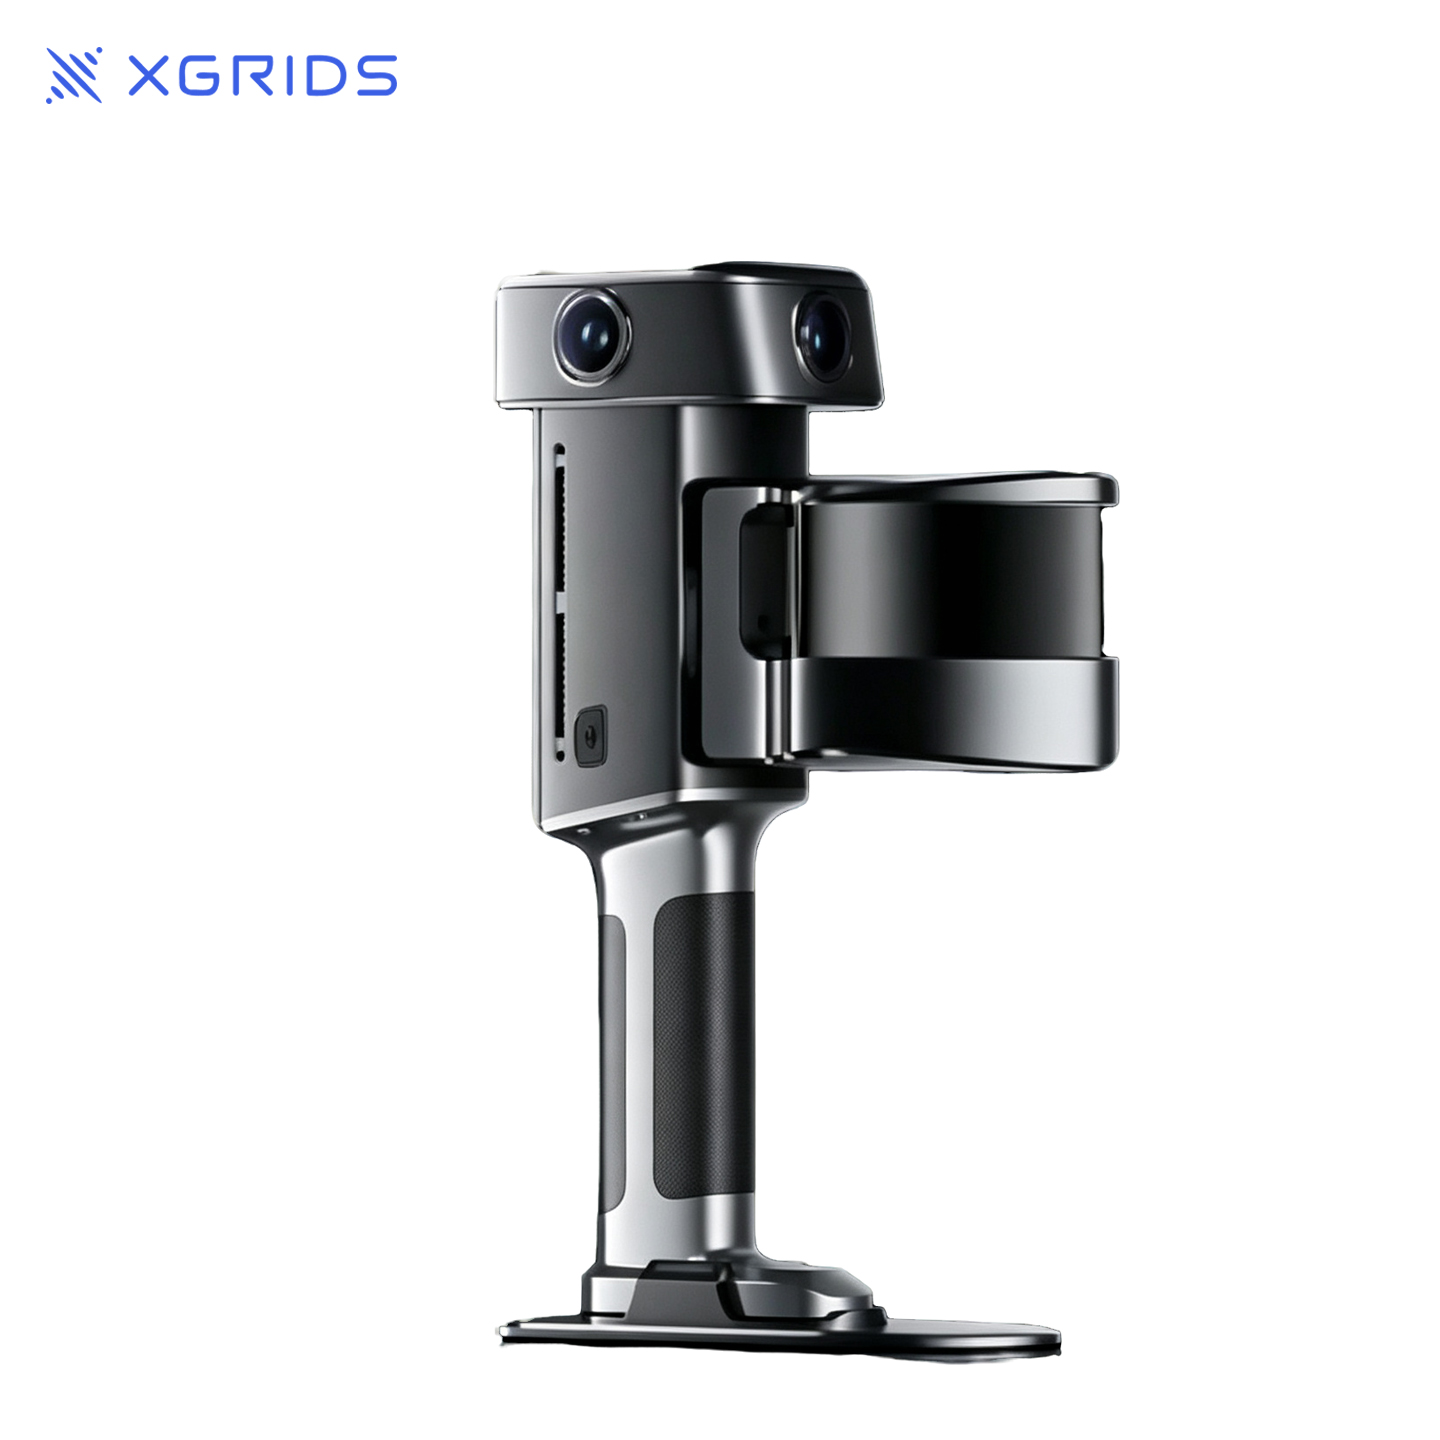
Scanner laser 3D portable XGRIDS Lixel L3 SLAM, nuage de points couleur en temps réel, SLAM par fusion multi-sources, levés topographiques de tunnels souterrains intérieurs et extérieurs
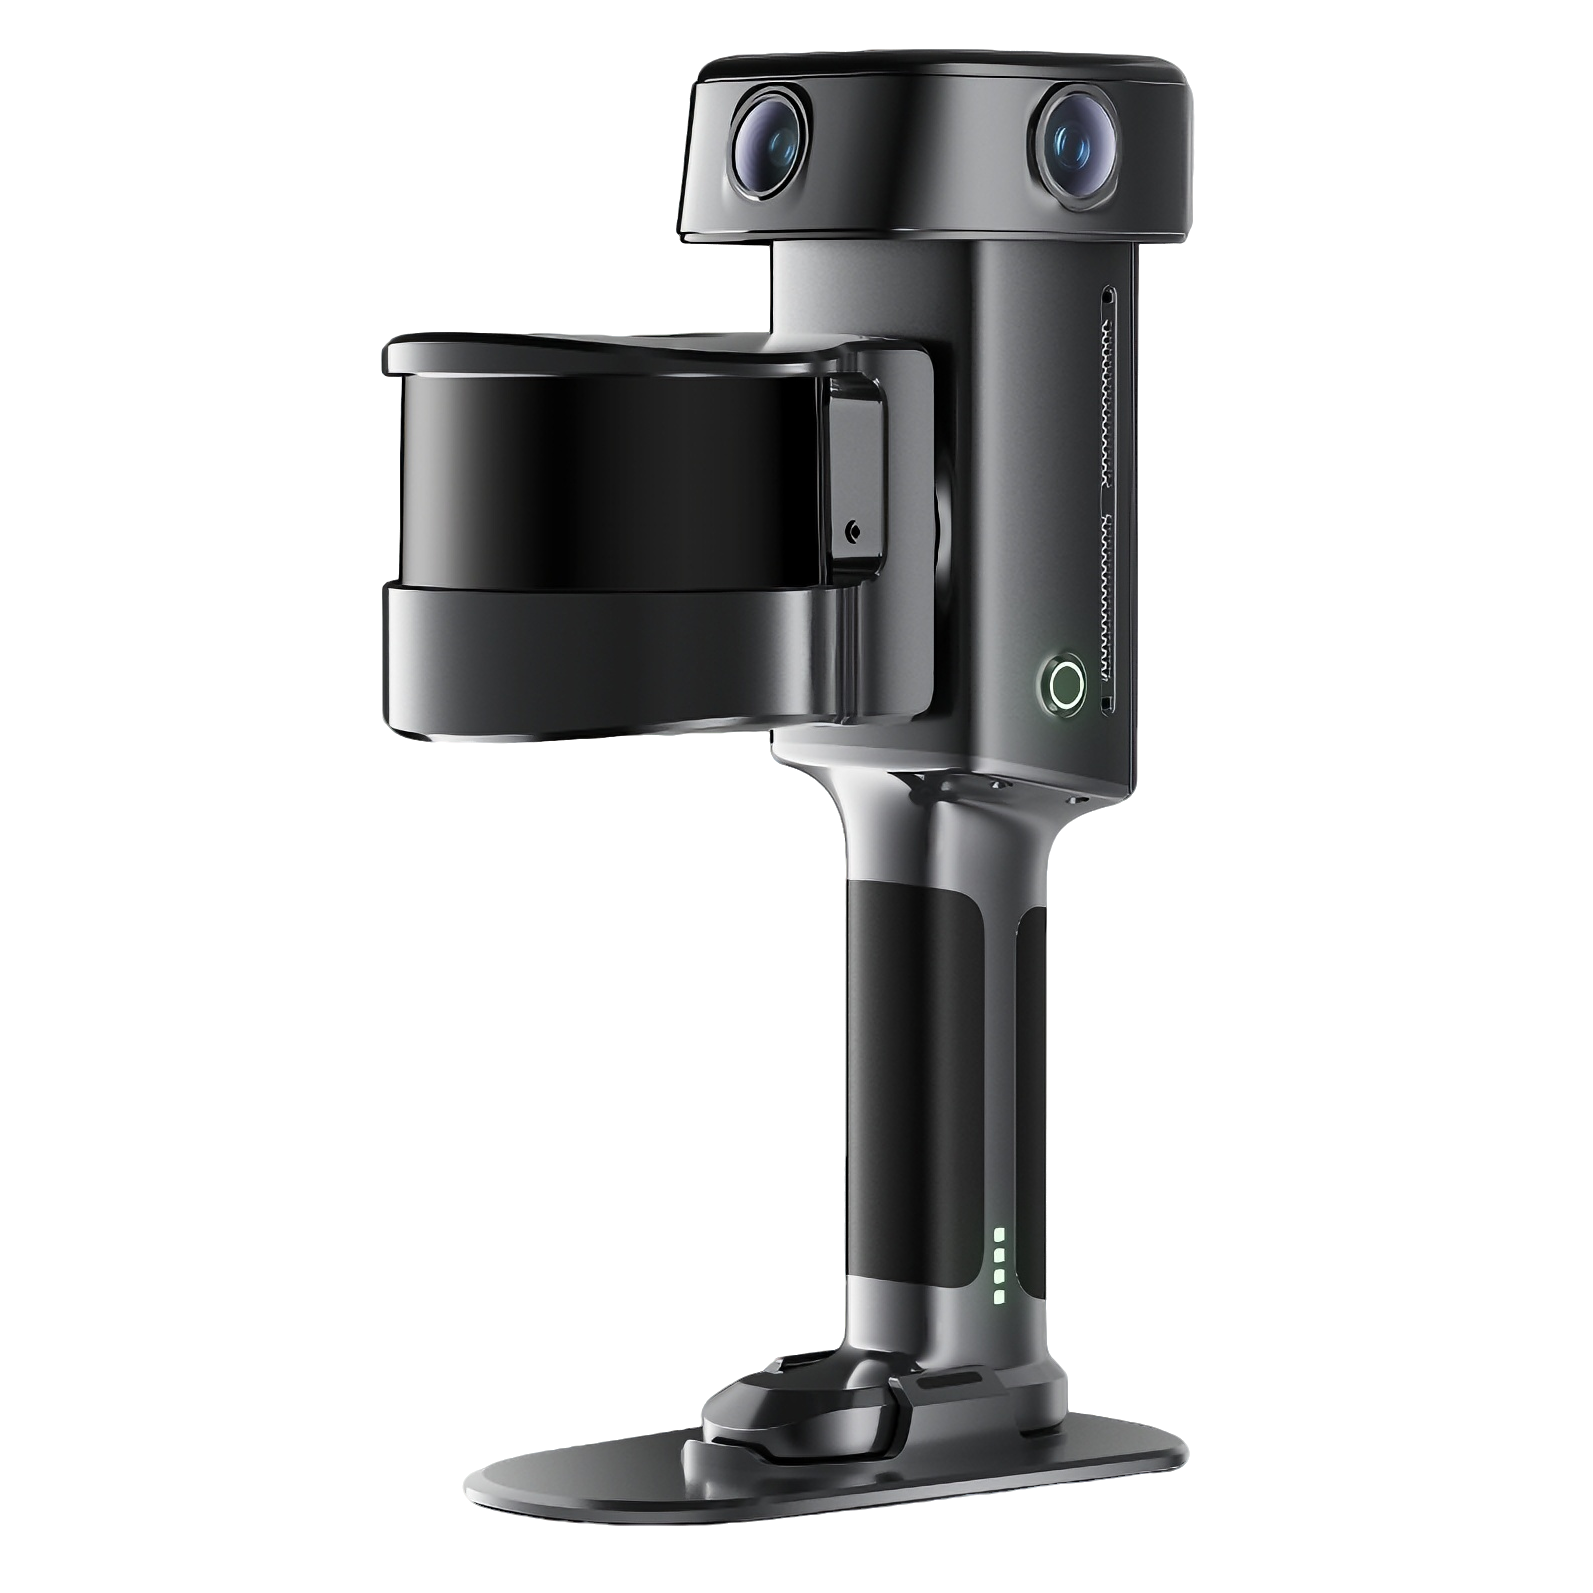
Détection de précision, intégrée dans un seul instrument
Le L3 fusionne un LiDAR de haute précision, un système de vision en vraies couleurs, un RTK intégré et un écran intégré en une seule unité : géométrie, couleur, positionnement et livraison, en un seul passage.
LiDAR haute précision
Portée maximale 120 m
Jusqu'à 640 000 pts/s
Système de vision photoréaliste en vraies couleurs
Capteur CMOS 1/1,3"
4K HDR²
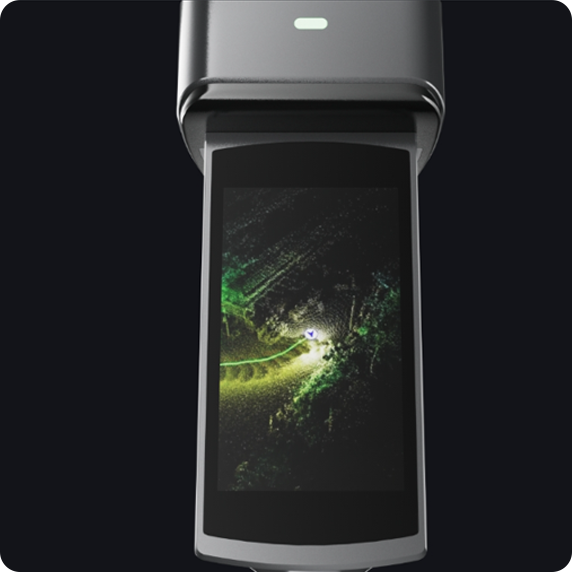
Écran haute luminosité intégré
écran intégré de 4,3 pouces
luminosité maximale de 1000 nits
Système RTK intégré de qualité topographique + centrale inertielle de haute précision
GNSS multifréquence : GPS/GLONASS/Galileo/BeiDou
Horizontal : 0,8 cm + 1 ppm ; Vertical : 1,5 cm + 1 ppm
Nivellement de l'IMU : 0,02° (sans RTK) / 0,005° (fusion RTK)
Nouvelle référence de précision pour SLAM
Vérifié par rapport à des données de référence réelles. Les dimensions mesurables fournissent des données spatiales de qualité ingénierie, et non une simple capture visuelle de la scène.
Précision relative¹
Précision absolue⁴
Épaisseur du nuage de points⁶
Couleurs photoréalistes, fidèles à l'espace
Structure précise, couleurs fidèles
Géométrie de haute précision combinée à des images haute résolution. Le nuage de points renferme à la fois la structure et les couleurs réelles pour l'analyse et la mesure à partir d'un seul jeu de données.
Lumières et ombres, également résolues
Le capteur 4K HDR préserve les détails dans les hautes lumières et les ombres. Il évite la surexposition et les ombres bouchées pour un rendu naturel des scènes.
Faible luminosité, reste lisible
Sortie de nuage de points nette même en faible luminosité, réduction du bruit et de la distorsion des couleurs pour une capture brute fiable.
Domaines clés, améliorés à la demande
Amélioration sélective des détails locaux dans les zones critiques, en équilibrant la qualité de la reconstruction et la taille du fichier.
Couleur et détail, présents dans chaque livrable
La capture en une seule passe génère 3 livrables professionnels pour les flux de travail d'enquête, de visualisation et de jumeaux numériques.
Engrener
Maillage texturé de haute qualité pour l'archivage, la documentation des actifs et les applications 3D.
Éclaboussures gaussiennes 3D
Optimisé par Lixel CyberColor (LCC). Rendu photoréaliste pour jumeaux numériques et production virtuelle.
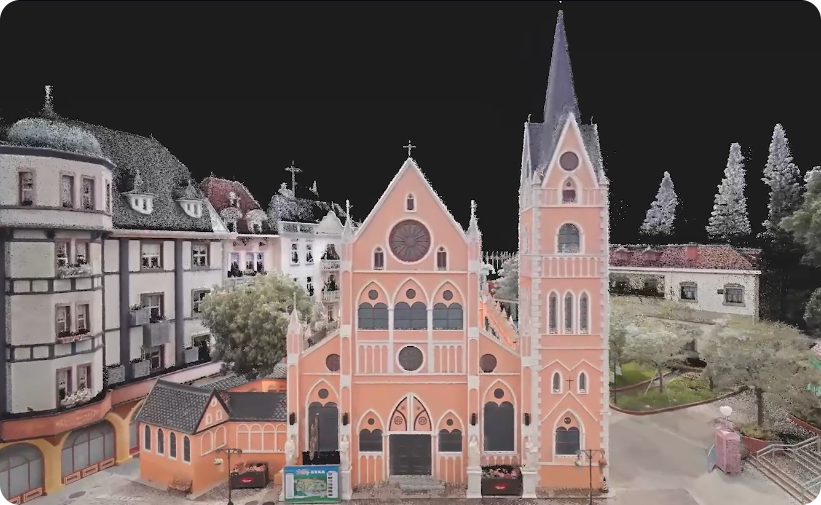
Nuage de points en vraies couleurs
Une géométrie précise associée à des couleurs réalistes améliore l'efficacité du post-traitement pour les ingénieurs géomètres.
Données complètes, quelles que soient les conditions
La fusion de capteurs multimodaux stabilise la reconstruction dans des environnements où le GNSS est obstrué, à faible relief et réfléchissants.
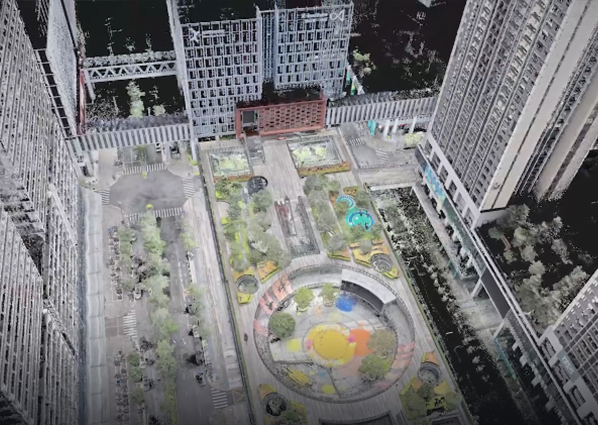
Canyons urbains
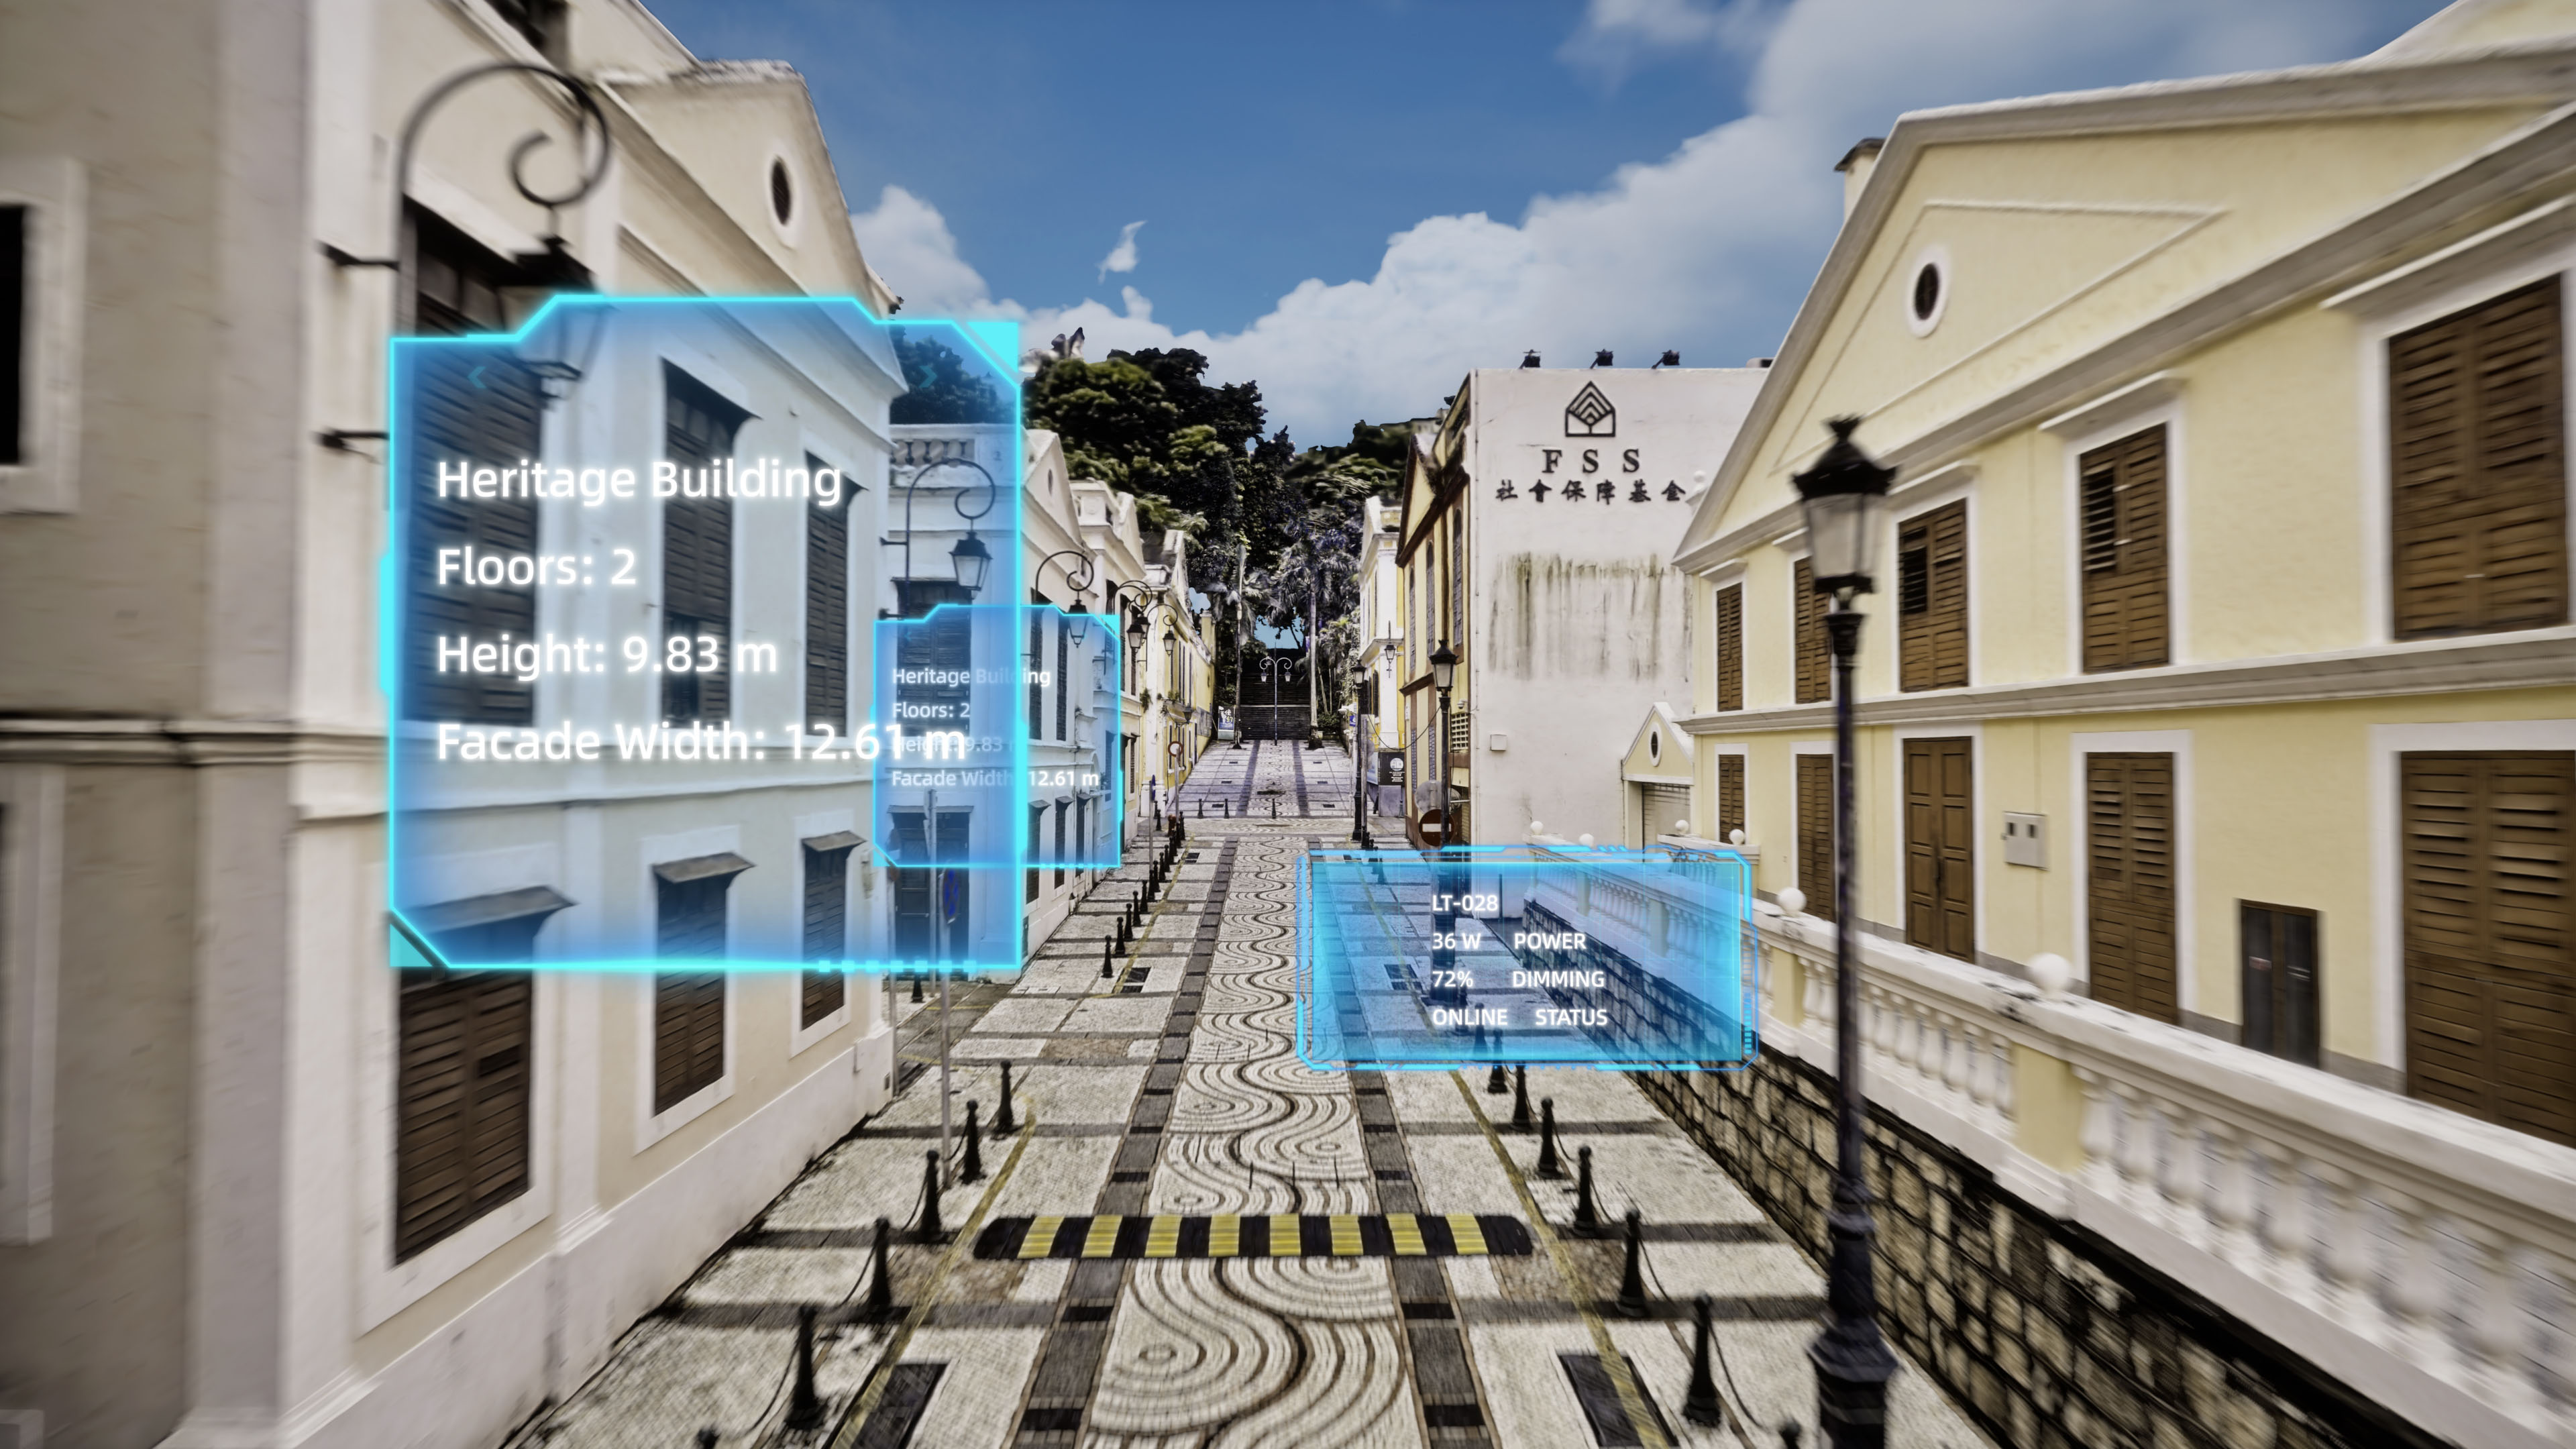
Atténuation des obstructions du signal satellite. Levés topographiques continus sur de grandes surfaces avec dérive et décalage de couche minimaux.
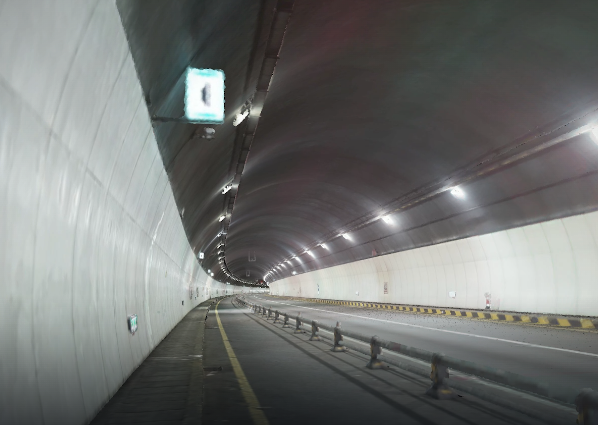
Espaces sans caractère et répétitifs
SLAM stable pour les tunnels, les couloirs et les sites à faible texture. Capture fiable pour les infrastructures linéaires.
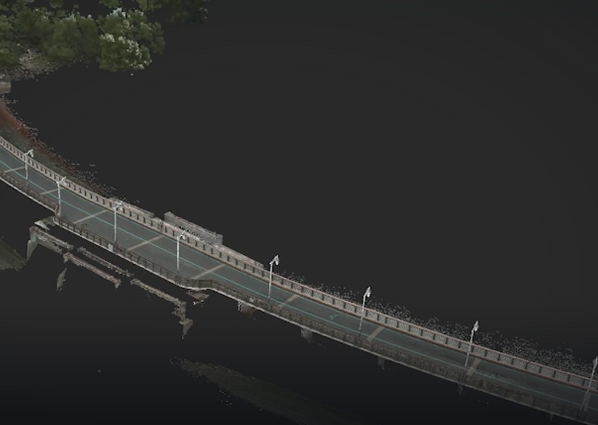
Sites au bord de l'eau
Suppression du bruit de réflexion à la surface de l'eau. Géométrie complète pour les projets de levés topographiques de ponts et de rivages.
Des nuages de points exploitables dès que vous arrêtez de scanner
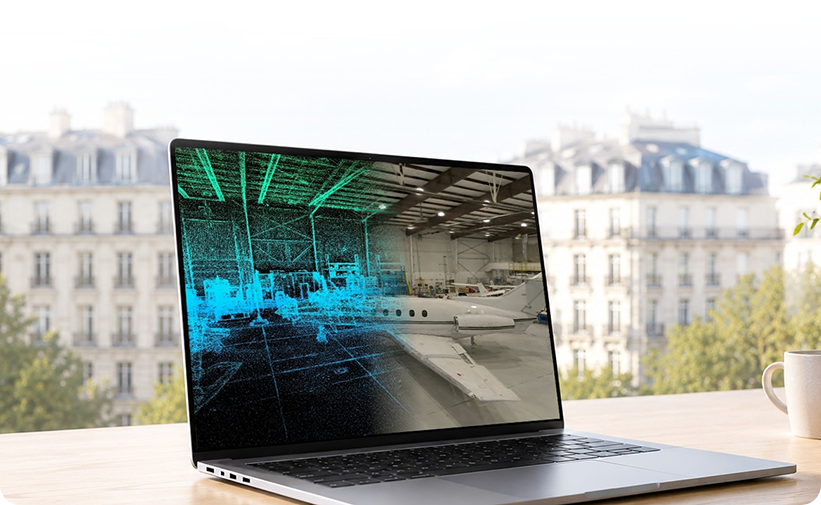
Le traitement multi-SLAM en temps réel génère un nuage de points net en vraies couleurs pendant la numérisation. Le filtrage dynamique des objets par IA réduit le travail de nettoyage manuel.
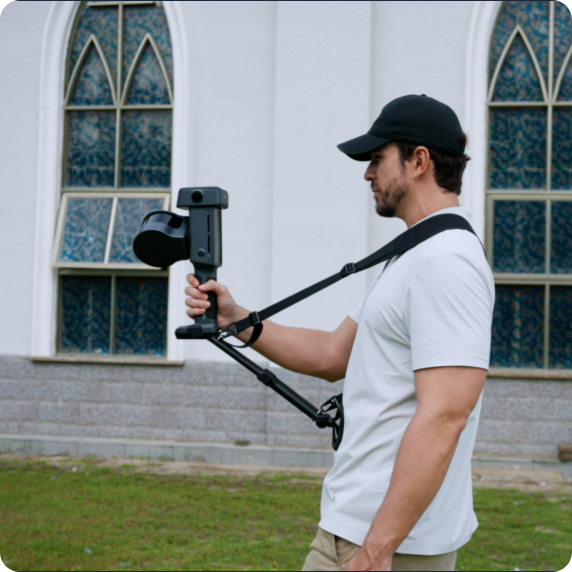
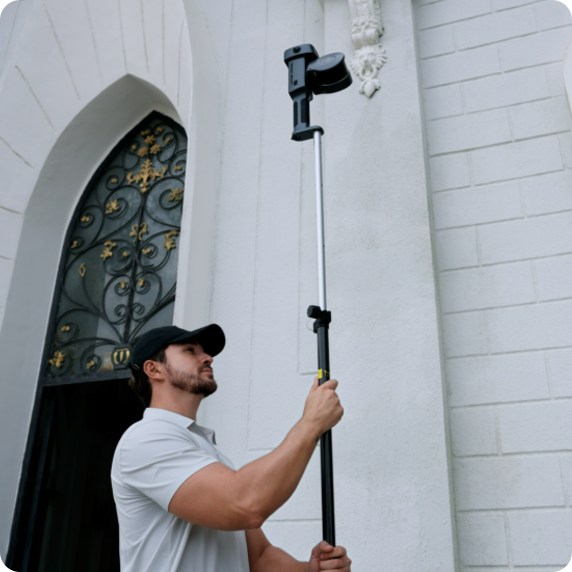
Travail de terrain, stabilisé
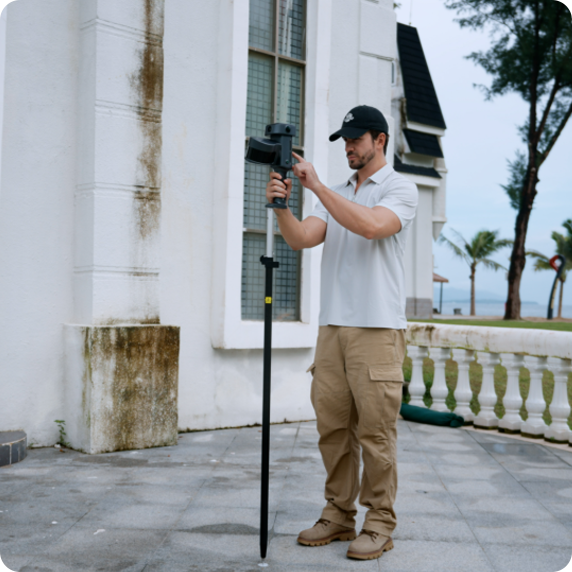
Le L3 facilite chaque étape de la journée de travail : guidage à l’écran et matériel conçus pour les longues journées sur le terrain, puis fusion flexible et gestion de la confidentialité dans LixelStudio.
Traitement flexible et efficace
LixelStudio propose plusieurs flux de travail de post-traitement pour l'alignement des numérisations multi-sessions et la protection de la confidentialité des données.
Fusion de cartes sans points de contrôle
La mise en correspondance basée sur les régions fusionne plusieurs sessions de numérisation sans points de contrôle préinstallés, ce qui permet de gagner du temps sur le terrain.
Protection automatique de la vie privée
Floutage automatique des visages et des plaques d'immatriculation. Sécurisation des données pour la diffusion interne et externe des projets.
Des données spatiales à la production industrielle
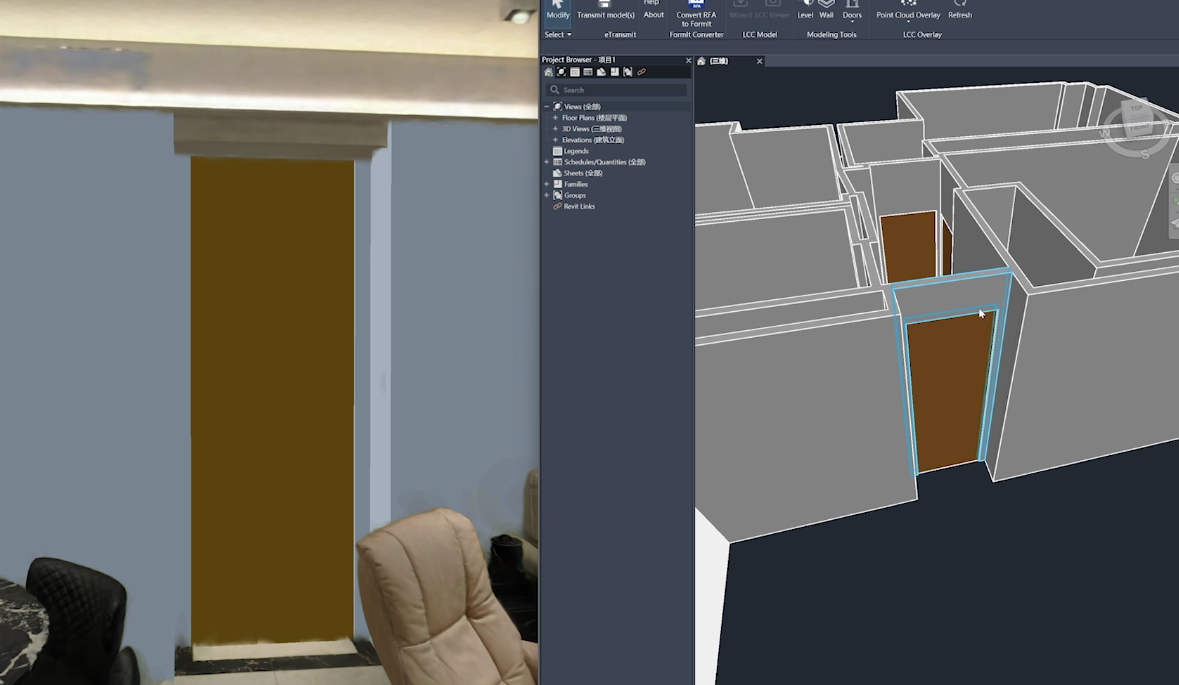
Les livrables s'intègrent parfaitement à votre flux de travail professionnel existant grâce à la prise en charge des plugins et des SDK ouverts.
| Caractéristiques | Valeur |
|---|---|
| Matériel | |
| Modèle | Lixel L3 (16 / 32 canaux) |
| Dimensions | 206 mm × 107 mm × 329 mm |
| Consommation d'énergie | |
| Poids [1] | Environ 2,5 kg |
| interface de données | USB 3.1 Gen2 |
| Stockage interne | UFS 1 To |
| Module RTK | Pris en charge (intégré) |
| Wi-Fi | 802.11 a/b/g/n/ac/ax 2,400 GHz – 2,4835 GHz, 5,15 GHz – 5,850 GHz |
| Bluetooth | v2.1+EDR/3.0+HS/4.2/5.0/5.2 2,4‑2,4835 GHz |
| Logement | alliage d'aluminium |
| Durée totale de fonctionnement | 100 min |
| Environnement d'exploitation | |
| Température de fonctionnement | -20 °C à 50 °C |
| Protection contre les infiltrations | IP54 |
| Batterie | |
| Tension de la batterie | 14,4 V |
| Capacité de la batterie | 3350 mAh |
| Afficher | |
| Taille | Écran TFT de 4,3 pouces |
| Luminosité | Jusqu'à 1 000 nits |
| Résolution | 480 × 800 |
| Module GNSS de qualité topographique | |
| Signal suivi | BDS, GPS, GLONASS, Galileo, QZSS, IRNSS, SBAS |
| Précision | Horizontal : 0,8 cm + 1 ppm Verticale : 1,5 cm + 1 ppm |
| Gain maximal | 4,0 dBi |
| Couverture en azimut | 360° |
| Impédance | 50 Ω |
| Polarisation | Circulaire droite (RHCP) |
| Rapport axial | ≤3dB |
| ROS de sortie | ≤2.0 |
| Module LiDAR | |
| Classe laser | Classe 1 (905 nm) |
| Gamme | 0,7 – 120 m |
| Champ de vision | 360° × 270° |
| Balayage | Mobile |
| Taux de points | 320 000 / 640 000 points/s |
| Canaux LiDAR | 16 / 32 |
| Module de vision | |
| Caméra avant | 1 |
| Champ de vision de la caméra avant | 100° × 75° |
| Caméras panoramiques | 2 |
| Champ de vision de la caméra panoramique | 200° × 200° |
| Résolution de la caméra | 4096 × 3072 |
| taille du capteur CMOS | 1/1,3” |
| Obturateur | Volet roulant |
| HDR [2] | DCG HDR |
| Précision | |
| Précision relative post-traitée (1σ) [3] | 5 mm (environnement de test de 500 m²) |
| Épaisseur du nuage de points post-traité [4] | ≤ 5 mm |
| Précision absolue, verticale (RMSE) [5] | 2 cm |
| Précision absolue, horizontale (RMSE) [5] | 2 cm |
| Répétabilité [5] | 2 cm |
| Précision relative en temps réel [6] | 1 cm |
| Précision absolue en temps réel, horizontale (RMSE) [7] | 2,5 cm |
| Précision absolue en temps réel, verticale (RMSE) [7] | 2,5 cm |
| Nivellement (avec fusion RTK) [8] | 0,005° |
| Nivellement (sans fusion RTK) [9] | 0,02° |
| Fonctionnalité en temps réel | |
| suppression dynamique d'objets par IA | Soutenu |
| filtrage du bruit par IA | Soutenu |
| nuage de points en vraies couleurs | Soutenu |
| Positionnement assisté par la vision | Soutenu |
| Fonctionnalité intégrée | |
| Système d'assistance à la numérisation (contrôle qualité en temps réel) | Soutenu |
| Aperçu du panorama des points d'intérêt | Soutenu |
| Aperçu du modèle | Soutenu |
| Mesure sur modèle | Soutenu |
| Fonctionnalité de post-traitement | |
| Amélioration locale du nuage de points | Soutenu |
| Fusion de cartes sans points de contrôle | Soutenu |
| Cartographie stable dans des environnements à faible densité de caractéristiques | Soutenu |
| Post-traitement PPK | Soutenu |
| Protection de la vie privée de l'IA | Soutenu |
| Superposition de nuage de points | Soutenu |
| Reconstruction mono-scène LCC (3DGS) | Soutenu |
| Reconstruction 3D de la réalité maillée | Soutenu |
| Calcul et comparaison du volume des stocks | Soutenu |
| Fusion et ajustement en plusieurs séances | Soutenu |
| Formats de sortie | |
| nuage de points | .las, .rcp, .e57, .ply, .ilas |
| Imagerie | .jpg |
| Engrener | .osgb, .obj |
| 3DGS | .lcc2, .lcc, .ply |
| Autres | Tuiles 3D (.3tz), .usd |
| Accessoires | |
| Support de base | Standard |
| Centre de recharge | Standard |
| valise rigide portable avec système de sac à dos | Standard |
| Dispositif de support | Facultatif |
[1] Batterie incluse ; autres composants non inclus.
[2] La technologie DCG HDR étend la plage dynamique du capteur, préservant les détails aussi bien dans les hautes lumières que dans les ombres.
[3] Testé dans un environnement de test dédié de 500 m², le produit présente une précision de 1σ. Pour plus de détails sur l'environnement de test et les indicateurs de précision, veuillez consulter notre livre blanc.
[4] Épaisseur planaire du nuage de points dans un chemin piétonnier de 10 m.
[5] Mesuré en ciel ouvert, sans effets de trajets multiples, avec une géométrie GNSS optimale et des conditions atmosphériques favorables.
[6] Mesuré en conditions de laboratoire ; les performances réelles peuvent varier.
[7] Mesures effectuées en ciel ouvert, sans interférences dues aux trajets multiples, avec une géométrie GNSS optimale et des conditions atmosphériques favorables. Compatible uniquement avec les systèmes WGS 84 et CGCS2000.
[8] Mesuré en ciel ouvert, sans effets de trajets multiples, avec une géométrie GNSS optimale et des conditions atmosphériques favorables. Les performances réelles peuvent varier.
[9] Mesuré en laboratoire sur une scène de 2 000 m² sans fusion RTK ; les performances réelles peuvent varier.